












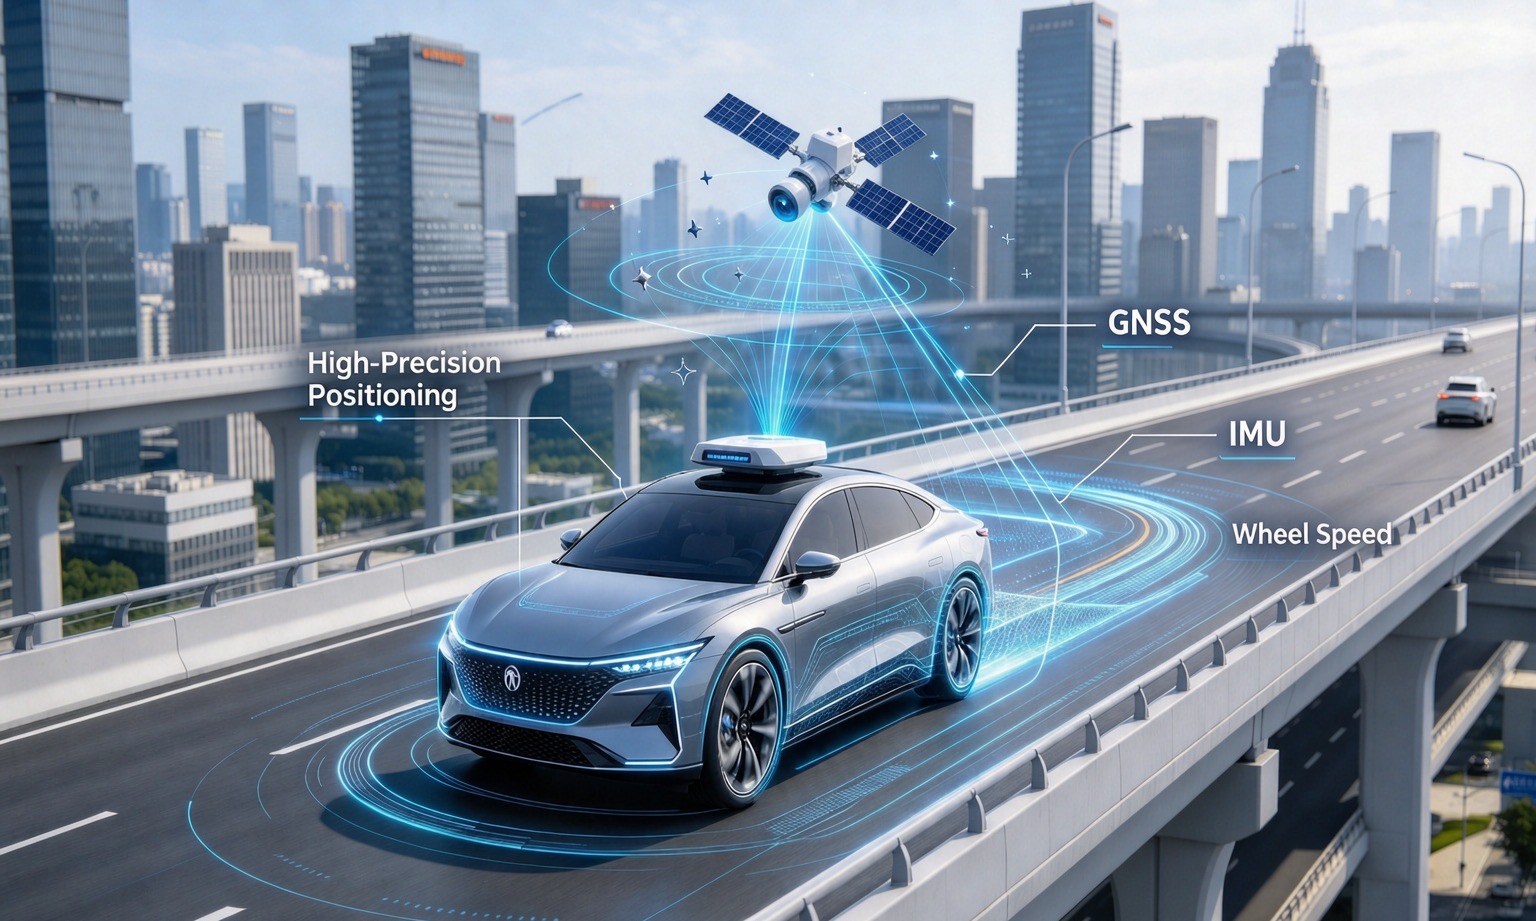
Telecamere e lidar rispondono molto bene a una domanda: cosa c'è intorno a me. Non rispondono ancora alle tre domande che un veicolo deve rispondere prima di muoversi — dove sono sulla mappa, in che direzione punta la carrozzeria e a che velocità sto effettivamente viaggiando.
Questo è il compito della fusione della velocità delle ruote IMU GNSS, ed è la parte dello stack che riceve meno attenzione finché qualcosa non va storto sotto un tunnel. Questo è scritto dal lato dell'integrazione: per cosa ogni sensore è autorevole, dove ciascuno fallisce silenziosamente e i test che risolvono la discussione prima che un programma si comprometta.
Fusione della velocità della ruota GNSS IMU: tre sensori, tre tipi di verità
La maggior parte dei team può descrivere tutti e tre i sensori. Meno persone possono dire su cosa ciascuno sia l'autorità, e questa distinzione è la differenza tra un design a fusione e tre dispositivi collegati nello stesso involucro.
| Sensore | Autorevole per | Tasso | Fallisce con |
|---|---|---|---|
| GNSS / RTK | Posizione assoluta sulla Terra | 1–10 Hz | Perdere il cielo, o ricevere riflessi |
| IMU | Velocità di rotazione e forza specifica | 100–200 Hz | Integrare il proprio bias nella deriva |
| Velocità delle ruote | Distanza percorsa attraverso la gomma | 20–100 Hz su CAN | Segnalazione della rotazione quando lo pneumatico slitta |
Leggi colonna per colonna e l'architettura si scrive da sola: un sensore non ha deriva ma non ha continuità, uno ha continuità ma nessun riferimento, uno non ha nessuno dei due ancora misura direttamente il terreno e costa quasi nulla.
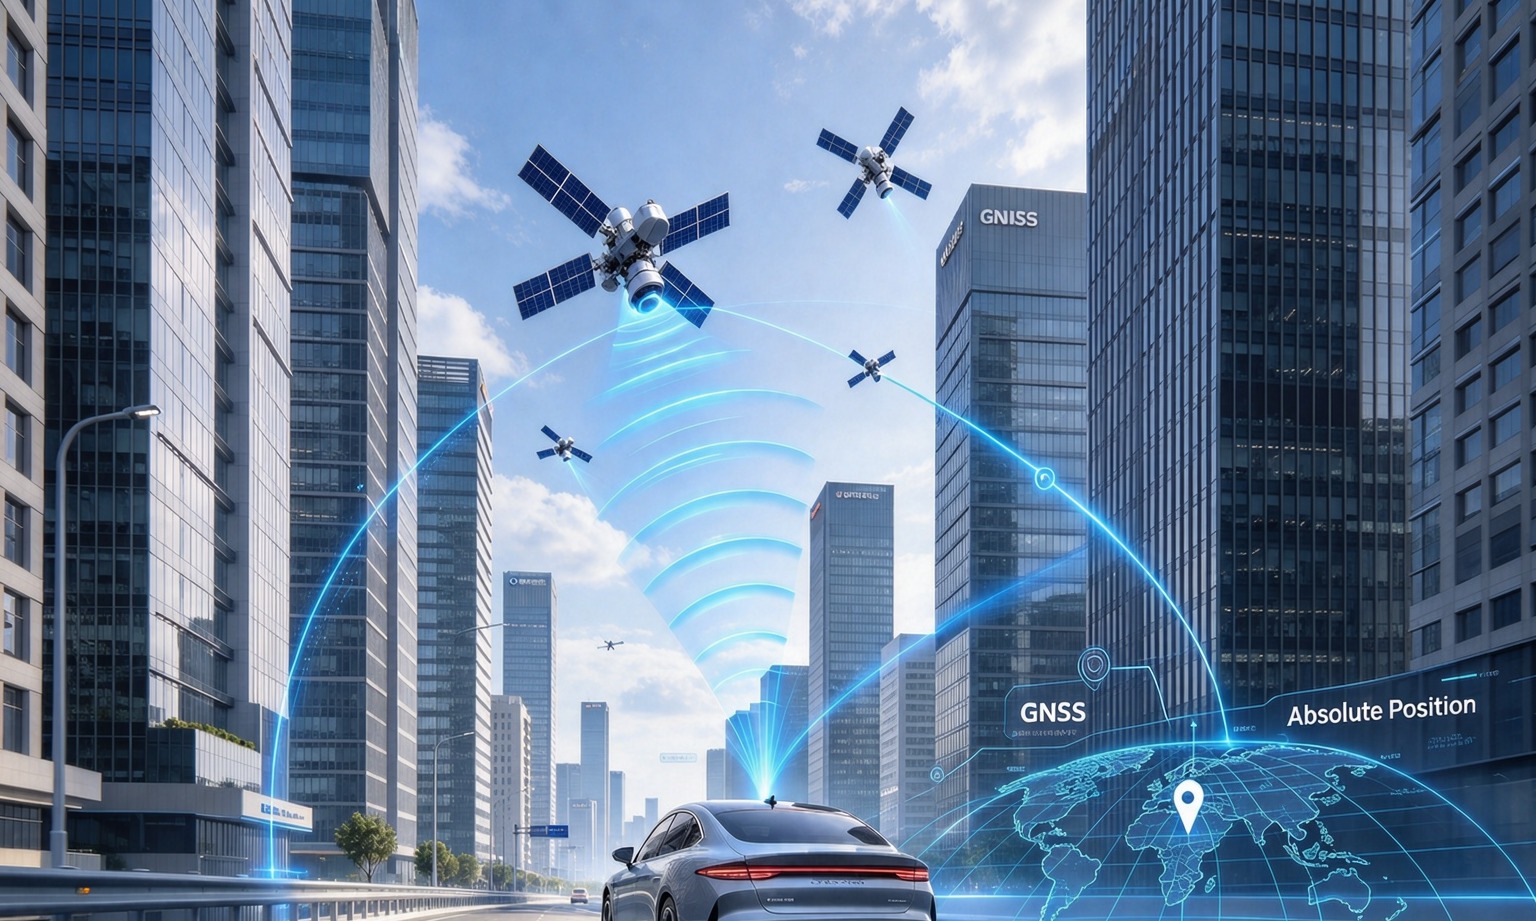
GNSS: L'unico sensore che sa dove si trova "qui"
GNSS è l'unico sensore che può dirti dove sei senza esserci mai stato prima. Tutto il resto parte da un'ipotesi; GNSS parte dal pianeta.
Con correzioni RTK fornisce una posizione assoluta a livello di centimetro, e il meccanismo vale la pena di essere enunciato chiaramente perché spiega le modalità di guasto in seguito: una stazione di riferimento a una coordinata nota misura l'errore atmosferico e orbitale corrente, lo invia come correzione e il ricevitore lo sottrae. La correzione è valida solo quanto il collegamento che la trasporta e la vista del cielo all'antenna — ecco perchéRTK contro PPKÈ importante per il post-elaborazione, ma non aiuta un veicolo in movimento.
Due proprietà vengono regolarmente interpretate in modo errato. La prima è la velocità: 1–10 Hz è normale, quindi tra due punti fissi il veicolo può percorrere mezzo metro a 50 km/h, e qualcosa deve colmare quel vuoto. La seconda è che la cifra di accuratezza descrive una distribuzione in condizioni specifiche, non una promessa in ogni istante. In un canyon urbano la posizione che ottieni è spesso una soluzione dall'aspetto pulito calcolata dai segnali riflessi, il che è peggio di una perdita ovvia di fix perché nulla nell'output ti avverte. Le meccaniche di questo sono trattate inMitigazione del multipercorso nel posizionamento urbano.
IMU: veloce, fluido e sbagliato in pochi secondi
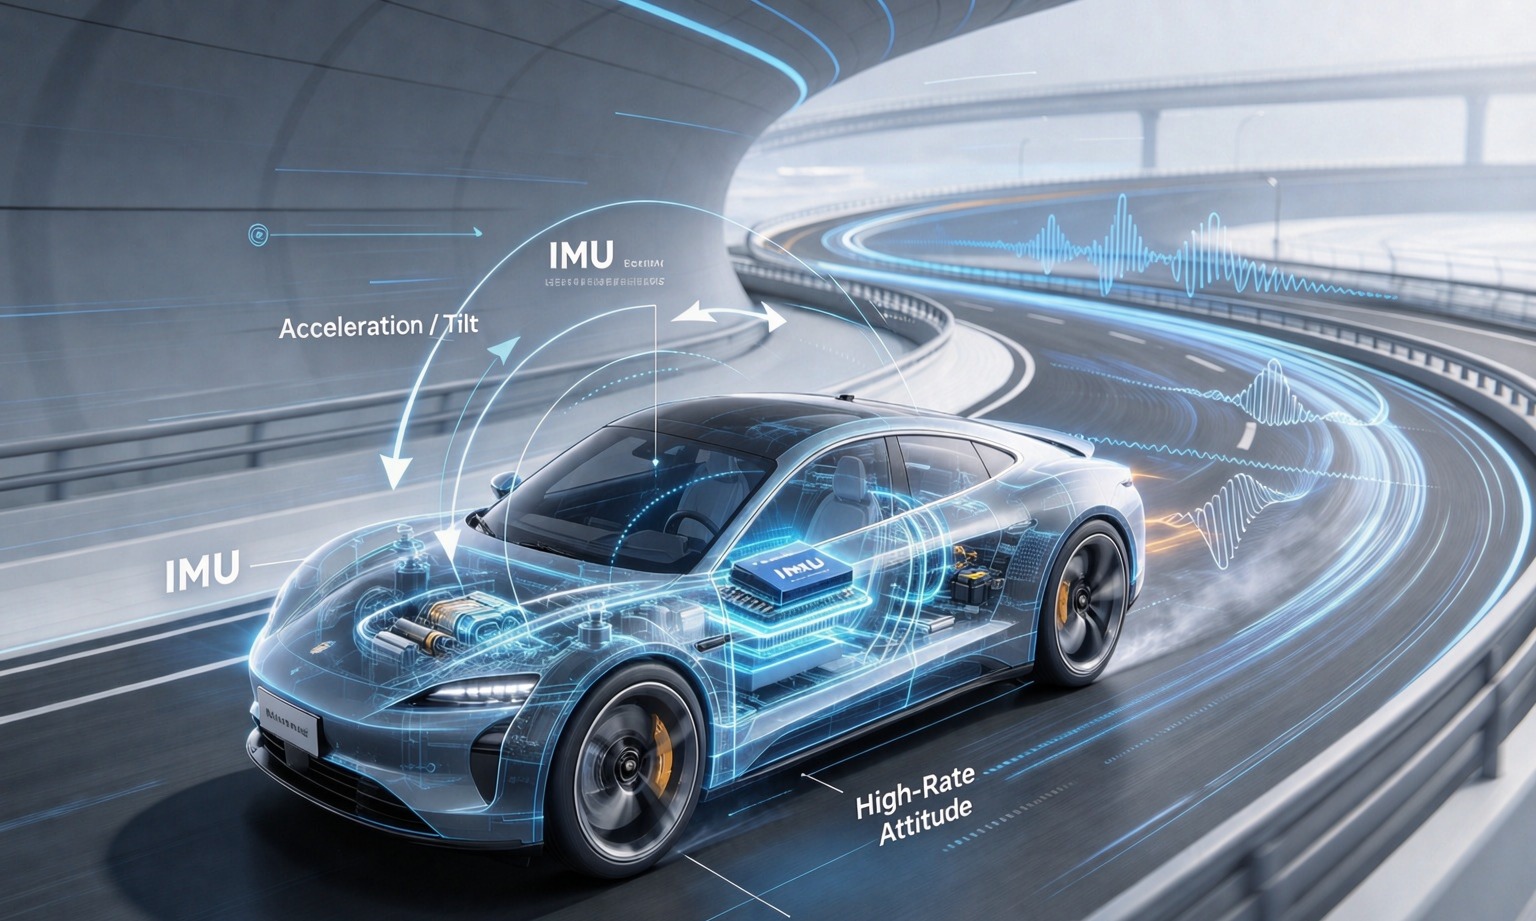
Un IMU è l'unico sensore che sa cosa ha fatto il corpo negli ultimi dieci millisecondi. Un giroscopio misura la velocità di rotazione, un accelerometro misura la forza specifica, e integrando entrambi danno assetto, poi velocità, infine una posizione a breve termine abbastanza fluida da poter sterzare.
È anche il sensore più spesso troppo affidabile: la sua uscita non sembra mai rotta. Nessun dropout, nessun segnale d'allarme, nessun salto. Il binario si allontana dolcemente dalla strada, e più si allontana più sembra plausibile.
L'aritmetica non è complicata. Un giroscopio con 0,5°/s di polarizzazione residua produce 5° di errore di rotta dopo dieci secondi se nulla lo corregge, e ogni metro percorso successivamente viene posizionato nella direzione sbagliata. L'accelerometro ha lo stesso problema in forma più sottile: non riesce a distinguere un'accelerazione sostenuta da un'inclinazione, quindi il filtro ha bisogno di GNSS o velocità delle ruote per capire chi è quale.
Le schede tecniche invitano a confusione perché le specifiche inerziali sono disponibili in tre unità. "Livello centimetrico per 3 secondi, livello metro per 10 secondi" è un'affermazione di posizione e può essere presa letteralmente. "Errore entro il 5% dopo 120 secondi di perdita del satellite" è solitamente una percentuale della distanza percorsa — il 5% di due chilometri corrisponde a cento metri. Entrambe possono essere vere per la stessa parte; Rispondono a domande diverse.
Velocità delle ruote: l'osservatore più economico che nessuno possiede
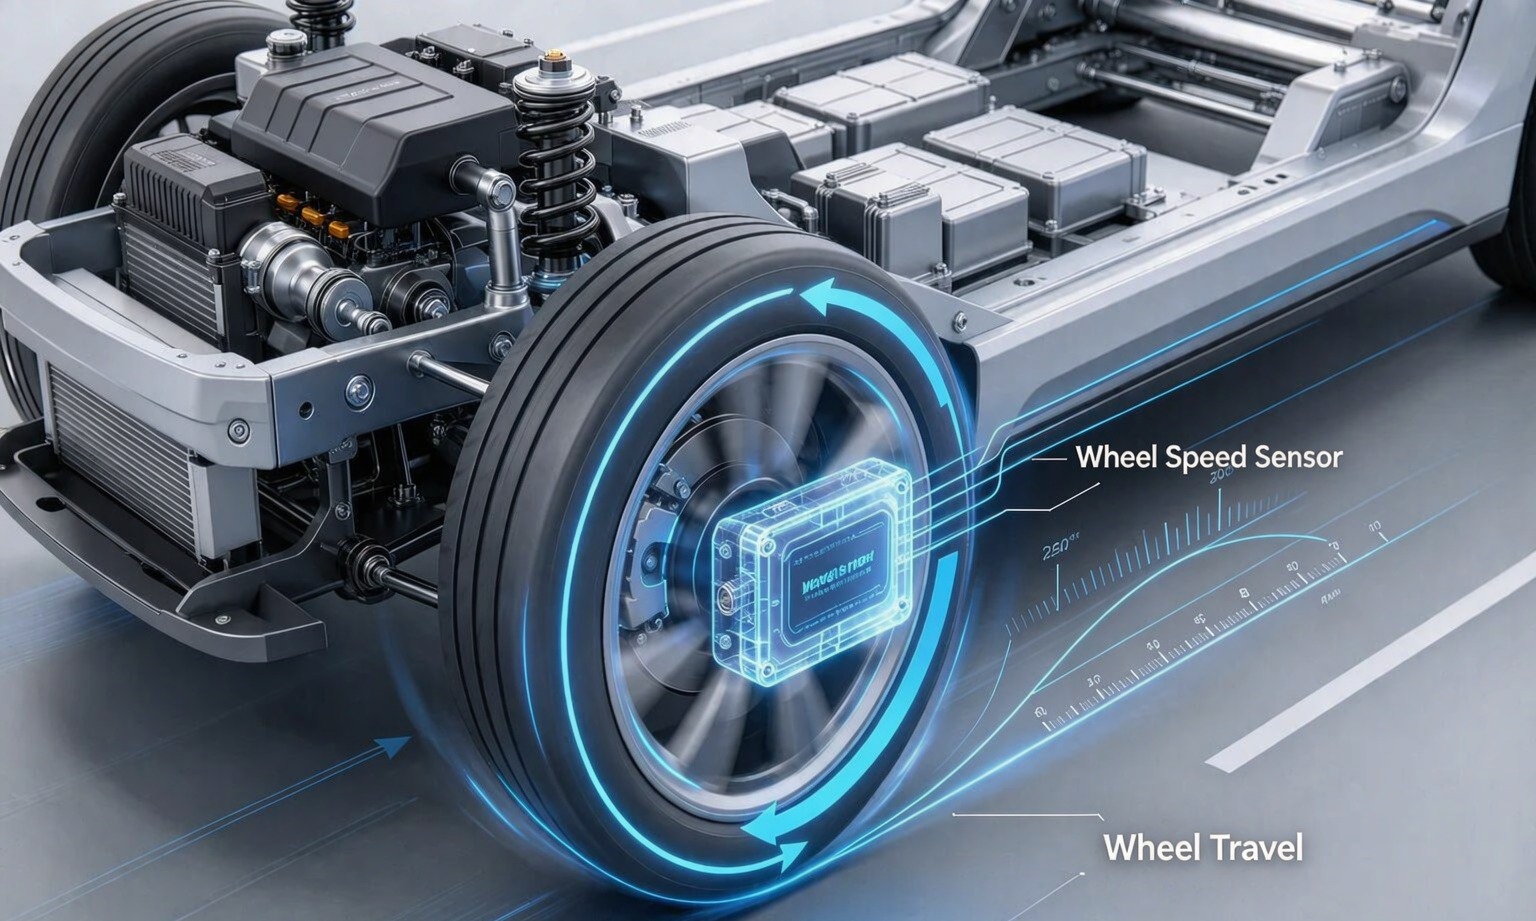
La velocità delle ruote è l'unico sensore che misura la distanza tramite contatto con la strada — banale rispetto a un RTK in centimetri, ed è proprio per questo che viene trascurato.
La sua risoluzione è migliore di quanto la maggior parte delle persone pensi. Con un anello da 48 denti e una circonferenza di rotazione di 2 m, un impulso ha circa 4 cm di escursa, emesso decine di volte al secondo a passo di camminata — esattamente dove il Doppler GNSS è più debole. Fornisce inoltre al filtro un riferimento di scala: senza una misurazione indipendente della distanza, un errore di scala nella soluzione inerziale può essere corretto solo quando il GNSS ritorna.
La sua debolezza è altrettanto semplice. Un sensore di velocità delle ruote segnala la rotazione, non il movimento. Durante la frenata, sul ghiaccio, sulla ghiaia o con una ruota bloccata, rotazione e corsa cessano di concordare, e l'errore non è minimo — può essere la velocità massima del veicolo. Ecco perché il segnale utile è la velocità delle quattro ruote, non la velocità media di un veicolo: la differenza tra sinistra e destra è ciò che indica al filtro che qualcosa sta scivolando.
Poi c'è la realtà dell'integrazione che decide la maggior parte dei progetti. Su un veicolo di produzione, le velocità a quattro ruote esistono già sul bus del telaio, pubblicate dal controller ABS o ESC. Non vivono nel ricevitore GNSS, e un modulo GNSS+INS — incluso il nostro — non li legge. La fase della velocità della ruota è collegata al livello di fusione o controller di dominio, tramite CAN, con una propria latenza e scalatura propria. Se un fornitore ti dice che il suo modulo "fusa la velocità della ruota", la domanda legittima è su quale connettore arriva.
Come i tre si incastrano in un veicolo reale
La fusione stessa è poco glamour: un filtro che prevede con l'IMU ad alta velocità, corregge con GNSS quando arriva una soluzione affidabile e si limita con la velocità della ruota nel mezzo. Ciò che cambia tra i veicoli è quale sensore trasporta la soluzione in ogni momento.
| Condizioni | Portare la soluzione | Cosa guardare |
|---|---|---|
| Autostrada aperta | GNSS, corretto da RTK | Niente di che; Questo è il caso facile |
| Canyon urbano | IMU, con il ritorno intermittente del GNSS | Correzioni riflesse che sembrano valide |
| Tunnel corto | IMU più velocità delle ruote | Errore di riingresso al portale |
| Tunnel lungo o sotterraneo | Velocità delle ruote, degrado dell'IMU | Fattore di scala e deriva di rotta |
| Manovra a bassa velocità | Velocità delle ruote più fonte di rotta | Se la rotta esiste a 0 km/h |
| Superficie a basso attrito | IMU, velocità delle ruote ridotte | Rilevamento di scivolato, non assunzione di scivolamento |
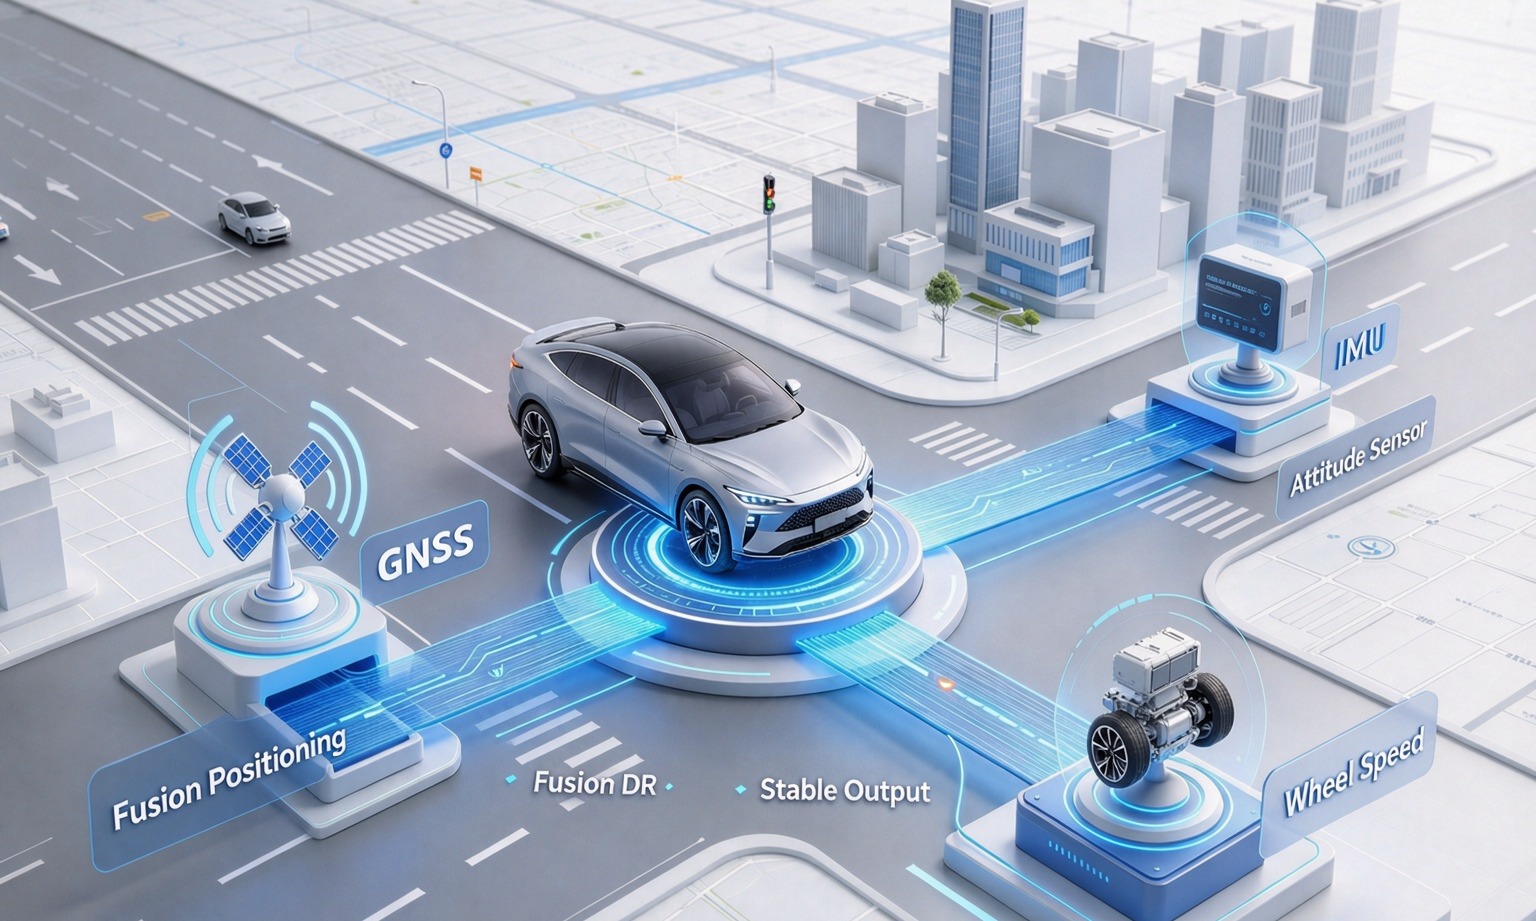
Cosa si rompe quando manca una gamba
Rimuovere un sensore è il modo più veloce per vedere cosa stava facendo; Queste tre firme sono abbastanza distinte da poter essere diagnosticate da un registro.
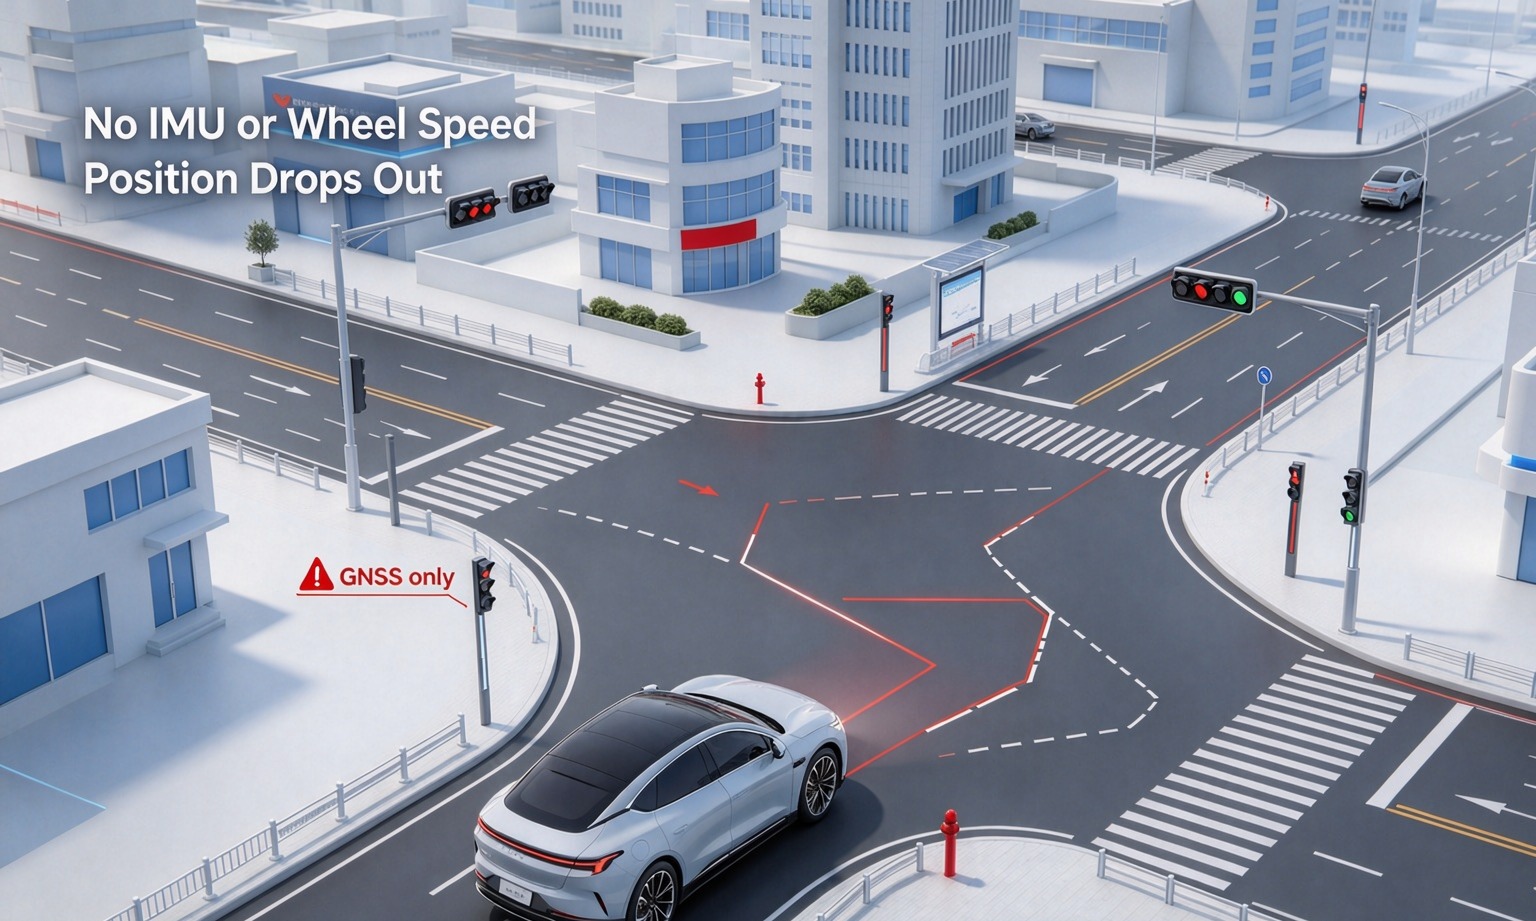
Solo GNSS: un binario fatto di puntini
A 5–10 Hz, l'uscita è una serie di posizioni senza nulla di intermedio. In una curva a alta velocità, lo spazio tra le epoche è una corda mentre il telaio percorre un arco. Entri in un tunnel e non c'è alcun output, quindi il controller si ferma o si restituisce — il comportamento corretto, ed è il motivo per cui questa configurazione non viene mai rilasciata senza driver.
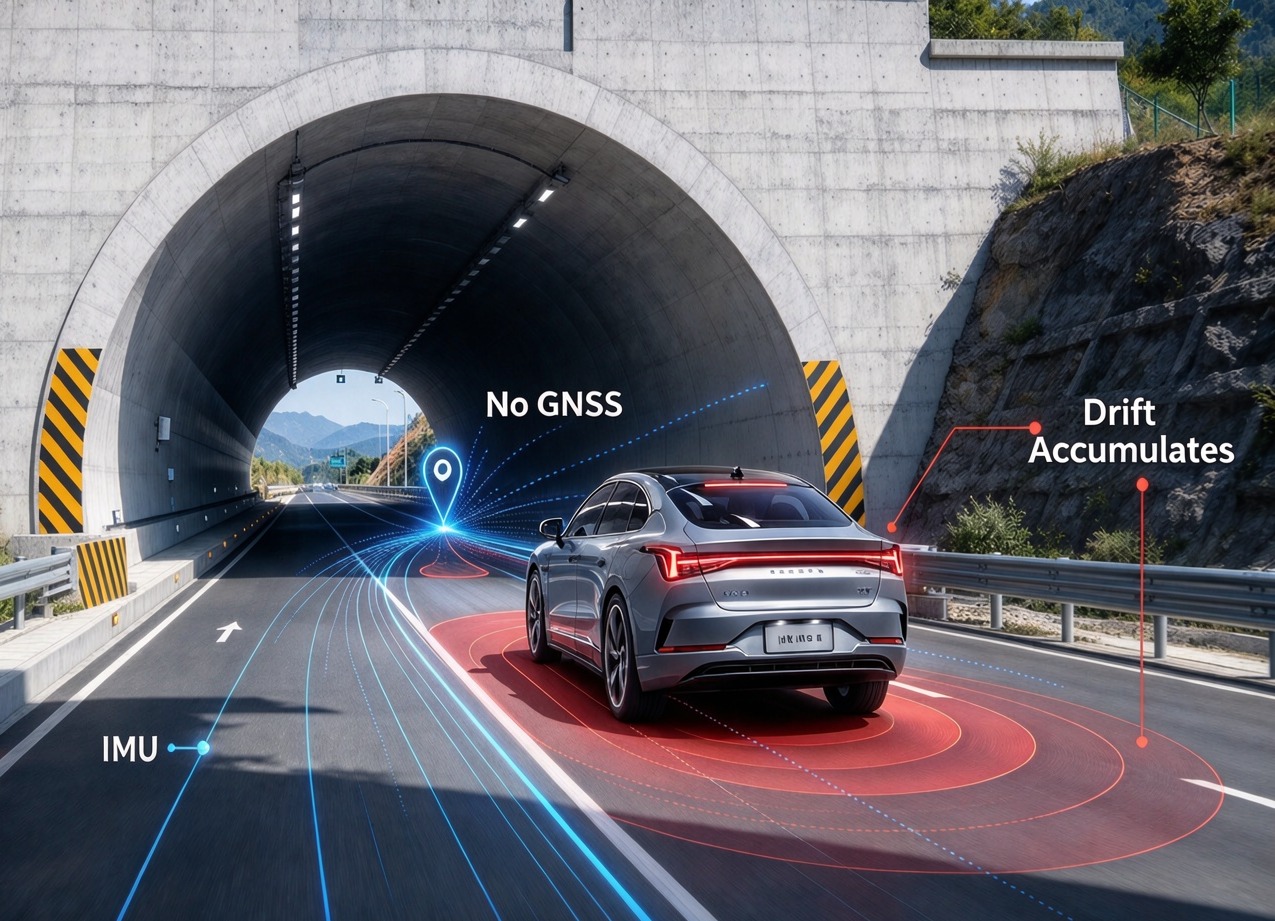
Solo IMU: una traccia che si piega educatamente
Questo è quello pericoloso, perché sembra un sistema funzionante. La posizione rimane fluida, l'assetto plausibile e l'errore cresce senza una sola bandiera di allarme. A cento metri dentro un tunnel il veicolo potrebbe trovarsi a una corsia di distanza rispetto a dove il sistema ritiene che sia, e la stima di fiducia sembra comunque accettabile.
Solo velocità delle ruote: distanza senza direzione
Sai quanto sono andate le ruote e nient'altro. Nessuna rotta, nessun riferimento assoluto, e nel momento in cui una gomma perde la trazione la distanza è sbagliata per quanto la ruota girasse più velocemente del terreno. È un buon osservatore e un cattivo navigatore.
Cinque errori di integrazione che vediamo di più
Nessuno è un problema di algoritmo; Tutti sopravvivono a una revisione della scheda tecnica e compaiono sul veicolo.
- Il braccio della leva vive su un disegno, non sull'auto.Se l'antenna si posiziona 1,2 m davanti all'asse posteriore, il sistema riporta la posizione dell'antenna, non quella dell'asse, e ogni controller a valle eredita lo offset finché qualcuno non lo misura sulla configurazione reale.
- La circonferenza rotolante proviene dalla scheda tecnica degli pneumatici.Questa cifra vale per una gomma a carico a pressione nominale. Raggio carico, usura e pressione lo modificano di circa un punto percentuale, cioè 10 m per chilometro — abbastanza per far uscire un veicolo dalla sua corsia in un lungo tunnel. Misuralo: fai girare il veicolo di dieci giri sulle ruote su una linea rilevata.
- Una velocità media del veicolo invece di quelle a quattro ruote.La media elimina la differenza sinistra-destra, che è l'unico indicatore di scivolamento economico che hai.
- L'allineamento temporale è presupposto piuttosto che timbroato.Il GNSS arriva a 1 Hz con un bordo PPS; le velocità delle ruote arrivano su CAN con una latenza di 10–40 ms. A 20 m/s, 20 ms sono 40 cm di errore che nessuna sintonia del filtro rimuove.
- L'IMU è montato su qualcosa che si flette.Una staffa che risuona, o una posizione vicino a un altoparlante o a un compressore, trasforma la vibrazione in una falsa accelerazione che si integra nella posizione. Rigido, metallo contro metallo, il più vicino possibile all'asse che l'imbracatura permette.
Due moduli che coprono due delle tre fasce
Quando un programma veicolo ci chiede la metà GNSS e inerziale di questo stack, la scelta di solito dipende da quanta precisione ha bisogno il casse. Entrambe le parti qui sotto hanno doppio scopo: RTK quando il cielo è aperto, inerziale quando non lo è. Nessuno dei due rivendica la terza gamba — quella appartiene al telaio.
JS-C8A — GNSS Multibanda + INS
- RTK H ±(8 + 10⁻⁶· D) mm, V ±(15 + 10⁻⁶· D) mm
- Perdita di segnale 3 s: livello cm; 10 s: livello metrico
- Giroscopio 250°/s, polarizzazione 0,5°/s; Accel 4 g, 20 mg
- 22 × 17 × 2,8 mm, BDS/GPS/GLONASS/Galileo
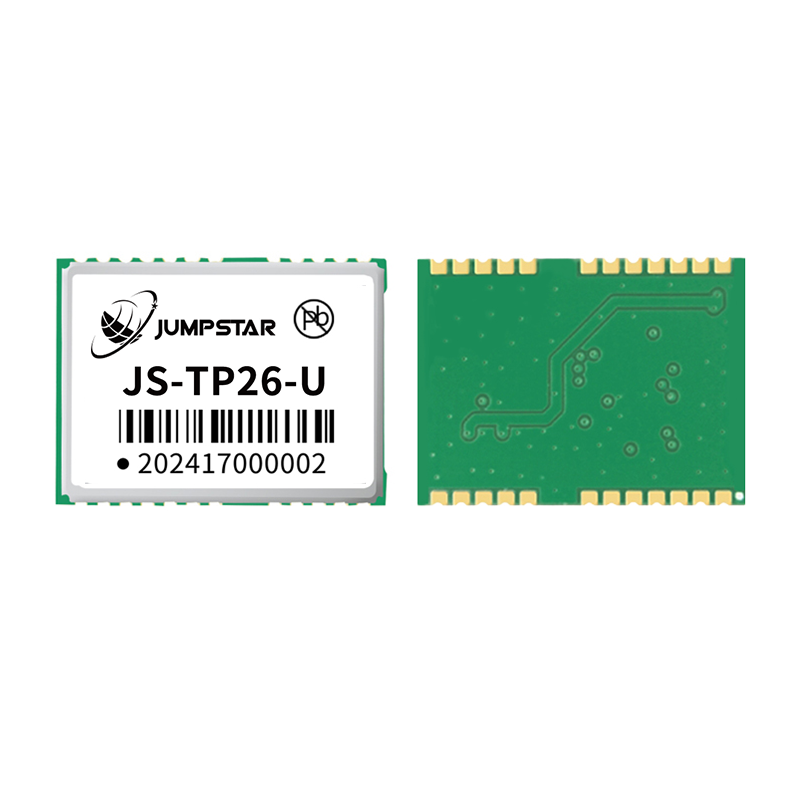
JS-TP26-U — L1+L5 GNSS + INS
- 135 canali (L1: 75 + L5: 60)
- Punto singolo H 1,0 m (L1+L5) / 2,5 m (L1)
- MEMS a sei assi; Nessuna restrizione sull'orientamento dell'installazione
- 16.0 × 12.2 × 2.4 mm, 3 × UART
Altri due appartengono alla stessa famiglia e vengono specificati quando la potenza o la velocità di aggiornamento dominano: ilJS-RK26-Ua 18–32 mA con uscita a 10 Hz, e la banda singolaJS-RP26-Ua 20 Hz. Tutti e quattro sono elencati di seguitoModuli di posizionamento del Dead Reckoning.
Come testare la fusione prima di compromettersi
Un test da banco dimostra che il modulo funziona. Non dimostra che i tre sensori lavorino insieme sul tuo veicolo. Tre misurazioni sì.
- Errore di rientro del portale.Attraversa il tunnel che effettivamente utilizza il tuo percorso e confronta il primo punto dopo l'uscita con un punto rilevato. Registra lo spostamento in metri e la sua direzione, non "è rimasto bloccato". Esegui in entrambi i modi: un errore dipendente dalla direzione punta al supporto o al giroscopio.
- Fattore di scala su un anello rilevato.Cronometra un percorso di 200 m dritto a velocità costante e confronta la distanza che il tuo output di fusione riporta con il rilevamento. Poi ripeti su una superficie bagnata o ghiaiosa. Se l'errore cambia con la superficie, il peso della velocità delle ruote è troppo aggressivo.
- Tronchi grezzi, ventiquattro ore di staticità e una corsa urbana.Traccia la dispersione della posizione dal test statico, poi sovrappone le velocità delle ruote e lo stato di correzione GNSS sulla tratta urbana. Quasi ogni salto "misterioso" di cui ci è stato chiesto compare lì come una correzione che avrebbe dovuto essere rifiutata, o come un canale ruota che non è d'accordo con il lato opposto.
Domande che gli acquirenti fanno più spesso
Un modulo può gestire tutti e tre i sensori?
Non su un veicolo stradale. Un modulo GNSS+INS copre due rami; Le velocità delle ruote sono pubblicate dal telaio. Un modulo che pubblicizza tutti e tre solleva una domanda: quale connettore prende l'input della velocità della ruota?
Quanto tempo può davvero contenere centimetri l'IMU?
Circa tre secondi per un'unità MEMS a livello centimetrico, poi metri per qualche secondo in più. Qualsiasi cosa citata in minuti descrive una quantità diversa — di solito una percentuale della distanza percorsa.
Abbiamo bisogno di una sorgente di doppia antenna per la direzione?
Se il stack ha bisogno di una rotta vera ferma, in retromarcia o durante una manovra di parcheggio lenta, sì. Una singola antenna indica la rotta sul terreno, definita solo mentre si muove, e non ti dice mai in che direzione punta il corpo. Il compromesso è una seconda antenna, una base e un lavoro di montaggio — coperto daIntestazione RTK a doppia antenna.
La velocità delle ruote vale la pena se l'IMU è buono?
Sì, al prezzo: è il modo più economico per limitare l'errore di distanza in copertura lunga, e l'unico input che funziona a passo di camminata. Vale la pena solo per ruota e con timestamp; una velocità media su un bus lento aggiunge poco oltre a ciò che l'IMU già conosce.
Niente di tutto ciò sostituisce un attento design GNSS IMU di fusione a velocità di ruote, ma rende la conversazione con il fornitore specifica. Per la visione più ampia del sistema,GNSS per veicoli autonomicopre l'architettura circostante, eFusione IMU in ambienti negati da GNSSVa più a fondo nel filtro.
Costruire una pila di posizionamento per un veicolo?
Dicci il percorso, la lunghezza dei tunnel, il bus del telaio e la precisione di cui il controller ha bisogno. Vi diremo quali due gambe può trasportare un modulo e da dove deve provenire la terza.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


