












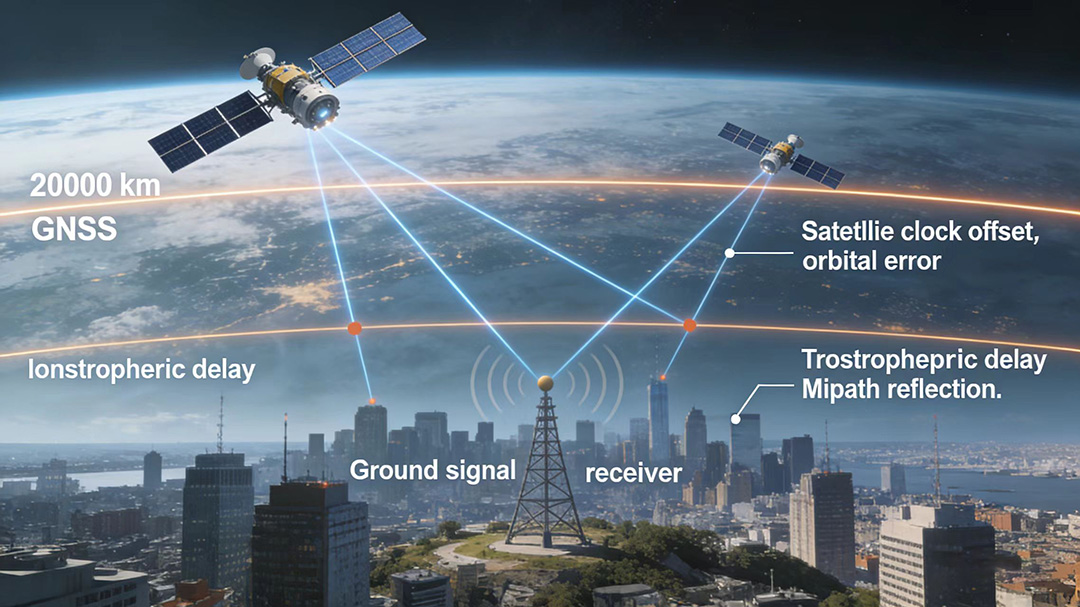
Quando si progetta un sistema GNSS ad alta precisione, una delle prime e più importanti decisioni è la scelta traCinematica in Tempo Reale (RTK)eCinematica Post-Elaborata (PPK)Metodologie di correzione. Entrambe le tecniche raggiungono una precisione a livello di centimetro risolvendo ambiguità nella fase portante, ma differiscono fondamentalmente per workflow, requisiti infrastrutturali e adeguatezza applicativa.
Questo articolo fornisce un confronto tecnico tra RTK e PPK, esaminando i loro principi sottostanti, i vincoli operativi e gli scenari in cui ciascun metodo offre risultati ottimali. Che tu stia sviluppando piattaforme di rilevamento UAV, sistemi di navigazione autonomi o attrezzature agricole di precisione, comprendere queste differenze è essenziale per un'architettura di sistema di successo.
Come funziona RTK: precisione in tempo reale in centimetri
RTK opera trasmettendo dati di correzione da una stazione base stazionaria a un rover mobile in tempo reale, tipicamente tramite modem radio, rete cellulare o collegamento satellitare. La stazione base calcola i componenti di errore, il ritardo ionosferico, il ritardo troposferico, gli errori di clock satellitare ed efemeridi, e trasmette questi come correzioni differenziali. Il rover applica queste correzioni alle proprie misurazioni, permettendo un posizionamento istantaneo a livello di centimetro.
- Sensibilità alla latenza:Le prestazioni RTK peggiorano con l'aumentare della latenza di correzione. La maggior parte delle applicazioni richiede correzioni effettuate entro 1-2 secondi per mantenere un'accuratezza ottimale.
- Dipendenza dalla comunicazione:Il collegamento dati continuo tra base e rover è obbligatorio. Interruzioni del collegamento che superano pochi secondi di solito fanno perdere al rover il suo fissaggio RTK e tornare a un posizionamento differenziale o autonomo meno preciso.
- Requisiti infrastrutturali:RTK richiede o una stazione base locale con copertura radio o un abbonamento a una rete di correzione NTRIP che fornisca connettività cellulare o internet.
- Adattamento al caso d'uso:Ideale per applicazioni che richiedono immediato feedback di posizione, come sterzata autonoma, navigazione in tempo reale UAV e controllo di macchine da costruzione.
RTK trasforma il GNSS da ausilio alla navigazione in un segnale di controllo in tempo reale. Nel momento in cui hai bisogno che una macchina agisca sui dati di posizione, sterza, scatti o corregga, RTK diventa l'unica opzione valida.
Come funziona il PPK: precisione senza vincoli in tempo reale
PPK adotta un approccio fondamentalmente diverso. Sia la stazione base che il rover registrano indipendentemente misurazioni GNSS grezze, inclusi pseudodistanze, fasi portanti e osservazioni Doppler, senza alcuna comunicazione in tempo reale tra loro. Dopo la conclusione della missione, questi file di dati vengono combinati in un software di post-elaborazione che risolve la traiettoria del rover con precisione a livello di centimetro.
- Nessun collegamento di comunicazione:Poiché base e rover non comunicano durante l'operazione, PPK opera in ambienti senza copertura radio o cellulare, incluse aree remote e operazioni sopra l'acqua.
- Tasso di Reparazione Più Alto:Il software di post-elaborazione può applicare sofisticati algoritmi di smoothing forward-back e tecniche di risoluzione ambiguità multi-epoche che spesso raggiungono tassi di fissaggio più elevati rispetto all'RTK in tempo reale in condizioni difficili.
- Sovraccarico del flusso di lavoro:PPK introduce una fase di elaborazione tra la raccolta dei dati e la consegna dei risultati. Per applicazioni a tempo critico, questo ritardo può essere inaccettabile.
- Adattamento al caso d'uso:Preferito per la fotogrammetria aerea, il rilievo idrografico e qualsiasi applicazione in cui la posizione finale è necessaria poche ore o giorni dopo la raccolta piuttosto che istantaneamente.
Quadro decisionale per i progettisti di sistemi
La scelta tra RTK e PPK raramente è assoluta; Molti ricevitori moderni supportano entrambe le modalità, permettendo agli operatori di selezionare il metodo appropriato per ogni missione. Tuttavia, la selezione della modalità primaria dovrebbe essere guidata dai requisiti in tempo reale dell'applicazione, dall'infrastruttura di comunicazione e dai vincoli del flusso di lavoro operativo.
Per i sistemi autonomi che richiedono controllo ad anello chiuso, RTK è obbligatorio. Per la mappatura e il rilievo, dove i dati possono essere elaborati a posteriori, PPK spesso offre una precisione superiore con una logistica sul campo più semplice. Comprendere i requisiti di latenza posizione-azione della tua applicazione è la chiave per fare la scelta giusta.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


