












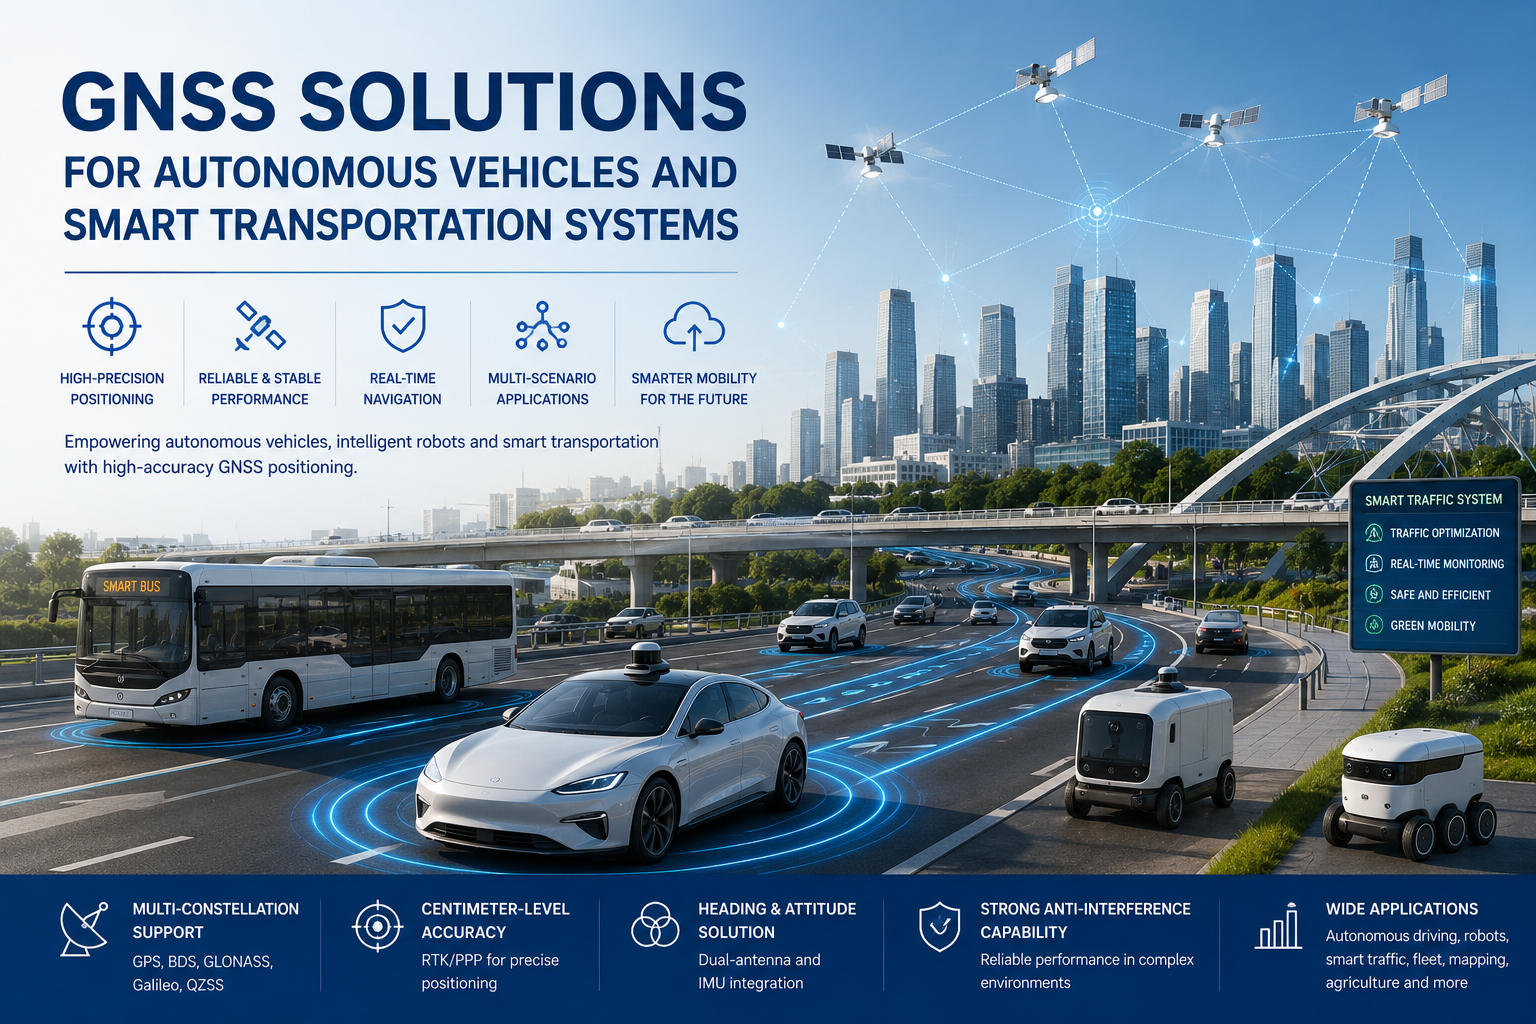
Veicoli autonomi, robot mobili autonomi (AMR), tosaerba autonomi, sistemi di trasporto intelligenti e veicoli logistici automatizzati stanno passando da progetti pilota a implementazione commerciale. Queste piattaforme devono sapere dove si trovano, in che direzione sono rivolte e come si muovono — in modo affidabile e in tempo reale. Le coordinate GPS approssimative non sono sufficienti per un robot per seguire un percorso, un trattore per tenere una fila in un campo o un veicolo per restare in corsia su una strada pubblica.
Per questo motivo le tecnologie di posizionamento ad alta precisione — RTK, ricezione multi-costellazione e multi-frequenza, intestazione a doppia antenna e navigazione assistita da IMU — stanno diventando blocchi di costruzione standard per le piattaforme autonome.Soluzioni GNSS per veicoli autonomiCombinare queste tecnologie in un sistema di posizionamento che fornisce informazioni su posizione, direzione, velocità e movimento a velocità di aggiornamento su cui il sistema di controllo può agire. Per OEM e integratori di sistemi, comprendere come queste tecnologie collaborano è il primo passo nella selezione dell'hardware giusto.
Perché i veicoli autonomi hanno bisogno di più del GPS standard
Il GNSS standard di livello consumer riporta una posizione con accuratezza a livello di misuratore. Per una piattaforma autonoma, raramente è sufficiente. Le limitazioni compaiono rapidamente negli ambienti reali:
- Gli edifici riflettono segnali satellitari e creanoErrori multipercorsoche spostano la posizione riportata di diversi metri.
- Alberi, ponti e altri ostacoli bloccano i segnali satellitari e degradano la fissazione.
- Tunnel e strutture di parcheggio causano interruzioni complete del GNSS, seppur per brevi brevità.
- I canyon urbani possono produrre posizioni instabili e di salto anche quando il cielo è nominalmente visibile.
- Un veicolo autonomo ha bisognoInformazioni sulla testa, non solo latitudine e longitudine — sapere dove ti trovi non è la stessa cosa che sapere dove stai puntando.
La gravità di questi effetti varia a seconda dell'ambiente. Nelle aree urbane dense, il multipercorso e il blocco possono dominare il bilancio di errore, come illustrato in uno studio di caso diNavigazione con veicoli autonomi nei canyon urbani. Ecco perché le piattaforme autonome combinano GNSS ad alta precisione con sensori di rotta e navigazione inerziale invece di affidarsi a una singola fonte di posizionamento.
RTK GNSS per il posizionamento a livello centimetrico
Il posizionamento cinematico in tempo reale (RTK) utilizza dati di correzione da una stazione base o da una rete di correzione per rimuovere gli errori condivisi nelle misurazioni satellitari. Il risultato è una precisione di posizionamento a livello centimetrico, che cambia ciò che un veicolo può fare:
- Seguimento del percorso ad alta precisione.Un veicolo può tracciare un percorso predefinito con ripetibilità a livello di decimetro o centimetro.
- Posizionamento ripetibile.Le operazioni che devono tornare alla stessa linea o punto — come un trattore che lavora su un campo — possono essere riprodotte una dopo l'altra.
- Operazione a livello di corsia.I veicoli automatizzati possono distinguere tra le corsie e mantenere una posizione laterale costante.
RTK è particolarmente prezioso per trattori autonomi, robot mobili e veicoli automatizzati che seguono percorsi predefiniti. Il motore di correzione e il front-end RF sono tipicamente forniti da hardware come quello di JUMPSTARModuli RTK ad alta precisione, mentre la scelta della sorgente di correzione — stazione base, RTK di rete o PPK — dipende dall'area di distribuzione, come discusso inMetodi di correzione RTK contro PPK. Vale la pena dichiarare chiaramente la limitazione: RTK ha bisogno di un collegamento di correzione affidabile e di una visibilità ragionevole del cielo, quindi non può garantire da sola un'accuratezza continua a livello di centimetri in ogni ambiente.
GNSS a doppia antenna per una rotta precisa
Un veicolo autonomo deve rispondere a due domande contemporaneamente:dove sonoeIn che direzione sto guardando. La posizione risponde alla prima; Heading risponde alla seconda. Una singola antenna GNSS determina la posizione, ma unGNSS a doppia antennaLa configurazione misura la linea di base tra due antenne e deriva direttamente l'intestazione dalle osservazioni della fase portante.
La rotta a doppia antenna offre vantaggi pratici per le piattaforme autonome:
- Rotta precisa anche a fermo o a velocità molto bassa, dove le stime basate su ruote e giroscopi derivano.
- Riduzione della dipendenza dai sensori magnetici, disturbati da motori, batterie e strutture in acciaio.
- Orientamento più affidabile del veicolo per la sterzata, la pianificazione del percorso e l'evitamento degli ostacoli.
- Un riferimento stabile che supporta la fusione dei sensori con dati inerziali.
Per lo sterzo e la navigazione autonomi, il GNSS a doppia antenna è un forte complemento al posizionamento RTK. JUMPSTAR offreSchede GNSS a doppia antennaper questo ruolo; Se la piattaforma ha bisogno di una direzione affidabile, una seconda antenna è solitamente un investimento migliore rispetto a un magnetometro.
GNSS + IMU per la continuità della navigazione
Per quanto bene funzioni il GNSS in cielo aperto, i segnali diventano deboli o indisponibili in determinate situazioni: tunnel, parcheggi, aree urbane dense, strade arborate, edifici e ambienti industriali. Per un veicolo autonomo, un'interruzione di due secondi può essere sufficiente a far perdere la posizione in corsia; Un'interruzione di dieci secondi può fermare la missione.
Combinazione del GNSS con un'unità di misura inerziale (IMU) — talvolta chiamataGNSS/INSoppureBilancio dei conti— permette al sistema di continuare a produrre stime di posizione, rotta e velocità durante brevi interruzioni GNSS. L'IMU misura l'accelerazione e la velocità angolare; Il motore a fusione propaga l'ultimo buon fissaggio in avanti fino al ritorno dei satelliti. Il sito web di JUMPSTAR descrive specificamente l'uso dei dati di correzione RTK combinati con dati IMU per veicoli autonomi e piattaforme mobili, e il tema più ampio diFusione dei sensori IMU in ambienti negati dal GNSSspiega i compromessi in dettaglio.
Un punto deve essere chiaro: i ponti di giudizioBreveinterruzioni ma non possono eliminare l'errore accumulato durante interruzioni prolungate. La giusta aspettativa è la continuità attraverso un tunnel o una linea degli alberi — non l'immunità in uno scenario completamente negato dal GNSS.
Soluzioni GNSS per veicoli autonomi e trasporti intelligenti
Le stesse tecnologie sottostanti vengono applicate in modo diverso a seconda delle aree applicative. Alcuni scenari illustrano come i requisiti si traducono in scelte di sistema:
Robot mobili autonomi.Gli AMR da magazzino e all'aperto necessitano di posizionamento accurato, seguimento del percorso, informazioni sulla rotta e navigazione in tempo reale. In un magazzino strutturato ma denso, RTK con il dead reckoning mantiene i robot in movimento attraverso i corridoi rack dove i satelliti sono parzialmente bloccati. GNSS per robot autonomi tipicamente abbina un modulo compatto a un IMU e un'odometria.
Tagliaerba autonomi.Un tosaerba deve mantenere confini precisi, seguire percorsi ripetibili e superare ostacoli. Un posizionamento da un metro a un centimetro, combinato con l'evitamento di rotta e ostacoli, consente un lavoro sicuro sui confini e una copertura efficiente di ampie aree.
Veicoli agricoli autonomi.La sterzata automatica, il seguito delle file e le operazioni ripetibili sul campo si basano sulla precisione a livello RTK. Il guadagno è misurabile: ridotto sovrapposizione tra i passaggi, spaziatura costante tra le righe e la possibilità di tornare sulla stessa linea nelle operazioni successive.
Sistemi di trasporto intelligenti.I sistemi di trasporto intelligenti utilizzano il posizionamento per il tracciamento dei veicoli, la gestione della flotta, la navigazione, il coordinamento dei veicoli e i servizi infrastrutturali. I requisiti qui sono spesso meno impegnativi rispetto alla robotica da campo — la precisione sub-metro e gli aggiornamenti affidabili contano più della ripetibilità a livello di centimetri — ma le interfacce di continuità e comunicazione sono fondamentali.
Cosa dovresti considerare quando scegli una soluzione GNSS?
La selezione di un sistema di posizionamento GNSS per una piattaforma autonoma si riduce a una lista di controllo pratica di otto punti:
- Precisione di posizionamento.Determina se l'applicazione necessita di accuratezza a livello di metro, submetro o centimetro — questa singola decisione guida l'intera architettura.
- Precisione della direzione.Richiesto per lo sterzo autonomo e l'orientamento del veicolo. Consideriamo se una singola antenna più magnetometro siano sufficienti, o se sia giustificato un GNSS a doppia antenna.
- Supporto a costellazione e frequenza.La ricezione multi-costellazione e multi-frequenza migliora la disponibilità e la robustezza, in particolare inBande di frequenza L1/L2/L5e ambienti ostruiti.
- Supporto per la correzione RTK.Controlla se il ricevitore è in grado di elaborare il formato di correzione usato nella tua regione e applicazione — RTCM, RTK di rete o PPP-RTK.
- IMU / dead reckoning.Importante ogni volta che si prevede un blocco temporaneo del GNSS — tunnel, parcheggi, coperture alberate o sale industriali.
- Capacità anti-interferenza.Consideriamo ambienti con interferenze elettromagnetiche ed effetti multipath, dove la robustezza del ricevitore determina le prestazioni nel mondo reale.
- Interfacce di comunicazione.Le opzioni CAN, UART, RS232, RS485, Ethernet o wireless devono corrispondere al sistema di controllo del veicolo e all'architettura di integrazione.
- Requisiti meccanici e ambientali.Dimensioni, consumo energetico, temperatura di esercizio, impermeabilizzazione e resistenza alle vibrazioni influenzano l'hardware utilizzabile.
Come JUMPSTAR supporta applicazioni di navigazione autonoma
JUMPSTAR è un produttore di tecnologia GNSS che fornisce hardware di posizionamento per sistemi autonomi e robotica. Il suo portafoglio di sistemi autonomi include schede GNSS a doppia antenna, moduli dead-reckoning, soluzioni di posizionamento RTK,Soluzioni di navigazione GNSS/INSe terminali di posizionamento veicoli e flotte, che si estendono sulModuli GNSS, schede OEM e ricevitori RTKnella gamma di prodotti. Le pagine applicative dell'azienda identificano come scenari supportati robot mobili autonomi, tosaerba e sistemi di trasporto intelligenti.
Come riferimento tecnico, ilX27è elencato nella sua pagina ufficiale del prodotto come applicabile ai sistemi di controllo della guida autonoma, ai veicoli senza pilota e ai robot. Il punto non è un confronto delle specifiche ma un modello: un fornitore che nomina queste applicazioni dovrebbe essere in grado di discutere l'intera catena, dalla posizione dell'antenna e la linea di riferimento della testa fino alla sorgente di correzione e alle interfacce di integrazione.
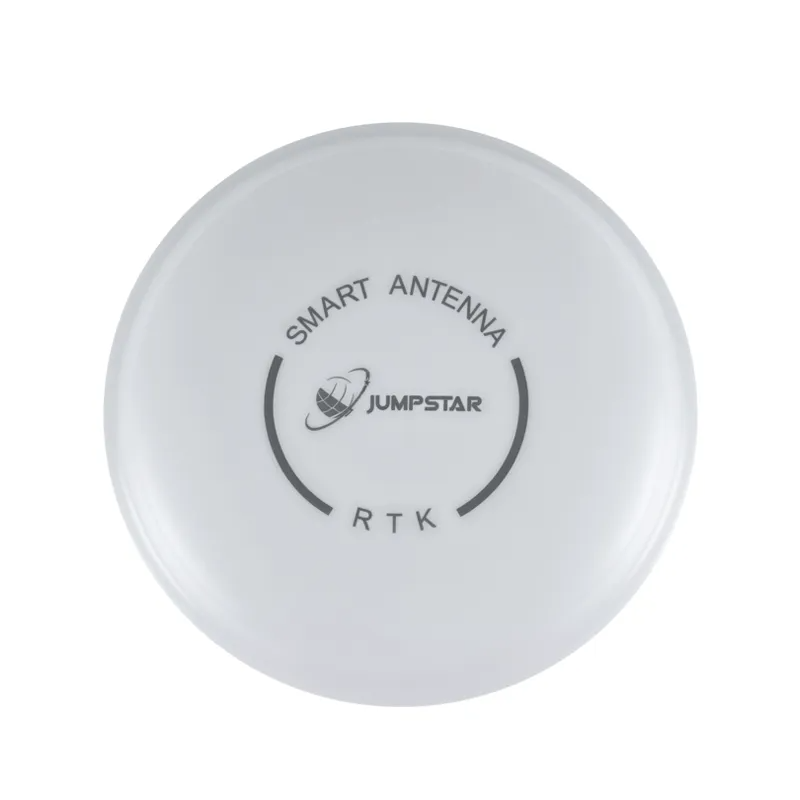
Antenna GNSS JGNSS X27 per guida autonoma, veicoli senza pilota e applicazioni robotiche.
Costruire un sistema di posizionamento per il movimento autonomo
I veicoli autonomi necessitano di sistemi di posizionamento che forniscano più delle semplici coordinate GPS. PraticaSoluzioni GNSS per veicoli autonomicombinano GNSS multi-costellazione, RTK, rotta a doppia antenna, IMU/dead reckoning e comunicazione affidabile — e la configurazione appropriata dipende dal tipo di veicolo, dalla precisione richiesta, dall'ambiente operativo, dal blocco GNSS previsto e dai requisiti di integrazione. Un AMR di magazzino, un robot da campo e un veicolo stradale finiranno per avere diverse combinazioni delle stesse tecnologie.
Se stai sviluppando un veicolo autonomo, un robot mobile o un sistema di trasporto intelligente, contatta JUMPSTAR per discutere i requisiti di posizionamento e integrazione GNSS.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


