












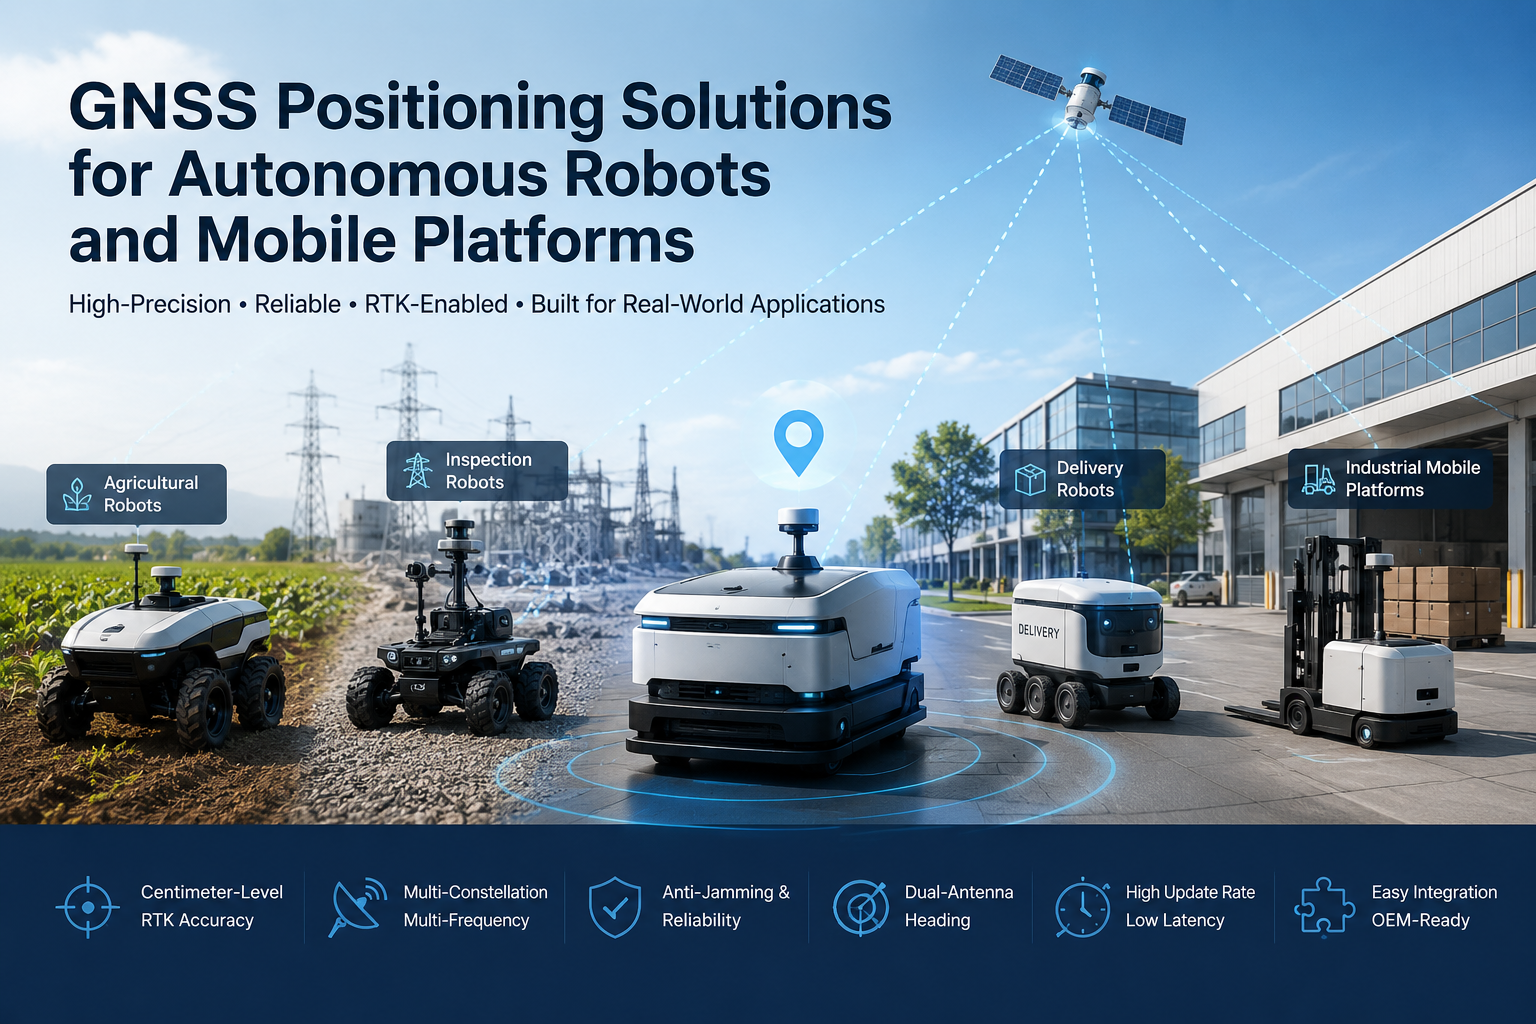
I robot autonomi stanno andando oltre ambienti interni controllati verso applicazioni all'aperto e semi-esterno: robot agricoli che lavorano in campi, robot ispettori che pattugliano infrastrutture elettriche e di condotte, robot di consegna che servono campus e parchi industriali, veicoli autonomi e piattaforme mobili industriali che operano in grandi strutture all'aperto. Non appena un robot si sposta oltre uno spazio di lavoro fisso, il sistema deve rispondere continuamente a tre domande: Dove sono? Dove sto andando? Come dovrei trasferirmi lì?
Il posizionamento GNSS per robot autonomi fornisce il riferimento geografico assoluto che ancorano l'intero sistema di navigazione. Un ricevitore GNSS indica al robot controller dove si trova la piattaforma nelle coordinate globali e, quando l'applicazione richiede di più, RTK aggiunge un posizionamento a livello di centimetro — a condizione che siano disponibili dati di correzione e visibilità adeguata del cielo. Questo articolo spiega come GNSS e RTK si inseriscono nei sistemi robotici autonomi, dove offrono il maggior valore, come si combinano con IMU e altri sensori, e cosa dovrebbero valutare gli OEM nella scelta di un modulo GNSS per una piattaforma mobile.
Perché il posizionamento è fondamentale per i robot autonomi
Il posizionamento affidabile è la base su cui sono costruiti i robot autonomi all'aperto. Considera per cosa ha bisogno il robot controller di dati di posizione:
- Stima accurata della posizione— il robot deve conoscere la propria posizione in tempo reale prima di poter pianificare qualsiasi movimento successivo.
- Percorso seguito— guida, spruzzatura, falciatura e ispezione richiedono tutti che il robot rimanga su un percorso pianificato invece di vagare.
- Navigazione ripetibile— per ispezione, agricoltura e logistica, gli stessi percorsi vengono eseguiti più e più volte, e ogni percorso deve allinearsi con il precedente.
- Geofencing e gestione delle aree— i dati di posizione permettono al sistema di confermare che il robot si trova all'interno della sua area operativa autorizzata e di rispondere se non lo è.
- Coordinamento della flotta— quando più piattaforme mobili operano sullo stesso sito, informazioni condivise e affidabili sulle posizioni le aiutano a decontaminare le rotte e a coordinare la copertura.
È importante essere precisi su ciò che GNSS può e non può fare. Il funzionamento interno, la pensilina densa e le gravi ostruzioni possono degradare o rimuovere completamente il segnale, motivo per cui i sistemi robotici di produzione combinano GNSS con altri sensori. Ma per le piattaforme esterne, il GNSS rimane la fonte più pratica di un riferimento di posizione assoluto e privo di deriva, e questo ruolo è difficile da sostituire con un singolo sensore alternativo.
Come il GNSS supporta le piattaforme mobili autonome
In un tipico sistema robotico, l'hardware GNSS funziona come un ingresso per lo stack di navigazione. Un'antenna riceve segnali satellitari, il ricevitore o il modulo li elabora e fornisce dati di posizione e velocità, il robot controllore li assorbe e il sistema di navigazione li utilizza per la pianificazione del percorso e il controllo del movimento. Il ricevitore può fornire diversi tipi di informazioni:
- Posizione— coordinate assolute in latitudine, longitudine e altitudine.
- Velocità— derivata dallo spostamento Doppler dei segnali, spesso più accurata e con lattenza inferiore rispetto alla differenziazione delle posizioni successive.
- Tempo— I ricevitori GNSS forniscono un tempo preciso che può sincronizzare sottosistemi e registrazione dati.
- Intestazione— con la capacità di doppia antenna o una bussola integrata, il ricevitore può anche segnalare l'orientamento della piattaforma.
Il robot controller combina questi dati con altri input — odometria delle ruote, IMU, telecamere, LiDAR — per costruire la stima della posizione che aziona gli attuatori. Il GNSS è il componente che mantiene questa stima ancorata al mondo reale su lunghe distanze e lunghe ore di operazione, senza la deriva che accumulano i sensori di dead-reckoning.
RTK GNSS per la navigazione robotica ad alta precisione
Il GNSS standard garantisce una precisione a livello di metro, che va bene per la navigazione semplice ma non per operazioni che devono essere ripetibili fino a pochi centimetri. RTK — Real-Time Kinematic — colma quel divario. Un ricevitore RTK utilizza misurazioni della fase portante più correzioni in tempo reale da una stazione base o un servizio di rete e, quando raggiunge una soluzione fissa, riporta la posizione con un'accuratezza a livello di centimetro.
Il valore di RTK per i robot non è un numero di accuratezza titolare; È ciò che questa precisione consente nella pratica: posizionamento a livello di centimetri invece che a metri, maggiore ripetibilità in modo che reghe, percorsi e passaggi di lavoro si riproducano costantemente una corsa dopo l'altra, e riduzione dell'errore di posizionamento, così che la deriva e la bias che rendono inutilizzabile la navigazione a livello di metro vengano in gran parte eliminate.
L'RTK a livello centimetrico conta soprattutto quando gli strumenti e le decisioni del robot dipendono dalla posizione esatta: robot agricoli di precisione che devono mantenere le attrezzature allineate con le file di coltivazione, robot ispettori che devono rivisitare la stessa risorsa o posizione di difetto, apparecchiature autonome all'aperto che svolgono compiti controllati e piattaforme mobili ad alta precisione che operano vicino a infrastrutture fisse. Per un confronto con alternative alla post-elaborazione, consulta la nostra guida suMetodi di correzione RTK vs. PPK.
Posizionamento GNSS per robot autonomi su diverse piattaforme
La stessa tecnologia di posizionamento assume forme diverse a seconda della piattaforma e della missione:
Robot agricoli
I robot da campo hanno bisogno di una navigazione autonoma che rimanga allineata con file e confini, oltre a percorsi ripetibili durante una stagione. Il posizionamento RTK è la scelta standard qui perché l'ambiente operativo è a cielo aperto e la ripetibilità a livello di centimetro si traduce direttamente in operazioni sul campo più coerenti.
Robot di ispezione
Le piattaforme di ispezione pattugliano infrastrutture elettriche, condotte e asset esterni lungo percorsi predefiniti e devono tornare negli stessi punti per confrontare le condizioni nel tempo. Il monitoraggio basato su rotte dipende dal fatto che il robot sappia, entro centimetri, dove si trovava al momento di ogni misurazione.
Robot di consegna e assistenza
Robot per la consegna all'aperto, piattaforme logistiche del campus e sistemi di trasporto dei parchi industriali coprono distanze maggiori su marciapiedi e strade interne. Un posizionamento assoluto affidabile mantiene il robot sulla rotta pianificata tra i waypoint e fornisce ridondanza che permette allo stack di navigazione di recuperare dagli errori locali dei sensori.
Piattaforme mobili industriali
Cantili di magazzini, cantieri, porti e siti minerari ospitano grandi attrezzature mobili che operano in ambienti aperti ma ostili. I ricevitori GNSS su queste piattaforme supportano il posizionamento delle macchine, la gestione delle rotte e la consapevolezza del sito, e necessitano della robustezza per continuare a funzionare sotto vibrazioni, polvere ed estremi di temperatura.
GNSS + IMU e Sensor Fusion per una navigazione robotica affidabile
Un sistema di navigazione robotico di produzione raramente si basa su un singolo sensore, e il GNSS non fa eccezione. In pratica, GNSS lavora insieme a un IMU che fornisce movimento e assetto su brevi intervalli, odometria delle ruote che riporta il movimento del veicolo tra una posizione e l'altra, e telecamere o LiDAR che forniscono al robot una visuale locale dell'ambiente circostante.
Ogni sensore ha punti di forza e debolezze. Il GNSS fornisce un riferimento di posizione assoluto che non deriva, ma può essere interrotto o degradato. Un IMU riempie queste lacune per brevi periodi ma si allontana col tempo. L'odometria è autosufficiente ma accumula errori. Vision e LiDAR eccellano a livello locale ma faticano con posizioni a lungo termine e ancorare globalmente. La fusione dei sensori combina questi input in modo che la stima della posizione e della rotta del robot sia più precisa e robusta di qualsiasi singolo sensore potrebbe fornire da solo. Per un'analisi più approfondita della fusione in condizioni negate al GNSS, vediil ruolo dell'IMU e della fusione dei sensori negli ambienti negati al GNSS.
Perché la rottura a doppia antenna è importante per i robot autonomi
Un robot che si muove all'aperto deve sapere non solo dove si trova, ma anche in che direzione è rivolto. Il GNSS a antenna singola riporta la posizione e la rotta devono provenire da un'altra parte — tipicamente una bussola o un IMU. Una bussola misura il campo magnetico terrestre, che è affidabile in aree aperte ma può essere disturbata da strutture metalliche, motori elettrici e altre fonti di interferenza magnetica comuni sulle piattaforme robotiche.
Il GNSS a doppia antenna risolve questo problema in modo diverso: misurando la differenza di fase tra due antenne montate a una separazione nota, il ricevitore calcola l'orientamento della piattaforma direttamente dai segnali satellitari. Poiché non dipende dalle misurazioni magnetiche, può fornire un riferimento di rotta più stabile in ambienti elettromagneticamente complessi. Quando il ricevitore lo supporta, la stessa geometria a doppia antenna può anche emettere beccheggio e rollio.
Questo è rilevante per veicoli autonomi, robot mobili e macchinari agricoli i cui circuiti di controllo dipendono da un'orientazione accurata — ad esempio, mantenere un attrezzo allineato o guidare un veicolo lungo una linea retta sotto vibrazione. Il GNSS a doppia antenna non sostituisce un IMU; Lo completa. Molti sistemi utilizzano la rotta GNSS insieme a un IMU, con la rotta GNSS che funge da riferimento stabile che impedisce alla stima dell'assetto fuso di deviare.
Sfide GNSS in ambienti robotici reali
Gli ambienti robotici reali raramente sono ideali per il GNSS. Comprendere le modalità di guasto aiuta gli OEM a specificare l'hardware giusto:
- Blocco del segnale— edifici, alberi e ponti possono nascondere satelliti e ridurre il numero di segnali utilizzabili.
- Multipath— i segnali riflessi dagli edifici e dalle strutture metalliche arrivano all'antenna dopo il segnale diretto, corrompendo la misurazione.
- Interferenza elettromagnetica— le apparecchiature industriali, i motori e l'elettronica di potenza possono iniettare rumore nell'ambiente RF.
- Movimento dinamico— il movimento rapido e le vibrazioni impongono maggiori richieste sui loop di tracciamento del ricevitore e sulla velocità di aggiornamento.
- Condizioni urbane e semi-esterne— i canyon urbani combinano una parziale visibilità del cielo con segnali riflessi, e le aree parzialmente protette si collocano tra il cielo aperto completo e l'operazione al chiuso.
Le risposte ingegneristiche a queste sfide sono ben consolidate: ricezione multi-costellazione e multifrequenza per massimizzare i satelliti utilizzabili (vedi il nostro articolo subande di frequenza GNSS multi-costellazione e L1/L2/L5), filtraggio front-end e tecniche anti-disturbo per resistere alle interferenze, algoritmi di mitigazione multipath per rifiutare i segnali riflessi, alti tassi di aggiornamento e bassa latenza per tenere il passo con la dinamica, e fusione dei sensori per colmare le lacune dove GNSS da solo non può offrire.
Cosa dovrebbero cercare gli OEM in una soluzione GNSS?
Selezionare un modulo o ricevitore GNSS significa abbinare la tecnologia alla missione. I criteri di valutazione che contano di più:
- Precisione del posizionamento— scegliere la classe di precisione di cui l'applicazione ha effettivamente bisogno: metro per la navigazione di base, submetro dove è più stretto, o RTK a livello centimetrico per lavori di precisione.
- Update rate— una piattaforma veloce necessita di una velocità di uscita più alta affinché il controllore abbia sempre una posizione fresca; velocità di 10 Hz e superiori sono comuni nella robotica dinamica, e il requisito esatto dipende dalla specifica effettiva del prodotto.
- Latenza— il ritardo tra la misurazione di una posizione e la consegna al controllore; La bassa latenza conta per i loop di controllo in tempo reale.
- Capacità di rotta— se il robot necessita di orientamento, considerare un ricevitore o modulo con supporto di doppia direzione antenna e valutare l'accuratezza dell'intestazione insieme alla lunghezza di base dell'antenna.
- Costellazioni GNSS— verificare il supporto per GPS, BDS, GLONASS, Galileo, QZSS, NavIC e SBAS come disponibile sul prodotto; più costellazioni significano più ridondanza.
- Supporto di frequenza— la frequenza singola è più semplice, la doppia frequenza migliora l'affidabilità RTK e la frequenza multipla aggiunge robustezza; confronta la copertura L1, L2 e L5.
- Interfacce— abbinare le interfacce elettriche (UART, CAN, I2C, USB, Ethernet) ai bus disponibili del robot controller.
- Dimensioni e potenza— per le piattaforme mobili di piccole dimensioni, peso e consumo energetico sono vincoli di progettazione di primo ordine.
- Affidabilità ambientale— i robot all'aperto affrontano estremi di temperatura, vibrazioni, urti, polvere e umidità; confermare l'autonomia e la protezione del prodotto per l'ambiente previsto.
La risposta corretta dipende dal profilo di missione del robot, e la specifica deve essere validata nell'ambiente operativo effettivo — un campo aperto, una linea di alberi, un deposito portuale o un sito industriale si comportano in modo molto diverso.
Soluzioni GNSS JUMPSTAR per robot autonomi
JUMPSTAR fornisce moduli GNSS, ricevitori RTK, schede OEM, terminali di posizionamento e soluzioni GNSS correlate per applicazioni di posizionamento ad alta precisione, con una gamma di prodotti progettata per l'integrazione OEM piuttosto che per l'uso in laboratorio. Tre dei suoi prodotti si inseriscono direttamente nelle esigenze dei costruttori di piattaforme robotiche autonome e mobili:
IlJS-RK43-3è un modulo di posizionamento GNSS ad alta precisione dual-band (L1+L5) adatto a piattaforme compatte di robot embedded e UAV. La sua antenna integrata, 200 canali ad alta velocità e le prestazioni RTK a livello di centimetri (orizzontale 1,0 cm + 1 ppm) sono disponibili in un pacchetto di circa Φ48 × 43,2 × 37 mm con un peso inferiore a 23,2 g, con una corrente operativa media di 58 mA a 5,0 V. Per piattaforme piccole dove dimensioni e potenza sono limitate, può essere integrato in sistemi robotici, attrezzature agricole e navigazione UAV, e supporta sia il funzionamento del rover che della stazione base.
Dove il robot deve conoscere sia la sua orientazione che la sua posizione, ilJS-SK43H-AHè un modulo di antenna intelligente RTK compatto multibanda per posizionamento e heading. Traccia 789 canali hardware, raggiunge una precisione RTK di 0,6 cm + 0,5 ppm, e il suo design a doppia antenna garantisce una direzione ultra-corta-bassa fino a 0,03°. Una latenza del segnale inferiore a 10 ms (99,9%) è adatta alle piattaforme ad alta dinamica, e le sue tecnologie AIM+, LOCK+, IONO+ e APME+ per la mitigazione di interferenze e spoofing aiutano a mantenere una posizione stabile in complessi ambienti elettromagnetici.
Per piattaforme ad alta dinamica che necessitano degli aggiornamenti di posizione più rapidi, ilJS-X6Sè un ricevitore GNSS multibanda e multi-costellazione con 448 canali hardware e una frequenza di aggiornamento di 100 Hz con latenza inferiore a 10 ms. È disponibile in versioni a antenna singola (posizionamento) e doppia antenna (posizionamento più rotta e assetto), e combina protezione contro interferenze AIM+, LOCK+, APME+, IONO+ e RAIM+ con interfacce ricche — tre UART, USB Type-C e una porta Ethernet — oltre alla compatibilità con piloti automatici open-source mainstream.
L'intera gamma di moduli, ricevitori e antenne di JUMPSTAR può essere esplorata sulPagina dei prodotti JUMPSTAR.
Progettazione di un sistema di posizionamento GNSS per robot autonomi
Il ricevitore o modulo GNSS è un anello di una catena più grande, e il sistema funziona solo quanto il suo anello più debole. Un sistema completo di posizionamento basato su GNSS per una piattaforma robotica include tipicamente:
- Ricevitore o modulo GNSS— il motore di posizionamento che produce posizione, velocità e, opzionalmente, rotteggiamento.
- Antenna GNSS— selezionato per le bande di frequenza e l'ambiente multipath; La posizione dell'antenna sulla piattaforma conta tanto quanto il ricevitore.
- Dati di correzione RTK— una stazione base o un servizio di rete che fornisce correzioni RTCM quando è richiesta un'accuratezza a livello di centimetro.
- Controller robot— il computer che consuma i dati di posizionamento ed esegue la logica di navigazione.
- Fusione dei sensori— combinando GNSS con IMU, odometria e altri sensori per continuità e robustezza.
- Navigazione e controllo del movimento— gli algoritmi che ruotano la posizione e la direzione fusibili in comandi di sterzata e guida.
Le prestazioni reali di questo sistema dipendono da più della scheda tecnica del ricevitore: l'installazione dell'antenna e la visuale del cielo, la qualità dei dati di correzione, la visibilità satellitare, l'ambiente RF, l'architettura del controllore, l'algoritmo di fusione e lo stack software contribuiscono tutti. Un OEM che tratta il sottosistema GNSS come una parte ingegnerizzata del robot — specificato, integrato e validato insieme all'antenna, alle correzioni e al software — ottiene una navigazione molto più affidabile rispetto a uno che fissa un ricevitore al telaio alla fine del progetto.
Conclusione
GNSS fornisce un riferimento essenziale per il posizionamento assoluto per robot autonomi e piattaforme mobili, e il posizionamento GNSS per robot autonomi è diventato una decisione tecnologica fondamentale per gli OEM che costruiscono piattaforme esterne. RTK migliora ulteriormente la precisione fino al livello del centimetro per applicazioni che richiedono una navigazione precisa e ripetibile. A seconda della piattaforma, la scelta giusta può essere un modulo GNSS compatto per l'integrazione embedded, un ricevitore RTK per lavori a livello di centimetro, una soluzione a doppia antenna dove la direzione è importante, un ricevitore ad alta frequenza di aggiornamento per il controllo dinamico, o un sistema multifrequenza per la massima robustezza in ambienti difficili.
Qualunque sia la direzione presa dall'applicazione, il percorso pratico è lo stesso: definire il budget di posizionamento della missione, validare la tecnologia nell'ambiente reale e integrare il sottosistema GNSS come parte progettata del robot piuttosto che come un pensiero secondario.
Costruire un robot autonomo o una piattaforma mobile?
JUMPSTAR fornisce moduli GNSS, ricevitori RTK e soluzioni di posizionamento progettate per l'integrazione OEM su robot autonomi, piattaforme mobili, UAV e applicazioni ad alta precisione.
Contatta JUMPSTAR per discutere i tuoi requisiti GNSS.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


