












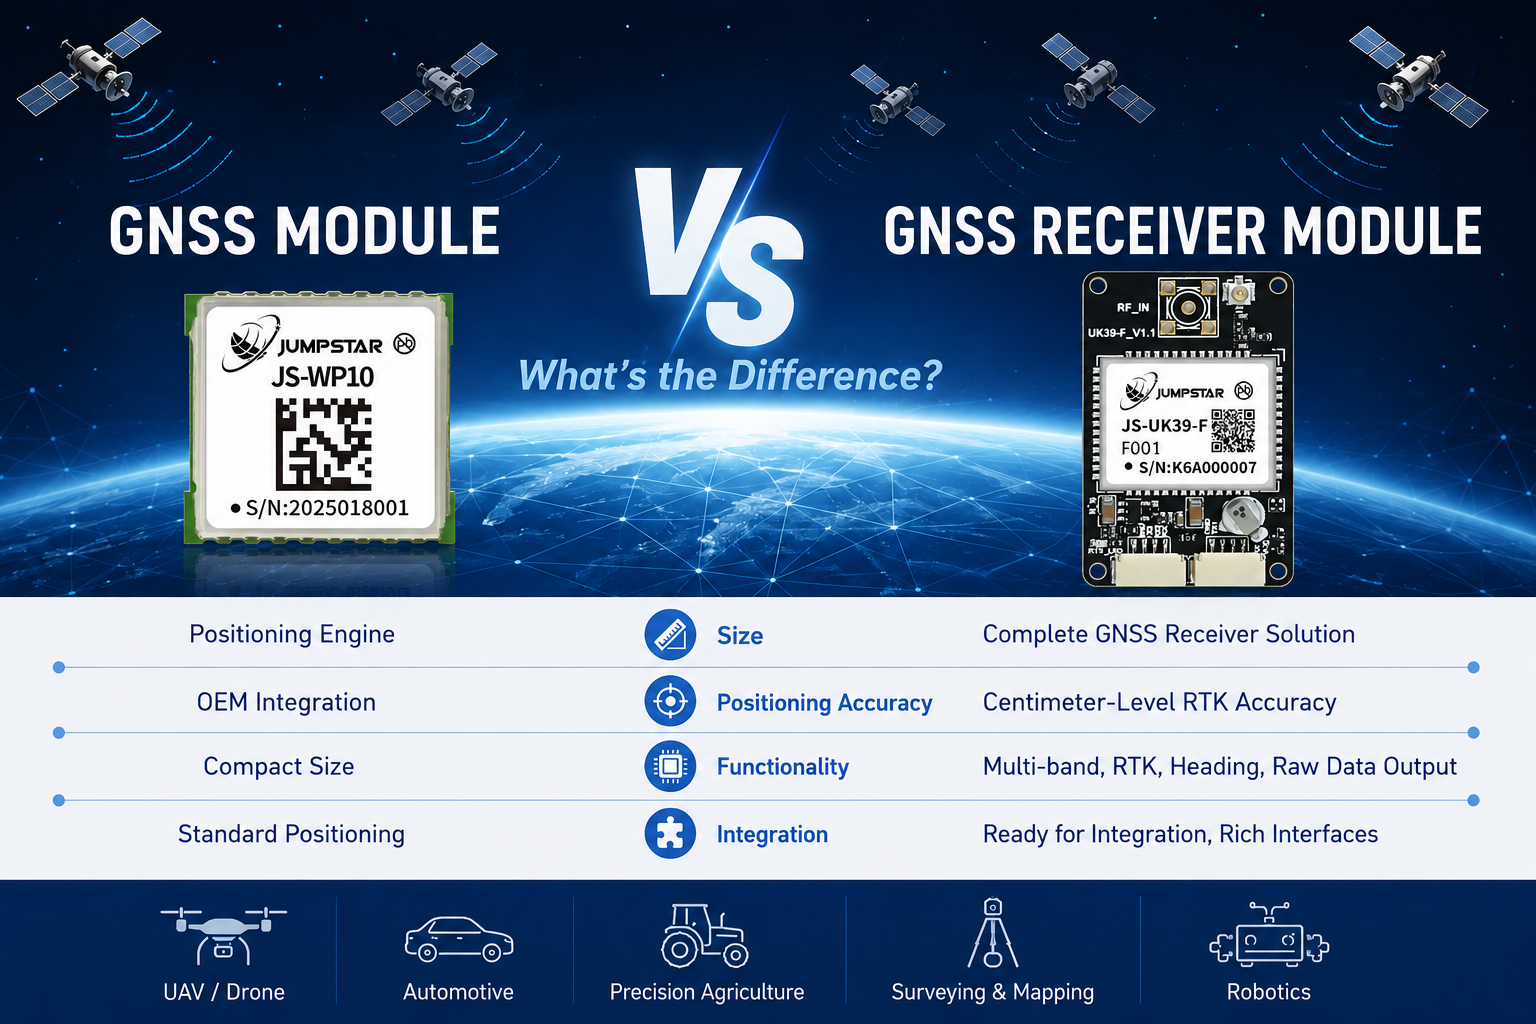
Quando ingegneri OEM e integratori di sistema iniziano a valutare l'hardware di posizionamento GNSS per i loro prodotti, una delle prime domande che incontrano è questa: dovrei usare un modulo GNSS o ho bisogno di un modulo ricevitore GNSS? I termini suonano simili e molti fornitori li usano in modo intercambiabile, ma i due rappresentano livelli fondamentalmente diversi di integrazione hardware, capacità di elaborazione del segnale e performance di posizionamento.
Scegliere la soluzione sbagliata può significare sovraingegnerizzare un semplice dispositivo di tracciamento con hardware RTK inutile, o peggio, progettare un sistema autonomo di precisione attorno a un modulo GNSS di base che non può fornire l'accuratezza richiesta dall'applicazione. La decisione riguarda più che solo la lista dei materiali. Determina il design hardware, lo sforzo del firmware, il budget energetico, il costo del prodotto e, in ultima analisi, il tempo di lancio sul mercato.
Questo articolo si basa sull'esperienza reale di integrazione per spiegare cosa distingue unModulo GNSSda unModulo ricevitore GNSS, quando unModulo ricevitore RTK GNSSdiventa necessario e come decidere quale livello di hardware di posizionamento si adatta alla tua applicazione. Useremo esempi di prodotti concreti daJUMPSTAR GNSSAncorare ogni concetto su hardware reale, ma il quadro decisionale si applica indipendentemente dal fornitore che scegli alla fine.
Cos'è un modulo GNSS?
AModulo GNSSè un componente di posizionamento compatto e integrato progettato per l'incorporamento diretto in un prodotto OEM. Pensalo come un motore di navigazione satellitare autonomo su una piccola scheda grafica. Include un chipset GNSS, un front-end RF e componenti passivi necessari montati su una singola scheda, pronti per essere saldati sulla scheda principale del sistema host o collegati tramite un'interfaccia standard.
Caratteristiche chiave di un modulo GNSS
- Fattore di forma compatto— tipicamente misurati meno di 15 mm × 15 mm, questi moduli occupano uno spazio minimo sulla scheda e si adattano facilmente a progetti con spazio limitato.
- Basso consumo energetico— ottimizzato per il funzionamento alimentato a batteria, con un tipico assorbimento di corrente nelle decine di milliampere durante il tracciamento continuo.
- Accoglienza su una sola banda— la maggior parte dei moduli GNSS embedded opera sulla banda L1, fornendo un'accuratezza di posizionamento di 2–3 metri in condizioni di cielo aperto.
- Pronto per l'integrazione OEM— le interfacce di comunicazione standard come UART, I²C o SPI permettono una connessione diretta a un microcontrollore host.
- Supporto per tutte le costellazioni— moduli moderni tracciano contemporaneamente GPS, GLONASS, BeiDou e Galileo, migliorando l'affidabilità della correzione e il tempo di prima riparazione.
Un modulo GNSS richiede un'antenna esterna collegata tramite un pad di ingresso RF o un connettore U.FL. Il sistema host è responsabile della gestione dell'energia, dell'analisi dei dati (NMEA o protocollo binario) e di qualsiasi elaborazione a livello applicativo dei dati di posizione. Il modulo stesso gestisce internamente l'acquisizione, il tracciamento e il calcolo della posizione dei satelliti.
Esempio: Modulo GNSS Embedded JUMPSTAR JS-WP10
Il JS-WP10 illustra come appare nella pratica un tipico modulo GNSS embedded. Misurando appena 10,5 × 9,7 mm, offre un posizionamento di precisione standard a un tasso di aggiornamento di 5 Hz con 210 canali di acquisizione e tracciamento. Supporta la ricezione simultanea su tutte e quattro le principali costellazioni della banda L1, raggiungendo una precisione di posizionamento autonomo di circa 2,0 metri.
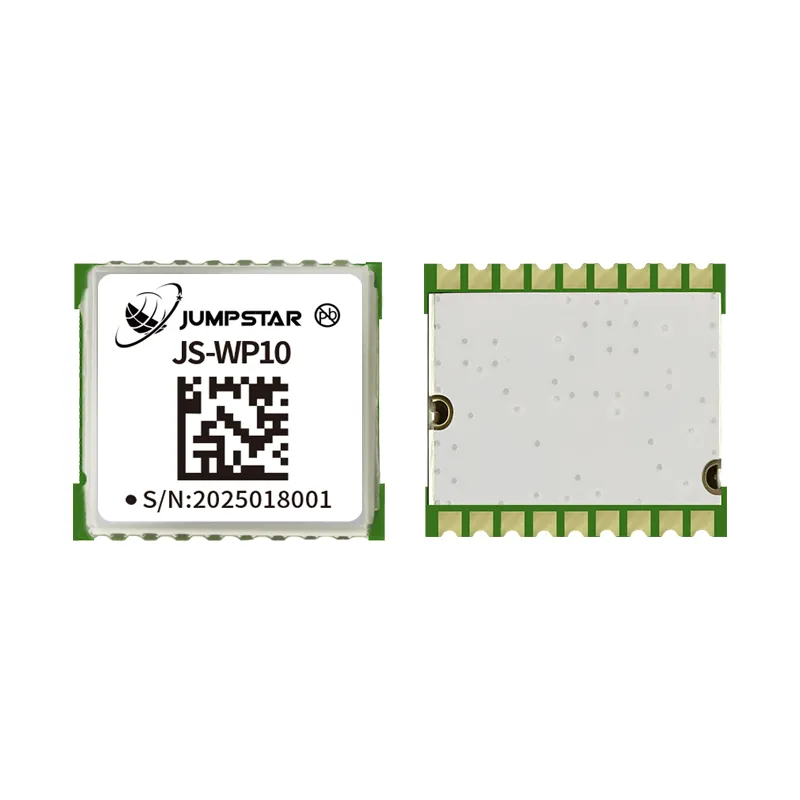
Modulo GNSS Embedded JS-WP10
Modulo GNSS L1 di precisione standard con 210 canali, tasso di aggiornamento di 5 Hz e ricezione simultanea su tutta la costellazione. Compatto 10,5 × 9,7 mm progettato per l'integrazione diretta OEM in droni, dispositivi IoT ed elettronica di consumo.
Visualizza i dettagli del prodotto →Un ingegnere che integra il JS-WP10 deve solo fornire un'antenna, un'alimentazione stabile da 3,3V e una connessione UART all'MCU ospite. Le frasi NMEA arrivano alla velocità di trasmissione configurata e il firmware host analizza latitudine, longitudine, altitudine e velocità. Lo sforzo di integrazione si misura in giorni, non in settimane. Questa semplicità rende i moduli GNSS embedded la scelta predefinita per applicazioni che necessitano di posizionamento affidabile senza la complessità di un trattamento di correzione ad alta precisione.
Cos'è un modulo ricevitore GNSS?
AModulo ricevitore GNSS— in particolare unModulo ricevitore RTK GNSS— rappresenta un passo significativo nell'integrazione hardware, nella capacità di elaborazione del segnale e nell'accuratezza del posizionamento. Mentre un modulo GNSS base fornisce un posizionamento autonomo nell'intervallo 2–3 metri, un modulo ricevitore RTK GNSS garantisce un'accuratezza a livello di centimetri applicando correzioni cinematiche in tempo reale alle misurazioni della fase portante.
Cosa rende diverso un modulo ricevitore RTK GNSS?
Un modulo ricevitore GNSS RTK si basa sulle fondamenta di un modulo GNSS standard ma aggiunge diverse capacità critiche che consentono un posizionamento ad alta precisione:
- Ricezione multifrequenza— invece che solo L1, questi moduli tracciano simultaneamente i segnali L1/L2 (e talvolta L5). Il funzionamento a doppia frequenza consente al modulo di calcolare e compensare il ritardo ionosferico, che rappresenta la principale fonte di errore di posizionamento GNSS.
- Tracciamento della fase portante— oltre alle misurazioni di pseudodistanza (fase di codice), i moduli RTK tracciano la fase dell'onda portante dei segnali GNSS. Questo fornisce misurazioni di distanza molto più precise, essenziali per il posizionamento a livello di centimetro.
- Elaborazione della correzione RTCM— il modulo accetta dati di correzione in formato RTCM da una stazione base o da una rete NTRIP e applica correzioni differenziali in tempo reale per risolvere ambiguità intere nelle misurazioni della fase portante.
- Funzionamento a doppia modalità base/Rover— molti moduli ricevitori RTK possono essere configurati come stazione base (correzioni trasmittenti) o come rover (ricezione e applicazione delle correzioni), offrendo flessibilità nel deployment.
- Maggior numero di canali— i canali dedicati di ricerca e tracciamento gestiscono il carico computazionale aggiuntivo dell'elaborazione del segnale multifrequenza e multi-costellazione.
Esempio: Modulo ricevitore JUMPSTAR JS-UK39-F RTK GNSS
Il JS-UK39-F dimostra cosa offre un modulo ricevitore RTK GNSS di livello di produzione. Opera sia sulle frequenze L1 che L2 tra le costellazioni GPS, GLONASS, BeiDou e Galileo, con 192 canali di ricerca e 60 canali di tracciamento dedicati. La precisione del posizionamento RTK raggiunge 1 cm + 1 ppm orizzontalmente, con un tasso di aggiornamento fino a 25 Hz. La sensibilità si estende fino a -167 dBm per il tracciamento, consentendo prestazioni affidabili in ambienti difficili dove un modulo standard perde il blocco.

Modulo ricevitore JS-UK39-F RTK GNSS
Modulo di posizionamento RTK a livello centimetrico con supporto a doppia frequenza L1/L2, 192 canali di ricerca + 60 tracciamento, sensibilità di tracciamento di -167 dBm, tasso di aggiornamento a 25 Hz e funzionamento Base/Rover in modalità doppia. Progettato per la navigazione con UAV, l'agricoltura di precisione, il rilevamento e sistemi autonomi.
Visualizza i dettagli del prodotto →L'integrazione del JS-UK39-F richiede più sforzo progettuale rispetto a un modulo base. L'ingegnere deve gestire il flusso di dati di correzione (tipicamente arrivato tramite un collegamento di comunicazione separato come radio 4G o UHF), implementare l'analisi e l'inoltraggio RTCM al modulo e gestire la configurazione del modulo per l'operazione base o rover. La ricompensa di questa complessità aggiuntiva è una precisione di posizionamento di due ordini di grandezza migliore: centimetri invece che metri. Per applicazioni in cui la precisione di posizionamento determina direttamente il valore del prodotto — guida autonoma di macchinari, misurazioni di rilevamento, traiettori di volo precisi degli UAV — questo compromesso non è solo giustificato; È essenziale.
Modulo GNSS vs Modulo ricevitore GNSS: Differenze chiave
La tabella sottostante riassume le differenze ingegneristiche critiche tra un modulo GNSS standard e un modulo ricevitore GNSS RTK. Usa questo come riferimento rapido quando valuti hardware per un nuovo progetto.
| Parametro | Modulo GNSS | Modulo ricevitore RTK GNSS |
|---|---|---|
| Integrazione hardware | Chipset + front-end RF su una singola scheda; L'MCU host gestisce la logica applicativa | Motore GNSS completo con RF multibanda, elaborazione RTK e gestione dei dati di correzione a bordo |
| Precisione di posizionamento | 2–3 metri (autonomo) | 1 cm + 1 ppm (RTK fisso) |
| Supporto alla frequenza | Solo L1 (singola banda) | L1/L2 a doppia frequenza; alcuni supportano L5 |
| Capacità RTK | Non disponibile | Sì— Input correzione RTCM, tracciamento della fase portante, risoluzione di ambiguità |
| Dati di correzione | Non serve | RTCM da stazione base o cast NTRIP necessari per il funzionamento RTK |
| Numero dei canali | ~200 ricerca + tracciamento combinati | 192+ canali di ricerca più 60+ canali di tracciamento dedicati |
| Sensibilità | Tipicamente tracciamento da -165 a -162 dBm | -167 dBm di sensibilità di tracciamento; migliore acquisizione del segnale in ambienti a segnale debole |
| Update Rate | Tipico 1–10 Hz | Fino a 25 Hz; Supporta applicazioni ad alta dinamica |
| Modalità base/rover | Non supportato | Sì— configurabile come stazione base o rover |
| Complessità dello sviluppo | Basso— antenna + potenza + UART; Output NMEA pronto all'uso | Da media ad alta— gestione dei dati di correzione, protocollo RTCM, gestione della configurazione richiesta |
| Consumo energetico | Tipico 30–80 mW | 200–500 mW tipico (elaborazione aggiuntiva e doppie catene RF) |
| Applicazioni tipiche | Tracciamento degli asset, sensori IoT, droni consumer, dispositivi indossabili | Apparecchiature per il rilevamento, veicoli autonomi, agricoltura di precisione, navigazione UAV, robotica |
| Costo | Basso — costo minimo delle NOMS e sforzo di integrazione | Più alto — riflette hardware aggiuntivo, firmware e prestazioni |
Punto chiave
Se la tua applicazione richiede una precisione superiore a 1 metro, quasi certamente stai valutando un modulo ricevitore GNSS RTK. Un modulo GNSS standard non può fisicamente raggiungere questo livello di precisione indipendentemente dalla qualità dell'antenna o dall'ottimizzazione del firmware.
Modulo GNSS vs Modulo ricevitore GNSS RTK: differenze nell'architettura hardware
Comprendere le differenze architettoniche tra queste due soluzioni aiuta gli ingegneri a pianificare il design del sistema in modo più efficace. I requisiti di integrazione differiscono notevolmente sia nell'hardware che nel firmware.
Architettura standard dei moduli GNSS
Un modulo GNSS standard implementa una catena di segnali lineare:
- Ingresso antenna— antenne passiva o attiva collegata tramite U.FL o pad di saldatura.
- Filtro SAW + LNA— filtraggio passa-banda e amplificazione a basso rumore dei segnali GNSS L1.
- Front-end RF + processore baseband— conversione verso il basso del segnale, acquisizione e tracciamento.
- Calcolo della posizione— il firmware di bordo calcola PVT (Posizione, Velocità, Tempo) a partire dalle misurazioni della pseudodistanza.
- Uscita seriale— frasi NMEA o output di protocollo binario specifico per il fornitore all'MCU host tramite UART/I²C/SPI.
Dal punto di vista del sistema ospite, il modulo GNSS è essenzialmente una periferia. L'MCU host legge il flusso seriale, estrae i campi necessari e invia i dati all'applicazione. Non ci sono dati di correzione da gestire, né una stazione base da configurare, né una risoluzione ambigua da monitorare. L'architettura del sistema è semplicemente:
Antenne GNSS → Modulo GNSS → Applicazione → MCU Host
Architettura del modulo ricevitore RTK GNSS
Un modulo ricevitore RTK GNSS richiede un'architettura di sistema più sofisticata. Oltre alla catena di segnali GNSS standard, aggiunge diversi strati critici di elaborazione:
- Front-end RF multibanda— catene RF separate per L1 e L2 (e L5 dove supportato), ciascuna con filtraggio e amplificazione dedicati.
- Elaborazione parallela del segnale— il processore a banda base gestisce simultaneamente il tracciamento della fase di codice e della fase portante su tutte le bande di frequenza attive e le costellazioni.
- Motore RTK— questo è il fattore distintivo chiave. Il motore RTK applica dati di correzione alle misurazioni della fase portante, risolve ambiguità intere e produce la soluzione RTK fissa.
- Interfaccia dati di correzione— il modulo deve ricevere i dati di correzione RTCM da una sorgente esterna (stazione base, caster, o collegamento radio). Questo arriva tipicamente tramite un canale di comunicazione separato.
- Produzione ad alta velocità— Dati corretti RTK su posizione, velocità e assetto a 10–25 Hz per supportare applicazioni dinamiche.
L'architettura di sistema per una soluzione RTK aggiunge un percorso dati di correzione esterno:
Antenna GNSS → Modulo ricevitore RTK → Host MCU → Applicazione
↑ Dati di correzione (RTCM tramite 4G/UHF/NTRIP)
Questa complessità aggiuntiva ha implicazioni pratiche per il team di progettazione. L'ingegnere hardware deve aggiungere un modem di correzione (modulo 4G o radio UHF) alla lista di beni. L'ingegnere firmware deve implementare l'analisi e l'inoltro dei messaggi RTCM, gestire la connettività dei client NTRIP e gestire la modalità operativa del ricevitore (base vs. rover) e la configurazione. Il team di validazione deve testare il tempo di acquisizione della fissazione RTK, le prestazioni di riacquisizione e l'accuratezza sotto diverse distanze di base e condizioni ambientali.
Quando dovresti scegliere un modulo GNSS?
Un modulo GNSS standard è la scelta giusta quando i requisiti applicativi rientrano in questi limiti:
Un'accuratezza di posizionamento di 2–3 metri è sufficiente
Se il tuo prodotto ha bisogno di sapere su quale strada si trova un veicolo, in quale campo è posizionato un nodo sensore o la posizione approssimativa di un pacchetto, un modulo GNSS standard offre una precisione più che sufficiente. Applicazioni come la telematica delle flotte, i tracciatori di asset e i sensori ambientali IoT operano bene entro questo intervallo di precisione.
La durata della batteria è una preoccupazione primaria
I moduli GNSS embedded consumano significativamente meno energia rispetto ai moduli ricevitori RTK — tipicamente da un quinto a un decimo della corrente. Per i dispositivi alimentati a batteria che devono funzionare per mesi o anni tra una carica e l'altra, il risparmio energetico di un modulo standard è decisivo. Il JS-WP10, ad esempio, può entrare in modalità di tracciamento a basso consumo energetico che prolungano considerevolmente la durata della batteria mantenendo aggiornamenti periodici della posizione.
Lo spazio per la PCB e il costo della BOM sono fortemente limitati
I moduli GNSS standard con ingombro inferiore a 12 mm × 12 mm si integrano anche nei progetti con maggiore spazio limitato. Con un numero minimo di componenti esterni — tipicamente solo un'antenna, condensatori di accoppiamento e un condensatore di riserva per l'RTC — l'area totale del PCB e il costo della BOM rimangono bassi.
La tempistica di sviluppo è aggressiva
L'integrazione di un modulo GNSS standard è un processo ben compreso. La maggior parte dei moduli genera frasi NMEA di default, e i progetti di riferimento, le note applicative e le risorse della comunità sono ampiamente disponibili. Un ingegnere embedded esperto può avere un modulo che produca correzioni di posizione affidabili su un prototipo di PCB in una sola giornata lavorativa.
Miglior Abbinamento
Le applicazioni tipiche dei moduli GNSS standard includono droni consumer con funzionalità RTH (Return to Home) di base, tag di tracciamento degli asset, nodi sensori agricoli, collari di tracciamento della fauna selvatica e qualsiasi dispositivo IoT in cui conoscere la posizione entro pochi metri soddisfa il caso d'uso.
Quando dovresti scegliere un modulo ricevitore RTK GNSS?
Un modulo ricevitore RTK GNSS diventa necessario quando l'applicazione richiede un'accuratezza di posizionamento che un modulo standard fondamentalmente non può fornire. Questi sono gli scenari in cui RTK è la scelta giusta:
Serve una precisione a livello centimetrico
Le attrezzature per il rilevamento, il controllo delle macchine da costruzione e la guida per implementi di agricoltura di precisione richiedono tutte una precisione di posizionamento nell'intervallo centimetrico. Una deviazione anche di 10–20 centimetri rende questi sistemi inutilizzabili per il loro scopo previsto. Il JS-UK39-F offre una precisione RTK di 1 cm + 1 ppm, livello di precisione su cui i periti e i sistemi di controllo delle macchine si basano.
La tua applicazione opera in ambienti con sfida del segnale
I canyon urbani, la chioma degli alberi e le strutture metalliche vicine creano attenuazione multipercorso e segnale. I moduli ricevitori RTK con sensibilità al tracking di -167 dBm e supporto multifrequenza possono mantenere il blocco e produrre correzioni affidabili in condizioni in cui i moduli standard subiscono frequenti interruzioni. Il funzionamento a doppia frequenza fornisce anche una correzione ionosferica che migliora la precisione durante i periodi di alta attività solare.
Il prodotto deve funzionare sia come base che come rover
Alcune applicazioni richiedono lo stesso hardware per funzionare come una stazione base o un rover, a seconda del deployment. Le squadre di rilevamento, ad esempio, possono configurare un'unità come stazione base temporanea mentre altre operano come rover. Moduli come il JS-UK39-F supportano il funzionamento a doppia modalità, eliminando la necessità di progettare e mettere in stock due SKU hardware separati.
Sono richieste prestazioni ad alta dinamica
Gli UAV che volano a 15–20 m/s, i veicoli terrestri autonomi che navigano a velocità e i sistemi robotici che eseguono manovre rapide necessitano di aggiornamenti di posizione a velocità significativamente superiori a 10 Hz. I moduli ricevitori RTK supportano tipicamente velocità di uscita da 20–25 Hz, fornendo i dati di posizione a bassa latenza e alta accuratezza richiesti da controllori di volo e sistemi di navigazione per loop di controllo stabili.
Importante
I moduli ricevitori RTK GNSS non sono semplicemente "moduli GNSS più precisi." Sono piattaforme hardware fondamentalmente diverse costruite attorno a un'architettura di elaborazione del segnale differente. La decisione di usarne uno dovrebbe essere determinata dal fatto che l'accuratezza a livello di centimetro, l'elaborazione multifrequenza o il supporto alla correzione RTK siano essenziali per la funzione principale del prodotto.
Quando serve una soluzione completa per il ricevitore RTK?
Esiste un terzo livello nella gerarchia hardware di posizionamento GNSS oltre ai moduli embedded: ilsoluzione completa del ricevitore RTK. Si tratta di un dispositivo completamente integrato e pronto per l'involucro che impacchetterebbe un motore RTK, un modem RF multibanda, un modem dati di correzione e interfacce esterne in un'unica un'unica unità. Si trova in cima alla piramide dell'integrazione:
Modulo GNSS → Modulo ricevitore GNSS RTK → soluzione completa del ricevitore RTK
Le soluzioni complete di ricevitori sono la scelta giusta per applicazioni in cui è richiesta la massima prestazione e lo sforzo ingegneristico di integrare e certificare una soluzione a livello di modulo non ha senso economico. Sono particolarmente adatti a:
- UAV autonomi e navigazione con droni— dove la doppia rotta di antenna, l'anti-disturbo e l'anti-spoofing sono obbligatori per un funzionamento sicuro oltre la linea di vista visiva.
- Robotica e veicoli terrestri autonomi— dove i dati di posizione e atteggiamento a latenza ultra-bassa vengono alimentati direttamente negli algoritmi di controllo in tempo reale.
- Sistemi professionali di rilevamento— dove il ricevitore è lo strumento di misura principale e deve rispettare gli standard di accuratezza di rilevamento fin dall'inizio.
- Prototipazione rapida e produzione a basso volume— dove il costo NRE dell'integrazione a livello di modulo supera il premio per unità di un ricevitore completo.
Esempio: ricevitore professionale JUMPSTAR X43H-AH RTK
L'X43H-AH illustra cosa porta una soluzione completa di ricevitori RTK. Dispone di 789 canali hardware per l'elaborazione del segnale a tutte le costellazioni, multifrequenza (L1/L2/L5), capacità di doppia intestazione di antenna e precisione orizzontale RTK di 0,6 cm + 0,5 ppm. Progettato per sistemi autonomi, incorpora protezione anti-disturbo e anti-spoofing insieme a un'uscita di posizione a latenza ultra-bassa fino a 20 Hz.
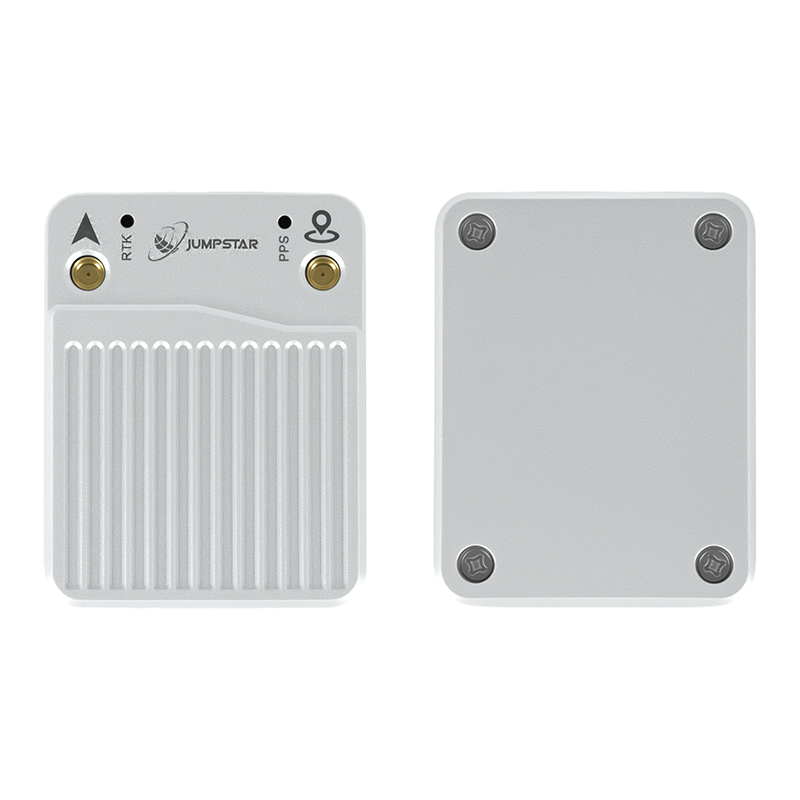
Soluzione professionale di ricevitore RTK X43H-AH
Sistema completo di posizionamento RTK con 789 canali hardware, supporto multifrequenza L1/L2/L5, intestazione a doppia antenna, precisione RTK da 0,6 cm + 0,5 ppm, protezione anti-disturbo e anti-spoofing, e uscita a latenza ultra-bassa. Progettato per la navigazione UAV, la robotica e l'integrazione di sistemi autonomi.
Visualizza i dettagli del prodotto →La decisione tra integrare un modulo o installare un ricevitore completo si riduce a un compromesso tra investimento ingegneristico e costo unitario. L'integrazione dei moduli richiede uno sforzo di progettazione iniziale maggiore ma produce un costo BOM per unità inferiore a volume. Una soluzione completa del ricevitore riduce il tempo di lancio sul mercato ed elimina il rischio di integrazione, con un costo hardware per unità più elevato. Per molti sviluppatori di sistemi autonomi, la riduzione dei tempi di sviluppo e le prestazioni validate di una soluzione completa la rendono la strada preferita.
Come scegliere la soluzione GNSS giusta
Selezionare l'hardware di posizionamento GNSS giusto per il tuo prodotto richiede di affrontare quattro punti chiave di decisione. Rispondere onestamente a ciascuna in base ai requisiti del prodotto ti indirizzerà verso il livello di soluzione corretto.
1. Definire i requisiti di accuratezza
Questo è il filtro più importante. Se il tuo prodotto può funzionare con una precisione di 2–3 metri, un modulo GNSS standard è quasi certamente la scelta giusta — sarà più piccolo, più economico e più semplice da integrare. Se hai bisogno di una precisione sub-metro per la navigazione a livello di corsia o per una guida di precisione, ti serve almeno un ricevitore dotato di DGNSS o SBAS. Se hai bisogno di un'accuratezza a livello centimetrico per il rilevamento, il controllo della macchina o il funzionamento autonomo, RTK è non negoziabile.
- Posizione standard (2–3 m)→ Modulo GNSS
- Posizionamento sub-metro→ Modulo Ricevitore GNSS con SBAS/DGNSS
- Posizionamento RTK a livello centimetro→ Modulo ricevitore RTK GNSS o ricevitore RTK completo
2. Considerare i requisiti di integrazione
Quante risorse di design e sviluppo avete a disposizione per l'integrazione GNSS? Un approccio a livello di modulo richiede progettazione hardware, sviluppo firmware e validazione. Una soluzione completa del ricevitore riduce l'integrazione a montaggio meccanico, cablaggio di alimentazione e configurazione dell'interfaccia dati. Sii realistico riguardo alla capacità di banda e all'esperienza del tuo team.
3. Valutare l'ambiente applicativo
L'ambiente operativo influisce sia sulla sensibilità richiesta sia sulla necessità di supporto multi-frequenza. Le applicazioni che operano in cielo aperto con buona visibilità satellitare possono raggiungere i loro obiettivi di precisione con hardware più semplice. Le applicazioni in ambienti urbani, sotto la chioma degli alberi o vicino a superfici riflettenti richiedono una maggiore sensibilità, correzione ionosferica multifrequenza e possibilmente caratteristiche anti-disturbo.
- Cielo aperto, dinamica stazionaria o bassa→ modulo GNSS standard può essere sufficiente.
- Canyon urbani, ostruzione parziale→ modulo ricevitore multi-costellazione e sensibilità più elevata consigliato.
- Ambienti industriali ad alta interferenza→ ricevitore RTK con protezione anti-disturbo e anti-spoofing.
4. Considerare le risorse e i tempi di sviluppo
L'integrazione di un modulo GNSS richiede tipicamente 2–4 settimane di sforzo ingegneristico per un team embedded competente, oltre alla sintonia e validazione dell'antenna. Un modulo ricevitore GNSS RTK aggiunge gestione dei dati di correzione, implementazione del client NTRIP e validazione delle prestazioni RTK — prevedendo 6–12 settimane per un progetto pronto per la produzione. Una soluzione completa di ricevitore RTK può essere integrata in pochi giorni, rendendola la via più veloce per il mercato.
Soluzioni di posizionamento JUMPSTAR GNSS
JUMPSTAR fornisce hardware di posizionamento GNSS su tutti e tre i livelli della piramide di integrazione, permettendo ai clienti OEM di selezionare il livello di soluzione che corrisponde alle loro esigenze applicative e alle risorse di sviluppo:
- Moduli GNSS incorporati— componenti di posizionamento compatti e a basso consumo per l'integrazione diretta OEM. Adatto a dispositivi IoT, droni di consumo, asset tracker e qualsiasi applicazione in cui la precisione standard e il minimo impatto della lista di materiali siano priorità.
- Moduli ricevitori RTK GNSS— moduli di posizionamento multifrequenza a livello di centimetri con supporto alla correzione RTK, funzionamento base/rover dual-mode e uscita a 25 Hz. Progettato per apparecchiature di rilevamento, agricoltura di precisione, navigazione UAV e sistemi autonomi.
- Soluzioni professionali RTK per ricevitori— sistemi di posizionamento completi e pronti per l'involucro con 789 canali, doppia intestazione di antenna, protezione anti-disturbo e anti-spoofing, e uscita a latenza ultra-bassa. Ideale per UAV autonomi, robotica e applicazioni professionali di rilevamento.
La chiave per scegliere la soluzione giusta è capire dove si colloca la tua applicazione nello spettro accuratezza-integrazione.Esplora l'intera gamma di prodottioppurecontattare il team di ingegneria di JUMPSTARper discutere le tue esigenze specifiche.
Domande Frequenti
Qual è la differenza tra un modulo GNSS e un modulo ricevitore GNSS?
Un modulo GNSS è un componente di posizionamento embedded di base che fornisce un posizionamento autonomo con precisione di 2–3 metri utilizzando la ricezione a banda singola (L1). Un modulo ricevitore GNSS, in particolare un modulo ricevitore RTK GNSS, aggiunge supporto multifrequenza, tracciamento della fase portante, elaborazione della correzione RTCM e funzionamento a doppia modalità base/rover, consentendo un'accuratezza di posizionamento a livello centimetrico. Il modulo ricevitore include una capacità di elaborazione del segnale significativamente maggiore e richiede dati di correzione esterni per il funzionamento RTK.
Un modulo ricevitore GNSS RTK è più preciso di un modulo GNSS standard?
Sì, di circa due ordini di grandezza. Un modulo GNSS standard raggiunge tipicamente 2–3 metri di accuratezza autonoma. Un modulo ricevitore RTK GNSS raggiunge 1 cm + 1 ppm in condizioni fissate RTK. Questo miglioramento di precisione deriva dal tracciamento a doppia frequenza della fase portante e dall'elaborazione di correzione differenziale in tempo reale — capacità che i moduli GNSS standard non possiedono.
I moduli GNSS hanno bisogno di un processore esterno?
Sì. I moduli GNSS generano dati di posizione (tipicamente in formato NMEA) tramite un'interfaccia seriale, ma richiedono un microcontrollore host per analizzare i dati, gestire la configurazione del modulo e integrare le informazioni di posizionamento nell'applicazione. L'MCU host gestisce la gestione dell'alimentazione, i protocolli di comunicazione e qualsiasi elaborazione specifica per l'applicazione.
Quale soluzione GNSS è migliore per le applicazioni UAV?
Dipende dal profilo di missione dell'UAV. I droni consumer e hobbistici che svolgono funzioni base di Ritorno a Casa possono utilizzare un modulo GNSS standard. I UAV professionali che effettuano rilievi di precisione, ispezioni autonome o spruzzi agricoli richiedono un modulo ricevitore GNSS RTK per una precisione a livello di centimetro. Gli UAV autonomi che operano oltre la linea di vista visiva potrebbero necessitare di una soluzione ricevitrice RTK completa con doppia direzione di antenna e protezione antidisturbo per la navigazione critica per la sicurezza.
Quando dovrei scegliere il posizionamento RTK invece del GNSS standard?
Scegli RTK quando la funzione principale della tua applicazione dipende da una precisione di posizionamento superiore a 1 metro. Questo include rilievi e mappatura, agricoltura di precisione (auto-sterzaggio e controllo delle sezioni), guida per macchine da costruzione, navigazione con veicoli autonomi e qualsiasi applicazione in cui un errore di posizionamento anche di poche decine di centimetri comprometterebbe le prestazioni o la sicurezza del prodotto.
I moduli ricevitori GNSS possono essere integrati nei prodotti OEM?
Assolutamente. I moduli ricevitori RTK GNSS sono specificamente progettati per l'integrazione OEM. Sono tipicamente forniti come prodotti a livello di scheda che possono essere montati all'interno dell'involucro del sistema host, collegati all'MCU host tramite interfacce seriali standard. Le principali considerazioni aggiuntive di progettazione rispetto a un modulo base sono il collegamento di comunicazione dati di correzione e i requisiti aumentati di potenza e area PCB.
Qual è la differenza tra un modulo GNSS e una scheda OEM?
I termini sono talvolta usati in modo intercambiabile, ma i moduli GNSS sono generalmente componenti embedded più piccoli e a basso costo, con capacità di posizionamento di base e interfacce esterne minime. Le schede OEM sono ricevitori RTK più grandi e capaci, con I/O più ricchi, tassi di aggiornamento più elevati e firmware di livello survey. Una scheda OEM è più vicina a una soluzione completa di ricevitore rispetto a un modulo GNSS base, e tipicamente richiede meno elaborazione lato host rispetto a un'integrazione a livello di modulo.
Ho bisogno di una stazione base per far funzionare RTK?
Sì, il posizionamento RTK richiede una fonte di dati di correzione. Può trattarsi di una stazione base fisica impostata in una posizione nota, di un servizio RTK di rete (NTRIP) accessibile tramite internet, o di una rete locale CORS (Continuing Operating Reference Station). I dati di correzione vengono trasmessi in formato RTCM e devono essere inoltrati al modulo ricevitore GNSS RTK tramite un collegamento di comunicazione come cellulare 4G, radio UHF o Wi-Fi.
Risorse correlate:
•Prodotti JUMPSTAR GNSS— Sfoglia l'intero portafoglio prodotti
•Contatta JUMPSTAR— Discuti il tuo progetto con un application engineer
•Data sheet JS-WP10— Modulo GNSS standard di precisione
•Scheda tecnica JS-UK39-F— Modulo ricevitore GNSS RTK
•Scheda tecnica X43H-AH— Soluzione professionale RTK per ricevitori
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


