












Se stai specificando unModulo RTK GNSSPer un drone, un robot, un tracker o un dispositivo portatile per rilievo, la cifra di accuratezza a pagina uno della scheda tecnica è la cifra meno utile su di essa. Ogni modulo serio in questa classe pubblicizza RTK a livello centimetrico. Ciò che distingue le parti che contengono un fix nel tuo setup da quelle che non lo fanno è se il modulo può raggiungere e mantenere una soluzione fissa nelle condizioni in cui il tuo prodotto effettivamente opera: vista parziale del cielo, telaio vibrante, una rotaia di alimentazione condivisa, un collegamento di correzione che si interrompe per qualche secondo.
Questa guida segue l'ordine in cui gli ingegneri solitamente prendono queste decisioni: cosa significa realmente l'affermazione di accuratezza, quali sei specifiche decidono la scelta, come adattare un modulo a un tipo di piattaforma e cosa verificare prima di inviare il progetto su una PCB.
Ciò che promette davvero il "RTK a livello centimetro"
Quanto è preciso un modulo GNSS RTK in uso reale?
Un modulo RTK fornisce una soluzione di posizione, e la qualità di quella soluzione è uno stato, non una proprietà fissa. Il curatore riporta in quale stato si trova. Disegno in base allo stato, non al numero principale:
| Stato di soluzione | Accuratezza orizzontale | Come usarlo |
|---|---|---|
| Punto singolo (senza correzioni) | Livello metrico | Multa per localizzazione di asset, inutile per indicazioni o appostamenti |
| DGPS / differenziale di codice | Sub-metro | Un piano B, non un obiettivo di progettazione |
| Galleggiante RTK | Livello decimetrico | Trattalo come "non ancora risolto" — non lasciare che la logica di controllo lo consumi |
| RTK corretto | Livello centimetrico | L'unico stato che dovrebbe essere indicato nella tua specifica di precisione |
La regola pratica: il tuo firmware dovrebbe leggere lo stato della soluzione dallo stream NMEA e inviare qualsiasi comportamento dipendente dalla precisione su di esso. Un modulo che riporta fisso il 95% delle volte e fluttua per il restante 5% è un prodotto molto diverso da uno che riporta fisso il 60% delle volte — anche se entrambi indicano la stessa cifra in centimetro. Chiedi ai fornitori il tasso fisso in condizioni di cielo definite, non solo l'accuratezza al momento fisso.
Perché il termine "+1 ppm" conta più della cifra principale
Le specifiche di precisione RTK hanno un termine dipendente dalla distanza. Una classificazione indicata come 1,0 cm + 1 ppm significa 1 cm di errore fisso più 1 mm per ogni chilometro di riferimento tra rover e stazione di riferimento. A una base di 10 km, quel secondo termine aggiunge circa 1 cm; a 30 km, circa 3 cm. La documentazione del modulo JUMPSTAR afferma la stessa relazione in modo più chiaro: la precisione si degrada di circa 1 cm ogni 10 km dalla stazione base.
La conseguenza per il design: se il tuo prodotto funziona su un'ampia area, la base fa parte del budget di accuratezza, non un dettaglio ambientale. Localizzare la stazione di riferimento, o utilizzare un servizio di correzione di rete denso, restituisce una precisione reale maggiore rispetto al passaggio a un modulo più costoso.
Sei specifiche che decidono la scelta
La maggior parte dei confronti tra moduli RTK si blocca sull'accuratezza perché è il numero più facile da trovare. Questi sei decidono se il pezzo sopravvive al contatto con i tuoi vincoli meccanici, elettrici e di produzione:
| Specifiche | La domanda da porsi | Il compromesso che stai facendo |
|---|---|---|
| Bande e costellazioni | L1 a banda singola, o L1+L5 / multi-costellazione? | Più bande costano più corrente e BOM, ma mantengono la correzione molto meglio con parzialmente cielo |
| Dimensioni e potenza | Quale area del consiglio e il budget attuale esistono? | I componenti più piccoli seguono la corrente più bassa, ma spesso integrano meno front-end RF |
| Interfacce | Come entrano le correzioni e come vengono rilasciate le posizioni? | Un secondo UART dedicato al RTCM evita la contesa del protocollo |
| Integrazione dell'antenna | Antenna integrata o esterna tramite connettore RF? | L'integrato elimina il lavoro di layout RF; l'esterno consente la scelta di posizionamento e guadagno |
| È ora di riparare per prima cosa | Quanto tempo dopo l'accensione prima che venga riparato? | L'inizializzazione rapida è importante per stop-and-go e ricicli frequenti |
| Update rate | 1 Hz, 10 Hz o 20 Hz? | Velocità più elevate richiedono una consegna di correzione più rapida e più larghezza di banda host |
Ho bisogno di una banda singola o doppia banda?
Giudica questo dalla vista del cielo, non dall'ambizione. Se l'antenna osserva la maggior parte del cielo — UAV in campo aperto, ad alta quota, marina — un modulo L1 a banda singola ben implementato raggiunge una soluzione fissa in modo affidabile e costa meno sia in parti che in corrente. Se il prodotto funziona accanto agli edifici, sotto la chioma degli alberi o vicino a superfici riflettenti, la seconda banda ha il suo costo: fornisce al ricevitore un osservabile indipendente con cui risolvere ambiguità e riduce il tempo trascorso in galleggiamento.
Una scorciatoia utile: conta quante volte il tuo dispositivo verrà negato un aperto a cielo. Un rover di ricognizione utilizzato nei campi è un candidato a banda singola. Un robot consegnatore che lavora lungo la facciata dell'edificio non lo è.
Quanto spazio e potenza posso dargli sulla scheda di lavoro?
I moduli RTK in questa classe coprono un ordine di grandezza in entrambe le dimensioni. I più piccoli misurano circa 16 × 12 mm e corrono a circa 20 mA; parti integrate di antenne più grandi occupano un'impronta di classe 40 mm e consumano 100–220 mA. Entrambi sono legittimi — la domanda è quale vincolo sia vincolante per il tuo prodotto.
Per un tracker a batteria che deve durare settimane, la parte a bassa corrente è l'unica vera opzione e si progetta l'antenna intorno a essa. Per un dispositivo alimentato dalla rete o da veicolo, la corrente è quasi gratuita e dovresti spenderla per più bande e un front-end migliore.
Quale interfaccia trasporta le correzioni e quale la posizione?
Sotto-specificare questo è uno dei fallimenti di integrazione più comuni. Un modulo RTK deve fare due cose contemporaneamente: emettere l'output di posizione (NMEA o un protocollo binario) al tuo host e accettare input di correzione (RTCM 3.x) da una radio, un modem o un client di rete. Su un singolo UART, questi due flussi si contendono a meno che il tuo host non sia attento a programmare e buffering.
I moduli che espongono una seconda porta seriale dedicata all'ingresso RTCM eliminano completamente il problema — le correzioni fluiscono continuamente mentre la porta primaria rimane libera per l'output di configurazione e posizione. Se il tuo collegamento di correzione è un client NTRIP cellulare e non una radio, controlla che la velocità di trasmissione predefinita del modulo su quella porta sia sufficientemente alta per il set di messaggi RTCM che intendi inviare.
L'antenna dovrebbe essere integrata nel modulo?
Un'antenna integrata elimina il routing delle tracce RF, l'adattamento di impedenza, la selezione dei connettori e la maggior parte dei rischi di conformità derivanti dal progetto. Questa è una vera accelerazione per i team senza esperienza in RF e per prodotti in cui il modulo può stare con una vista chiara del cielo.
Un'antenna esterna vince quando la posizione è importante: quando il modulo deve vivere all'interno di un involucro metallico, quando l'antenna deve essere montata sull'albero o sul tetto lontana dall'elettronica, o quando serve un pattern di guadagno specifico come un'antenna elicoidale per un UAV che si inclina durante il volo. Se scegli l'esterno, prevedi il connettore, la perdita del cavo e il piano di massa — la cifra di accuratezza del modulo presuppone un'antenna competente, non solo un'antenna.
Quanto velocemente si raggiunge una soluzione fissa?
Il tempo per la prima riparazione viene solitamente preventivato per un avvio a freddo con un buon cielo. Per i prodotti alimentati in modo continuo — una stazione base, una macchina fissa — importa poco. Per i prodotti che risvegliano, riparano e soporiscono — un tracker che riporta una volta all'ora, un dispositivo portatile usato a intermittenza — domina l'esperienza utente.
Le tecnologie di inizializzazione istantanea RTK riducono le soluzioni a rimorso a freddo a pochi secondi, e questa capacità vale la pena di essere pagata proprio nel caso a ciclo di servizio. Chiedi a quale valore è stato misurato: un avvio caldo con effemeridi recenti e un avviamento freddo da una notte spenta sono test diversi.
Quale tasso di aggiornamento serve alla piattaforma?
Le applicazioni statiche o lente sono servite perfettamente da 1 Hz. Qualsiasi cosa si muova abbastanza veloce da far sì che il ritardo di posizione sia importante — un UAV a velocità di crociera, un veicolo a velocità autostradale, un braccio robotico — richiede 10 Hz, e le piattaforme ad alta dinamica potrebbero volere 20 Hz.
Due vincoli sono associati ai tassi più alti. Innanzitutto, il collegamento di correzione deve tenere il passo: una radio a bassa larghezza di banda che alimenta comodamente correzioni a 1 Hz potrebbe non sostenere i 10 Hz. In secondo luogo, non tutti i moduli supportano la velocità massima del firmware standard — il funzionamento a 20 Hz su alcune parti richiede firmware specifico, quindi conferma prima di progettare intorno a esso.
Abbinamento del modulo GNSS RTK alla piattaforma
I quattro moduli qui sotto sono disposti in base al vincolo che tipicamente determina la loro selezione, non in base al prezzo o all'accuratezza. Ognuno risolve un problema ingegneristico diverso.
Quale modulo RTK è adatto a un tracker a batteria o a un dispositivo compatto?
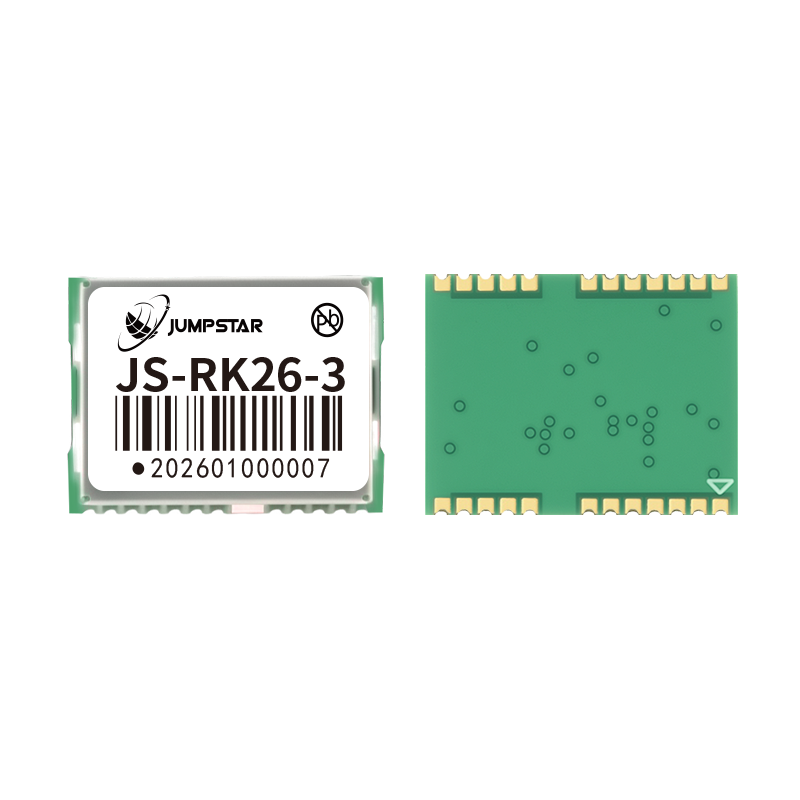
JS-RK26-3 — Ultra-compatto, Ultra-Basso Consumo
- Accuratezza RTK: 1,0 cm + 1 ppm CEP orizzontale, 1,5 cm + 1 ppm CEP verticale
- Impronta 16,2 × 12,2 × 2,3 mm; corrente tipica 20 mA a 3,3 V
- Corrente di standby 14 μA a 3,3 V per una lunga durata della batteria
- Interfacce: UART, I2C, TIMEPULSE (PPS), RESET_N, VCC_RF, backup VBAT
- Funziona con antenne passive o attive (guadagno attivo consigliato 15–30 dB)
- Temperatura operativa e di stoccaggio da −40 °C a +85 °C
Scegli questo quando l'area della scacchiera e l'energia sono i vincoli di vincibilità: dispositivi indossabili, tracciatori di asset, pod sensori, qualsiasi cosa debba dormire la maggior parte del tempo. Il suo standby di 14 μA è il dato di abilitazione — il modulo può mantenere vivo il suo dominio di backup mentre l'host dorme, che rende possibile una rapida rifissazione dopo un evento di veglia.
Quale modulo RTK si ripara più velocemente e non richiede un design RF?
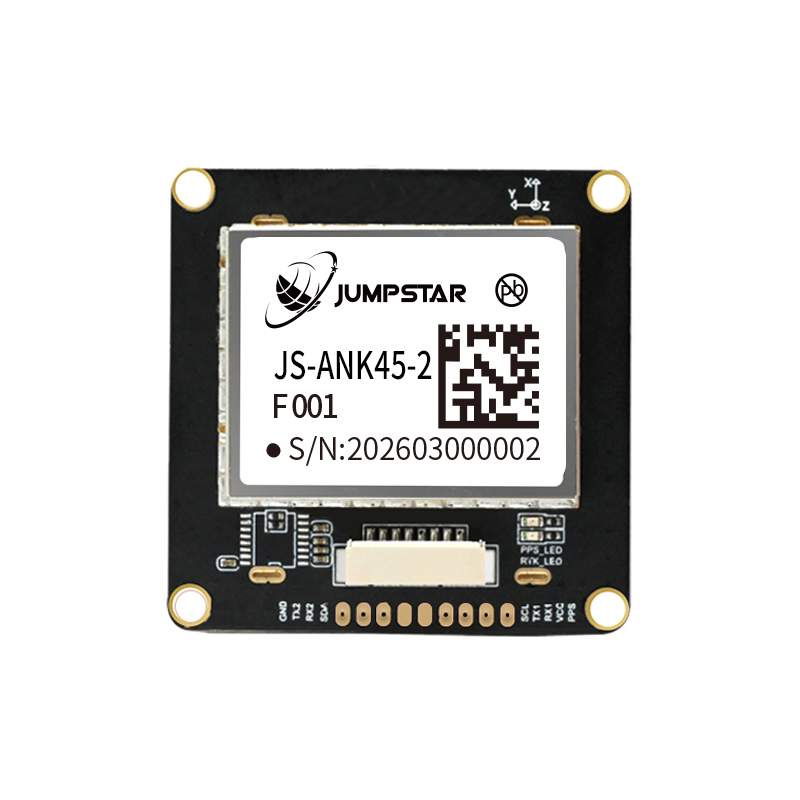
JS-ANK45-2 — Antenna integrata, RTK istantaneo
- Inizializzazione istantanea RTK: tipicamente raggiunge la soluzione fissa in meno di 5 secondi
- Antenna passiva ad alto guadagno integrata, oltre a TCXO a bordo, LNA, filtro SAW e RTC integrati
- 1408 super canali con unità anti-interferenza dedicate
- Interfacce: UART (TTL), RS232 e I2C, con varianti configurabili
- Opzioni magnetometro: IST8310 predefinito, QMC5883L o VCM5883 selezionabili
Scegli questa opzione quando il tuo team non ha capacità di layout RF, o quando il prodotto si spegne frequentemente e non può aspettare una convergenza convenzionale. L'antenna integrata, il TCXO, la LNA, il filtro SAW e l'RTC fanno sì che il modulo sia vicino a un sottosistema di posizionamento a ingresso diretto — il lavoro sul PCB si riduce a alimentazione, massa e due linee di segnale.
Quale modulo RTK si adatta a un prodotto in uscita in serie?
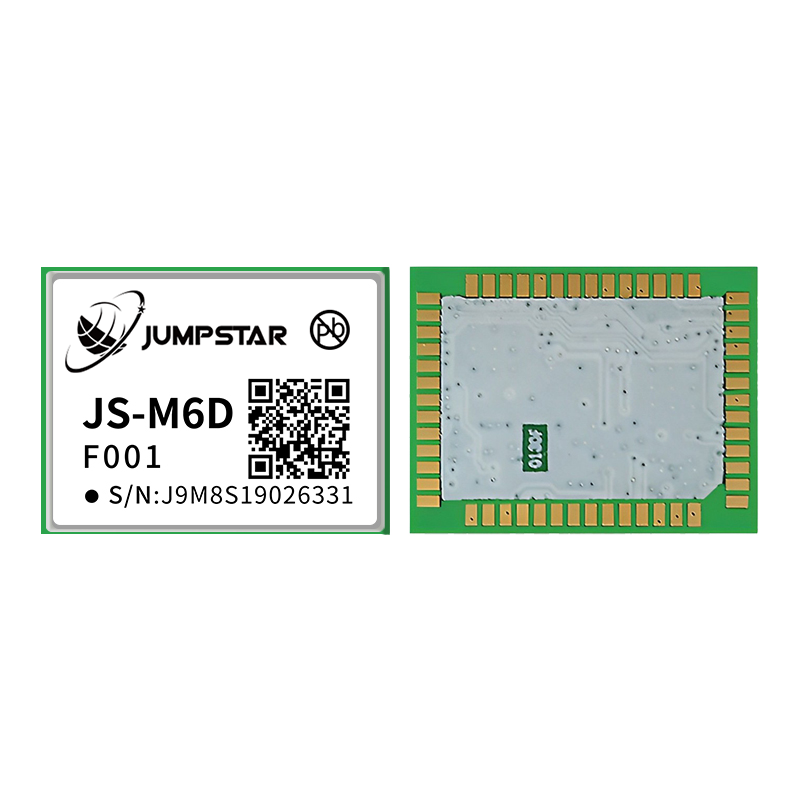
JS-M6D — Completamente Multi-Band, Pronto SMT
- Accuratezza RTK: 2 cm + 1 ppm orizzontale entro una linea di base di 30 km
- Sei punti di frequenza: GPS/QZSS L1+L2, GLONASS G1+G2, BDS B1I+B2I, Galileo E1+E5b
- Pacchetto LGA 22.0 × 17.0 × 2.4 mm, SMT pick-and-place e reflow standard
- Corrente tipica 105 mA a 3,3 V, picco 130 mA; Alimentazione di riserva 1,8–3,6 V
- Avviamento a caldo sotto 1 secondo, avviamento a freddo assistito da AGNSS sotto i 3 secondi
- Rilevamento integrato dell'antenna aperta/corto e controllo della potenza dell'antenna
Scegli questo quando il design sta andando verso una linea SMT e il prodotto verrà spedito in numeri. Due caratteristiche contano in modo sproporzionato su larga scala: il pacchetto LGA gestisce il pick-and-place standard e il reflow senza assemblaggio manuale, e la rilevazione dell'antenna aperta/corto trasforma un guasto di campo che altrimenti richiederebbe una diagnosi da banco in un segnalatore che l'host può segnalare.
Quale modulo RTK ha una soluzione in cui il cielo è parzialmente bloccato?
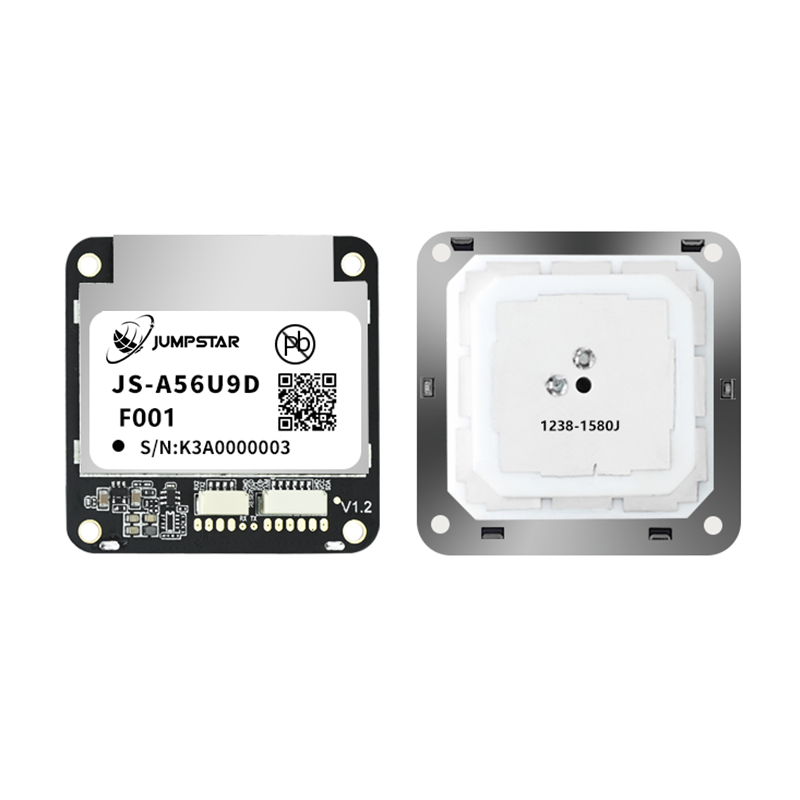
JS-A56U9D — Doppia UART, Urban-Canyon Tuning
- Funziona sia in modalità stazione base che rover
- UART1 per la comunicazione host (UBX, NMEA, RTCM); UART2 dedicato a RTCM3 e NMEA
- Antenna integrata ad alto guadagno — nessun componente RF esterno richiesto
- L'architettura multibanda con tracciamento multi-costellazione contemporanea mantiene un alto tasso fisso sotto ostruzione parziale
Scegli questo per veicoli, attrezzature stradali e robot urbani — ovunque la vista del cielo sia regolarmente tagliata da edifici o vegetazione. Il secondo UART dedicato è il vantaggio strutturale: le correzioni vengono inviate continuamente sulla propria porta mentre la porta host rimane disponibile, che è esattamente l'accordo che un client NTRIP ha bisogno di dispositivi cellulari.
E se anche la piattaforma avesse bisogno di una direzione?
Un singolo modulo RTK ti dà una posizione, non un orientamento. Se la tua piattaforma deve sapere in che direzione punta — un agacoplamento AGV, una macchina agricola che segue una fila, un veicolo portuale che si allinea a un container — hai bisogno di due antenne su una linea di base nota e di un ricevitore che calcoli il vettore tra di esse. Questa è una categoria di prodotto diversa: una scheda di testa a doppia antenna invece di un singolo modulo RTK. JUMPSTAR'sTabelloni di heading e posizionamentosono costruiti per quel lavoro, e la precisione che ottieni è determinata molto più dalla lunghezza di base e dalla qualità di montaggio che dal ricevitore stesso.
Controlli di integrazione prima di fare commit
Quattro domande tendono a emergere tardi, quando cambiare il modulo è costoso. Chiedi loro prima di organizzare:
- Da dove vengono le correzioni?Un servizio di correzione di rete necessita di copertura cellulare e di un piano dati; Una stazione base locale ha bisogno di qualcuno che la localizzi, la alimenti e la rilevi. Molte implementazioni finiscono per utilizzare entrambi, con la base locale solo dove la copertura di rete fallisce.
- Dove si trova fisicamente l'antenna?L'accuratezza del modulo presuppone una vista del cielo chiara e un piano di terra sano. Metallo a pochi centimetri dall'antenna, un telaio in fibra di carbonio sopra di essa o una batteria accanto ti costeranno tutti i tempi di attività della soluzione fissa.
- Cosa succede durante un'interruzione di correzione?Decidi in anticipo se l'ospite si ritira per galleggiare, per la fusione dei sensori a dead-reckoning o per l'ultima posizione conosciuta. Moduli nelZona di calcolo mortaleesistono proprio perché tunnel e parcheggi sotterranei rendono questo il caso normale per i veicoli, non l'eccezione.
- Come verificherai l'accuratezza nella produzione?Pianifica il test: un punto di riferimento rilevato, un periodo di osservazione definito e una frequenza fissa registrata. Senza di esso, non hai modo di distinguere un problema di modulo da un problema di antenna su un'unità restituita.
Da dove iniziare nella gamma JUMPSTAR
JUMPSTAR costruisce il modulo, la scheda e l'antenna, quindi la scelta dipende solitamente da quale vincolo è vincolante piuttosto che dal fornitore da usare. Tre punti di ingresso coprono la maggior parte dei progetti:
- Moduli RTK ad alta precisione— parti a livello centimetrio per rilievi, controllo macchina, robotica e lavori con UAV.
- Moduli di precisione standard— la risposta giusta quando la domanda ha bisogno di una posizione piuttosto che di una guida, e il budget attuale domina.
- Schede di posizionamento RTK— schede integrate con antenna e interfacce su un unico portante, per i team che desiderano un sottosistema di posizionamento invece di un componente.
Se il tuo requisito di precisione è determinato dal comportamento dell'antenna piuttosto che dalla capacità del ricevitore — stabilità del centro di fase, rifiuto multipercorso, pattern di guadagno — inizia con ilPortata delle antenne GNSSinvece. Nelle applicazioni a cielo marginale la scelta dell'antenna muove la velocità fissa più della scelta del modulo.
Conclusione
Specificando unModulo RTK GNSSSi riduce a quattro decisioni, in quest'ordine. Innanzitutto, decidi su quale stato della soluzione il tuo prodotto può effettivamente agire — e progetta il firmware per leggere quello stato invece di presumere centimetri. In secondo luogo, identificare il vincolo di legame tra dimensione, corrente, numero di bande, integrazione dell'antenna, velocità di inizializzazione e tasso di aggiornamento; Un modulo che vince sul vincolo che non hai è un scambio scadente. Terzo, conferma che il piano dell'interfaccia contiene correzioni e posizioni senza contese. Quarto, verifica che esista un prodotto reale per trasportare l'antenna e il collegamento di correzione appena specificato.
La cifra di accuratezza è l'output di quelle decisioni, non l'input che ne derivano. I team che li affrontano in questo ordine ottengono un modulo che contiene una soluzione fissa sul campo; I team che partono dal titolo del datasheet di solito trovano il gap durante l'integrazione, quando è più costoso colmare.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


