












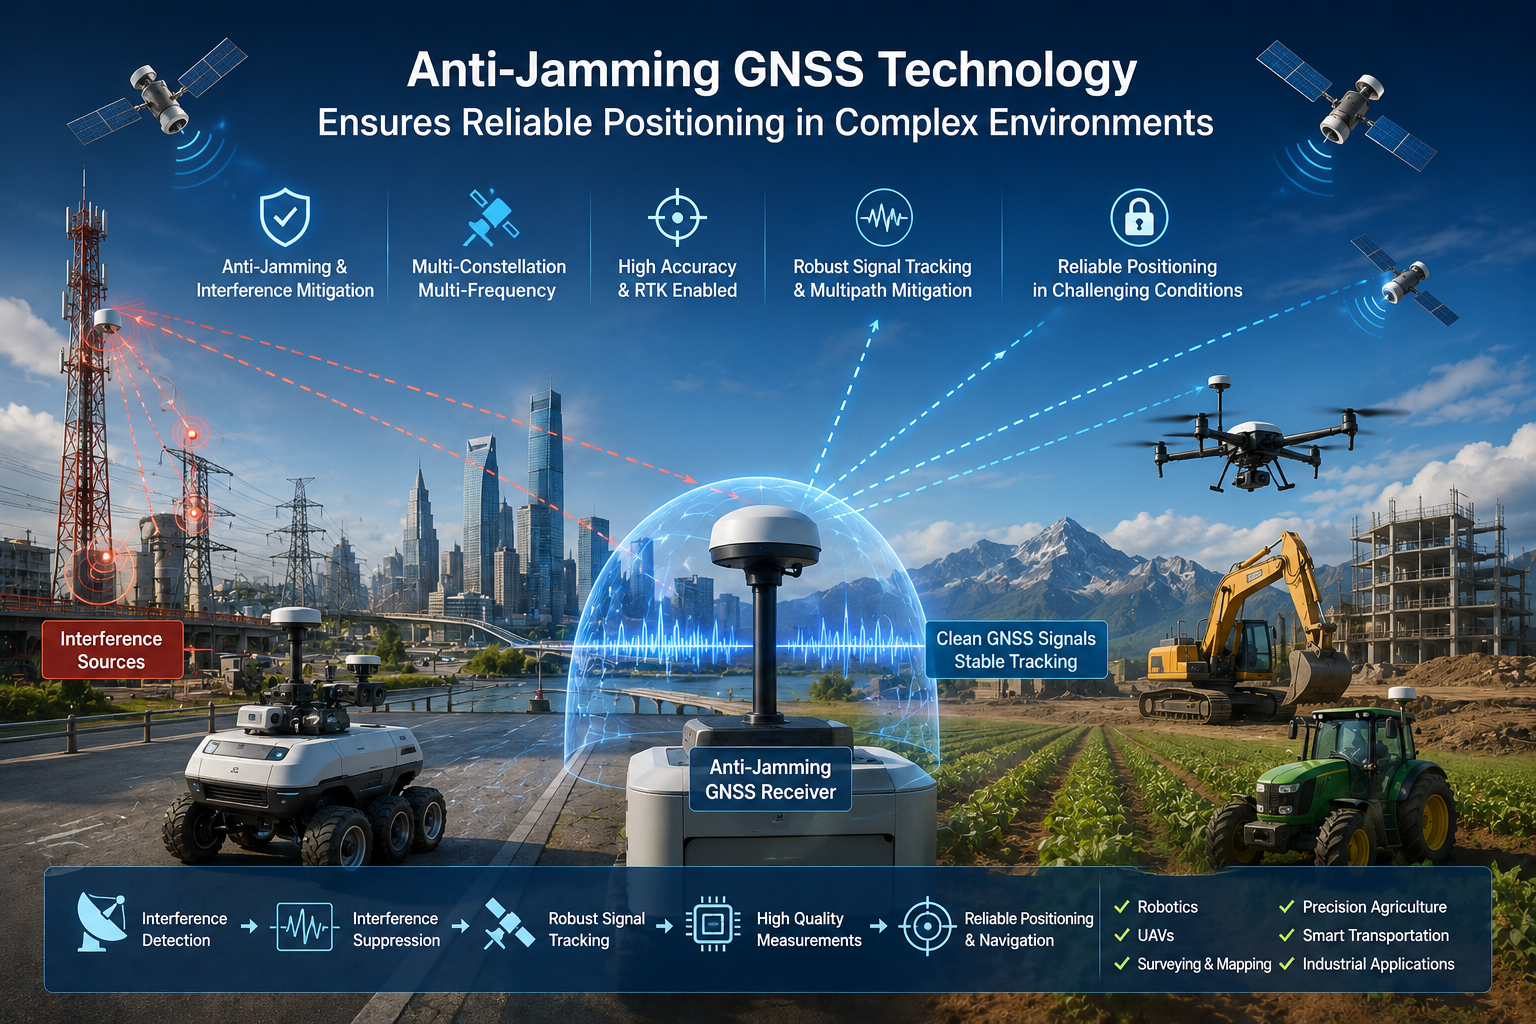
Le applicazioni GNSS si stanno spostando in ambienti sempre più impegnativi: robot autonomi, UAV che volano vicino alle infrastrutture elettriche, trasporti intelligenti in aree urbane, rilievi intorno a strutture metalliche e macchinari agricoli di precisione in campi aperti. I segnali satellitari arrivano alla superficie terrestre a livelli di potenza estremamente bassi — molto più deboli della maggior parte degli altri segnali radio nelle vicinanze — il che rende il ricevitore vulnerabile a segnali RF indesiderati e a segnali riflessi da edifici, veicoli e strutture metalliche.
Per questo motivo, un'alta precisione nel posizionamento da sola non è più sufficiente. Un ricevitore può sembrare eccellente sulla carta, ma se non può mantenere una fissazione stabile quando l'ambiente RF diventa ostile, l'applicazione fallisce. L'affidabilità sotto interferenze conta tanto quanto l'accuratezza, ed è qui che entra in gioco la tecnologia anti-disturbo GNSS. Questo articolo spiega cos'è l'interferenza GNSS, come degrada il posizionamento, come funzionano le tecniche anti-disturbo e cosa dovrebbero valutare gli OEM nella scelta di un ricevitore o modulo GNSS anti-disturbo.
Cos'è l'interferenza GNSS?
Un ricevitore GNSS deve rilevare e processare segnali satellitari estremamente deboli — tipicamente intorno a −125 dBm o inferiori all'antenna. Quando altri segnali RF entrano nel front-end del ricevitore, possono sovrastare questo piccolo segnale: riducendo le condizioni segnale-rumore, interrompendo il blocco del satellite, aumentando gli errori di posizionamento, rallentando la convergenza RTK e, nei casi gravi, causando una completa perdita di disponibilità di posizionamento.
L'idea chiave è semplice. Il problema non è che i satelliti scompaiano dal cielo; il ricevitore potrebbe semplicemente non essere in grado di separare segnali GNSS utili dall'energia RF indesiderata che arriva alla stessa antenna. Quando quella separazione fallisce, le misurazioni si degradano e l'output della posizione si degrada con esse. La mitigazione delle interferenze GNSS mantiene le misurazioni utilizzabili anche quando è presente energia RF indesiderata.
Da dove proviene l'interferenza GNSS?
Le fonti di interferenza si dividono in tre grandi categorie, e un vero dispiegamento può trovarne diverse contemporaneamente.
Interferenza intenzionale
L'interferenza intenzionale include disturbi e altre forme di interferenza RF deliberata progettate per interrompere la ricezione GNSS — ad esempio, trasmettere energia RF dentro o vicino a bande di frequenza GNSS per rendere difficile o impossibile il tracciamento satellitare. È una preoccupazione per la sicurezza e la resilienza delle infrastrutture critiche e di qualsiasi sistema il cui funzionamento dipende da un posizionamento continuo.
Interferenza involontaria
La maggior parte delle interferenze negli ambienti industriali è involontaria. L'elettronica industriale, l'elettronica di potenza, i motori, le apparecchiature di comunicazione e l'elettronica scarsamente schermata possono emettere energia che rientra nelle bande GNSS o irradiare rumore a banda larga che il front-end del ricevitore non può filtrare completamente. Queste sorgenti sono spesso vicine all'antenna, il che le rende particolarmente dannose.
Interferenza a livello di piattaforma
Una terza fonte è la piattaforma stessa. Robot, UAV e veicoli trasportano alimentatori commutatori, motori, elettronica digitale e moduli di comunicazione che possono irradiare interferenze verso l'antenna GNSS montata sulla stessa piattaforma. La posizione dell'antenna, la messa a terra, lo schermatura e il filtraggio frontale determinano tutti quanto di quel rumore raggiunge il ricevitore.
Come l'interferenza GNSS influisce sulle prestazioni di posizionamento
Gli effetti dell'interferenza su un sistema di posizionamento formano una cascata. A seconda della gravità, un OEM può vedere una delle seguenti caratteristiche:
- Perdita del tracciamento satellitare— il ricevitore lascia cadere il blocco su singoli satelliti, riducendo la geometria disponibile per una soluzione di posizione.
- Disponibilità di posizionamento ridotta— il sistema può interrompere la pubblicazione di una posizione, o passare a una modalità di precisione inferiore, per minuti o più.
- Problemi di convergenza RTK— l'interferenza rende più rumorose le misurazioni della fase portante, quindi l'inizializzazione e la fissazione RTK diventano più lente e meno stabili.
- Aumento degli errori di posizionamento— anche quando una correzione viene mantenuta, misurazioni degradate possono produrre posizioni che saltano, si spostano o esulano il budget di errore atteso.
- Instabilità di navigazione— su UAV, robot e veicoli autonomi, un feed di posizione instabile si propaga direttamente nei loop di navigazione e controllo che guidano la piattaforma.
L'affidabilità del posizionamento è un requisito a livello di sistema, non solo una specifica di accuratezza. Un ricevitore che raggiunge il suo obiettivo di precisione su un poligono di prova a cielo aperto può comunque fallire sul campo se non riesce a gestire le condizioni RF dell'ambiente reale.
Tecnologia anti-disturbo GNSS: come funziona?
La tecnologia anti-disturbo GNSS non è una singola caratteristica, ma un insieme di tecniche che coprono il front-end RF, l'elaborazione del segnale e il motore di posizionamento del ricevitore. I ricevitori anti-disturbo robusti combinano diversi livelli:
- Rilevamento delle interferenze— il ricevitore monitora continuamente l'ambiente RF, identificando energia RF anomala o cambiamenti improvvisi nelle condizioni del segnale che indicano la presenza di interferenze.
- Soppressione delle interferenze— una volta identificata l'interferenza, le tecniche di soppressione ne riducono l'impatto sull'elaborazione del segnale, ad esempio rifiutando interferenze a banda stretta o a tono singolo all'interno delle bande di frequenza GNSS.
- Tracciamento robusto del segnale— i loop di tracciamento sono progettati per trattenere segnali satellitari il più a lungo possibile in condizioni degradate, mantenendo il blocco dove un ricevitore convenzionale cederebbe.
- Ricezione multi-costellazione— elaborando GPS, BDS, GLONASS, Galileo, QZSS e altre costellazioni simultaneamente (a seconda del prodotto), il sistema ha segnali più utilizzabili e maggiore ridondanza quando alcuni sono interessati.
- Ricezione multifrequenza— il tracking L1, L2 e L5 aggiunge varietà: l'interferenza raramente colpisce tutte le bande in modo uguale, quindi la ricezione multifrequenza offre al motore di posizionamento alternative con cui lavorare.
È importante essere precisi su ciò che queste tecniche possono e non possono fare. La ricezione multi-costellazione e multifrequenza migliora drasticamente la robustezza, ma non elimina completamente le interferenze — un disturbatore potente può comunque sovraccaricare qualsiasi ricevitore. L'obiettivo della tecnologia anti-disturbo è estendere la gamma di condizioni in cui il sistema continua a produrre posizionamenti utilizzabili, che è esattamente ciò di cui le applicazioni industriali hanno bisogno. Per contesto, vedi il nostro articolo suGNSS multi-costellazione e le bande di frequenza L1, L2 e L5.
L'anti-disturbo non è la stessa cosa della mitigazione multipath
Interferenza, multipath ed effetti ionosferici sono spesso discussi insieme, ma sono problemi diversi con rimedi differenti.
- Interferenzasi riferisce all'energia RF indesiderata che degrada la ricezione e l'elaborazione del segnale GNSS — ad esempio, un disturbatore o un trasmettitore industriale vicino all'antenna.
- Multipathsi verifica quando i segnali GNSS si riflettono su edifici, strutture metalliche o veicoli e raggiungono l'antenna sia direttamente che tramite percorsi di riflessione. I segnali riflessi si sovrappongono al segnale diretto e introducono errori di misura che il filtraggio da solo non può correggere.
- Effetti ionosfericisono causate da cambiamenti nell'ionosfera che influenzano la propagazione del segnale GNSS, in particolare in determinate condizioni e regioni. Alterano il ritardo del segnale in modi che devono essere modellati o corretti.
Questi problemi possono verificarsi contemporaneamente, motivo per cui un sistema GNSS ad alta affidabilità affronta più fronti contemporaneamente: mitigazione delle interferenze, mitigazione multipath, mitigazione ionosferica, integrità del segnale e ricezione multifrequenza. Un ricevitore che gestisce bene le interferenze potrebbe comunque avere difficoltà con il multipath in un canyon urbano, e viceversa. Per saperne di più, consulta la nostra guida aMitigazione multipercorso e algoritmi avanzati per il posizionamento urbano.
Perché l'anti-disturbo è importante per un RTK ad alta precisione
RTK alza l'asticella nelle prestazioni del ricevitore. Una soluzione RTK non produce solo una posizione; Necessita di un tracciamento stabile della fase portante, un'elaborazione affidabile della correzione, una convergenza rapida e stabile e soluzioni continue e fisse — tutte vulnerabili alle interferenze:
L'interferenza aggiunge rumore alle misurazioni della fase portante, rendendo più difficile risolvere ambiguità intere e mantenere una soluzione fissa. Il risultato è una inizializzazione più lenta, perdite di fix più frequenti e periodi più lunghi di accuratezza degradata. Nel rilevamento, nella mappatura UAV, nelle macchinari agricoli, nei robot autonomi e nell'ispezione energetica, un sistema RTK che esce dalla modalità fissa in un ambiente rumoroso può essere tanto dirompente quanto uno che non raggiunge mai una precisione centimetrica.
Ecco perché la capacità anti-disturbo può contare tanto quanto la cifra teorica di accuratezza. Un ricevitore che perde il suo punto ogni volta che un controller motore commuta o un trasmettitore vicino si attiva è meno utile nella pratica rispetto a uno che mantiene una soluzione continua e fissa nelle stesse condizioni. La soppressione delle interferenze GNSS e la stabilità delle prestazioni RTK vanno di pari passo.
Anti-disturbo GNSS per diverse applicazioni industriali
Il modo in cui l'anti-disturbo varia a seconda dell'applicazione:
UAV e droni
Le piattaforme UAV sono piccole, veloci e rumorose elettricamente. L'integrazione deve essere leggera, il posizionamento deve rimanere stabile durante il movimento dinamico e l'ambiente RF — l'elettronica dell'UAV, i collegamenti video e i collegamenti di controllo — può essere affollato. La bassa latenza e un alto tasso di aggiornamento contano tanto quanto il rifiuto delle interferenze.
Robot autonomi
I robot da esterno necessitano di seguire il percorso e di posizionarsi ripetibilmente durante lunghe ore di operazione. I loro motori, alimentatori e moduli di comunicazione creano interferenze a livello di piattaforma, mentre edifici e impianti metallici aggiungono multipercorso. Il posizionamento continuo è importante perché una lacuna nel flusso di posizione interrompe il compito del robot.
Agricoltura di precisione
Le attrezzature agricole si muovono nei campi aperti con percorsi ripetibili, guida meccanica e attrezzi autonomi. Le fonti di interferenza sono meno numerose rispetto alle aree urbane, ma l'affidabilità su grandi campi e lunghe giornate operative è essenziale — una soluzione che si interrompe durante un passaggio significa una fila mancata o sovrapposta.
Ispezione di Energia e Infrastrutture
Le piattaforme di ispezione lavorano vicino a apparecchiature elettriche, sottostazioni e strutture metalliche, dove l'ambiente RF è complesso e imprevedibile. Un posizionamento affidabile vicino all'infrastruttura richiede ricevitori che tollerano interferenze e mantengano il tracciamento dei segnali in presenza di forte energia nelle vicinanze.
Rilevamento e mappatura
Le squadre di rilevamento richiedono precisione a livello centimetrico e una fissazione affidabile del RTK. La disponibilità del segnale e il multipercorso attorno alle strutture determinano quanto affidabilmente una coppia base-rover raggiunge una soluzione fissa, e l'interferenza può bloccare completamente la produzione.
Cosa dovrebbero cercare gli OEM in un ricevitore GNSS anti-jamming?
Quando si valuta un ricevitore o modulo GNSS anti-disturbo, si legga la scheda tecnica rispetto al profilo effettivo della missione. I criteri che contano di più:
- Rilevamento e soppressione delle interferenze— il prodotto implementa tecniche dedicate di rilevamento e soppressione, come descritto nelle sue specifiche ufficiali?
- Supporto multi-costellazione— verificare quali costellazioni sono effettivamente supportate (GPS, BDS, GLONASS, Galileo, QZSS e altre); più costellazioni significano più ridondanza quando alcuni segnali vengono degradati.
- Supporto multifrequenza— La copertura L1, L2 e L5 aggiunge diversità contro le interferenze e migliora la robustezza RTK; Conferma le bande dalla scheda tecnica.
- Prestazioni RTK— valutare l'accuratezza RTK, la velocità di inizializzazione, il supporto al protocollo di correzione e la stabilità della soluzione fissa in condizioni degradate.
- Update rate and latency— le piattaforme dinamiche necessitano di dati di posizione freschi ad alta velocità e bassa latenza; Verifica i dati reali del destinatario.
- Mitigazione multipercorso— per ambienti urbani, industriali e ricchi di metalli, il rifiuto del segnale riflesso è una capacità distinta che vale la pena confermare.
- Anti-spoofing— quando il prodotto lo supporta esplicitamente, l'anti-spoofing protegge contro segnali GNSS falsificati. È una funzione diversa dall'anti-disturbo, quindi valuta entrambe rispetto alle reali capacità del prodotto.
- Dimensioni e potenza— per UAV, robot e apparecchiature embedded, dimensioni, peso e consumo energetico sono vincoli di primo ordine.
- Interfacce— abbinare le interfacce elettriche documentate (UART, USB, Ethernet, CAN, I2C) ai bus del controller host.
Nessun prodotto singolo si adatta a ogni piattaforma, quindi la selezione dovrebbe partire dall'ambiente operativo piuttosto che da un numero di accuratezza dei titoli.
L'approccio di JUMPSTAR al posizionamento GNSS affidabile
JUMPSTAR costruisce moduli GNSS ad alta precisione, ricevitori e soluzioni di posizionamento per l'integrazione OEM, focalizzandosi sulle condizioni effettivamente affrontate dalle piattaforme industriali. Il suo approccio combina ricezione multi-costellazione e multi-frequenza, mitigazione delle interferenze e multipercorso, mitigazione ionosferica, alti tassi di aggiornamento con bassa latenza, capacità RTK, intestazione a doppia antenna e supporto anti-spoofing dove un prodotto lo fornisce.
Il posizionamento affidabile deriva da una combinazione di architettura del ricevitore, elaborazione del segnale, progettazione RF, selezione dell'antenna, dati di correzione e integrazione di sistema — non da una singola specifica. La gamma è progettata affinché gli OEM possano scegliere la combinazione che si adatta alla loro piattaforma, dai moduli embedded compatti ai ricevitori completi.
Prodotti GNSS JUMPSTAR con capacità anti-disturbo
Tre prodotti JUMPSTAR illustrano come la capacità anti-disturbo sia implementata attraverso diversi fattori di forma:
IlJS-AP55è un ricevitore GNSS multibanda e multicostellazione per applicazioni UAV, robot e guida autonoma. Combina 448 canali hardware con ricezione a costellazione completa (GPS, BDS, GLONASS, Galileo, QZSS, NavIC e SBAS), una frequenza di aggiornamento di 100 Hz con latenza inferiore a 10 ms, e tecnologie AIM+, IONO+, APME+ e RAIM+ per prestazioni robuste in ambienti complessi. La precisione RTK raggiunge 0,6 cm + 1 ppm, e la versione opzionale AP55H a doppia antenna aggiunge la smincia fino a 0,15°. Il supporto anti-spoofing OSNMA offre agli OEM protezione sia contro interferenze che contro segnali falsificati.
Per le piattaforme che necessitano di essere spostate oltre che posizionate, ilJS-CK15-3è un ricevitore multi-costellazione con doppia intestazione di antenna e IMU integrato. Fornisce una precisione RTK di 8 mm + 1 ppm orizzontale e 15 mm + 1 ppm verticale, fino a un posizionamento fino a 50 Hz e un'uscita IMU a 100 Hz. Il suo design anti-interferenza sopprime le interferenze a banda stretta e a tono singolo fino a 60 dB, e la navigazione inerziale mantiene il posizionamento disponibile quando i segnali satellitari sono deboli — molto adatto a piattaforme UAV e robotiche vicino al rumore elettrico.
Dove dimensioni e peso sono limitati, ilJS-BCK43H-3è un modulo RTK multi-costellazione e multifrequenza che misura 39,0 × 30,0 × 6,04 mm e pesa meno di 25 g. Abbina la direzione di interferometria a doppia antenna (0,2° a una linea di base di 1 m) a un IMU integrato, raggiunge una precisione RTK di 8 mm + 1 ppm con una rapida inizializzazione e sopprime interferenze a banda stretta e a tono singolo fino a un rapporto segnale-interferenza di 60 dB. Le interfacce dual UART, Type-C, dual RF, PPS e EVENT rendono semplice incorporare.
L'intera gamma di moduli, ricevitori e antenne è disponibile sulPagina dei prodotti JUMPSTAR.
Costruire un sistema affidabile di posizionamento GNSS
Un ricevitore anti-disturbo è solo una parte di un sistema affidabile di posizionamento GNSS. L'intera catena include il ricevitore o modulo GNSS, l'antenna, la disposizione e il cablaggio RF, la posizione dell'antenna, la sorgente di correzione RTK, il robot o il controller del veicolo, la fusione dei sensori e il software che lo collega.
Ogni legame conta. Un ricevitore tecnicamente capace può comunque funzionare male se l'antenna è mal posizionata, se l'ambiente RF viene ignorato durante la progettazione del sistema, o se l'elettronica della piattaforma irradia rumore nelle vicinanze dell'antenna. I sistemi più affidabili sono progettati nel loro insieme: la posizione dell'antenna pianificata fin dall'inizio, la disposizione RF mantenuta pulita e il ricevitore selezionato per le condizioni di interferenza che effettivamente soddisferà.
Conclusione
In ambienti complessi, il GNSS ad alta precisione non può essere giudicato solo in base alla precisione. Il numero sulla scheda tecnica — 0,6 cm, 1 cm o 2 cm — dice poco su come si comporta un ricevitore quando compaiono interferenze. Ciò che conta è la disponibilità del segnale, la resistenza all'interferenza, la mitigazione multipath, la stabilità RTK, la frequenza di aggiornamento, la latenza e l'integrazione di sistema. La tecnologia GNSS anti-disturbo affronta il fattore più dirompente: mantiene il motore di posizionamento in funzione quando è presente energia RF indesiderata, quindi anche l'applicazione continua a funzionare.
JUMPSTAR combina tecnologie di posizionamento GNSS ad alta precisione con opzioni di mitigazione delle interferenze e integrazione orientata agli OEM per applicazioni industriali impegnative. Se stai costruendo una piattaforma che deve mantenere un posizionamento affidabile in un ambiente RF impegnativo, inizia con una conversazione sulle tue condizioni operative, i vincoli e i requisiti di accuratezza.
Hai bisogno di un posizionamento GNSS affidabile in un ambiente RF complesso?
JUMPSTAR fornisce moduli GNSS anti-disturbo, ricevitori RTK e soluzioni di posizionamento progettate per l'integrazione OEM tra UAV, robot, agricoltura, rilievi e applicazioni industriali.
Contatta JUMPSTAR per discutere i tuoi requisiti GNSS.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


