












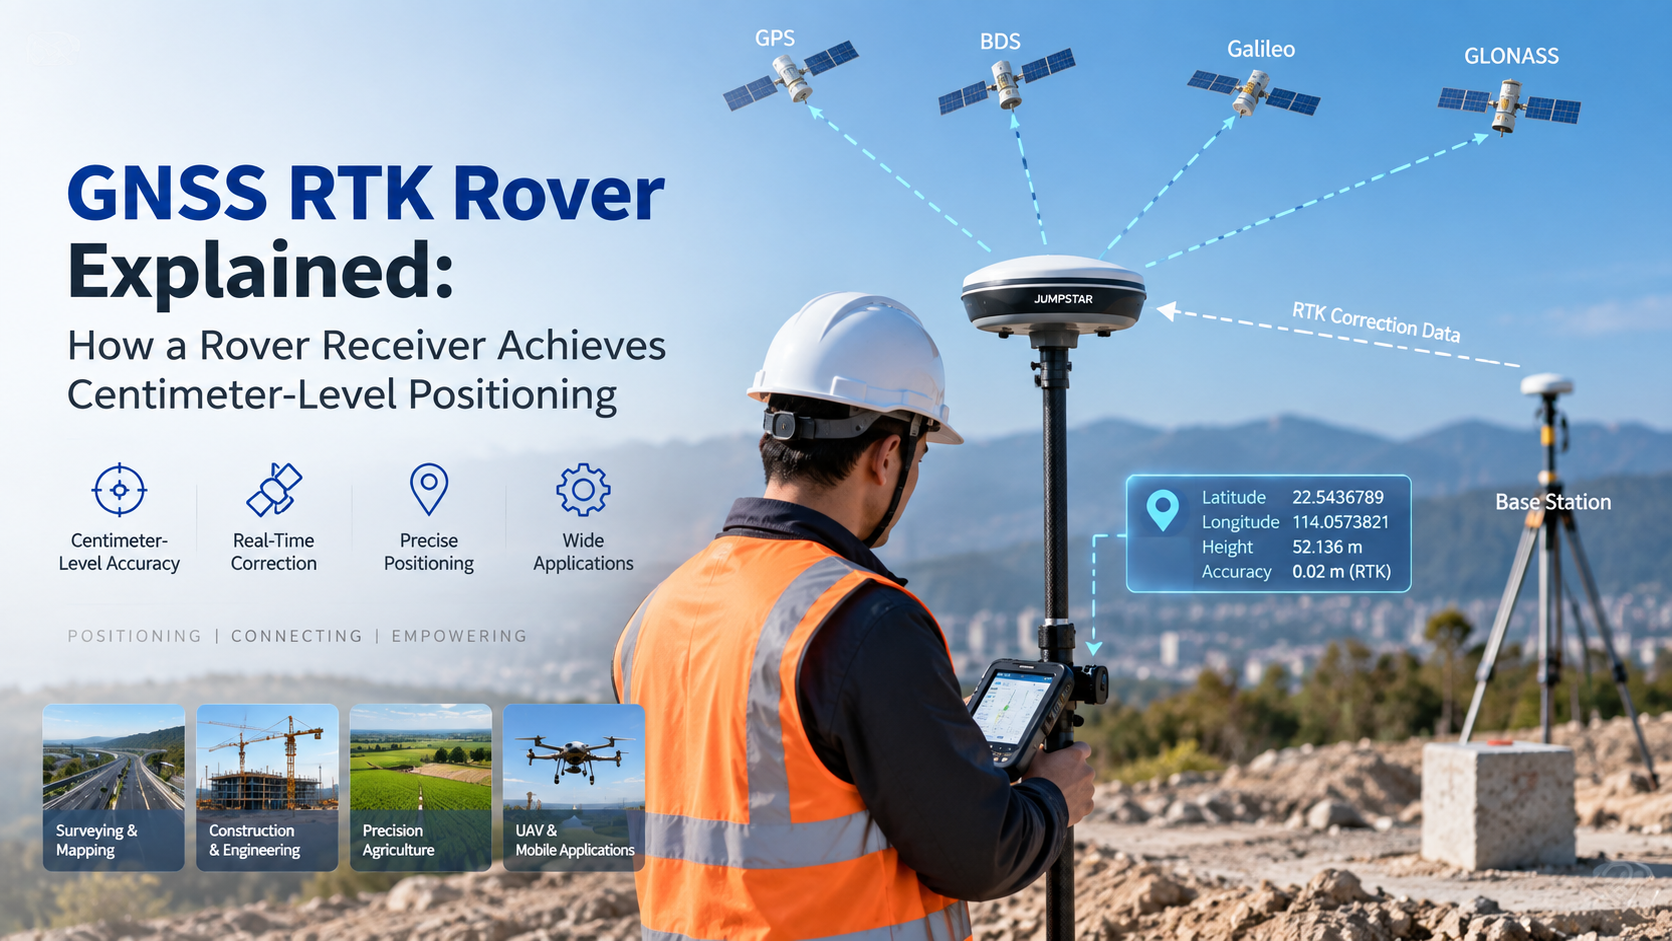
Un rover RTK è il ricevitore di campo che combina le proprie osservazioni GNSS con i dati di correzione per calcolare una posizione ad alta precisione. In una tipica configurazione RTK, una stazione base o un servizio di correzione fornisce i dati di correzione, e uno o più ricevitori rover li utilizzano sul campo. Questo articolo spiega come funziona un rover GNSS RTK, cosa significa una soluzione fissa e cosa considerare nella scelta di uno.
Cos'è un rover GNSS RTK?
Un rover RTK GNSS è il ricevitore mobile in un sistema di posizionamento RTK. Traccia i segnali satellitari GNSS, riceve dati di correzione da una stazione base o da un servizio di correzione e elabora entrambi gli ingressi insieme per produrre la sua soluzione di posizionamento.
Un rover non è semplicemente un ricevitore standard con maggiore precisione. Il suo ruolo definitorio è partecipare all'elaborazione della correzione RTK mentre opera come estremità mobile del sistema. In un'architettura tipica, la base o sorgente di correzione e il rover lavorano insieme: il lato statico osserva i segnali di posizione nota e il rover applica queste informazioni alle proprie misurazioni durante il funzionamento sul campo.
Come funziona un Rover RTK?
Il flusso di lavoro dai satelliti a una posizione precisa è questo:
I satelliti GNSS → stazione base / servizio di correzione → dati di correzione RTK → ricevitore rover → elaborazione RTK → soluzione fissa → posizione ad alta precisione
In pratica, il rover esegue cinque passaggi:
- Riceve segnali satellitari GNSS e registra osservazioni di fase portante e pseudoraggio.
- Ottiene dati di correzione da una stazione base o da un servizio di correzione.
- Combina le proprie osservazioni con i dati di correzione.
- Risolve le ambiguità della fase portante quando le condizioni lo permettono.
- Fornisce una soluzione RTK per la posizione corrente.
Non è necessaria alcuna matematica complessa per comprendere il concetto: la precisione del rover deriva dall'elaborazione delle correzioni di differenza rispetto alle proprie misurazioni della fase portante in tempo reale.
Cos'è una soluzione fissa RTK?
Un ricevitore RTK di solito riporta una soluzione fissa o una soluzione float. Una soluzione fissa indica generalmente che le ambiguità della fase portante sono state risolte con successo; una soluzione a galleggiante significa che non sono ancora stati completamente riparati.
La soluzione fissa è importante perché è la modalità in cui RTK fornisce il suo output di massima precisione, motivo per cui i flussi di lavoro di rilevamento e mappatura attendono la soluzione prima di registrare i punti. Tuttavia, uno stato fisso non garantisce la stessa accuratezza in ogni ambiente. Le prestazioni effettive di posizionamento dipendono dalla visibilità satellitare, dalla qualità della correzione, dalla lunghezza di base, dal multipath, dall'antenna, dal ricevitore e dalle condizioni del sito.
RTK Rover vs. Ricevitore GNSS autonomo
| Caratteristiche | Ricevitore GNSS autonomo | RTK Rover |
|---|---|---|
| Posizionamento GNSS | Sì | Sì |
| Dati di correzione | Non è obbligatorio per il posizionamento di base | Richiesto per RTK |
| Elaborazione RTK in fase portante | Dipendente dall'applicazione | Sì |
| Posizionamento sul campo ad alta precisione | Limitato dalla modalità di posizionamento | Progettato per applicazioni RTK |
| Uso tipico | Posizione generale | Rilievo, mappatura e applicazioni di precisione |
Nessuna delle due opzioni è "inaccurata" per definizione; i due si abbinano semplicemente a modalità di posizionamento diverse. I progetti che richiedono un posizionamento GNSS in tempo reale a livello di centimetro sul campo scelgono un rover; I compiti di posizionamento generali potrebbero non richiedere affatto l'elaborazione delle correzioni.
Dove vengono utilizzati i rover RTK?
Rilevamento e mappatura
Nel rilievo sul campo, il rover è lo strumento che l'operatore trasporta. Raccoglie punti, misura i confini e supporta la mappatura dei flussi di lavoro registrando le posizioni una volta fissata la soluzione RTK.
Costruzione
Le squadre di costruzione utilizzano rover per il posizionamento del sito, la disposizione e la guida delle macchine, portando le coordinate di progetto direttamente nell'area di lavoro per una misurazione sul campo più rapida.
Agricoltura di precisione
Le attrezzature agricole utilizzano ricevitori in stile rover per la guida delle macchine, il posizionamento sul campo e il funzionamento autonomo sul campo.
UAV e Drone
I droni dotati di rover RTK ottengono un posizionamento ad alta precisione per missioni di mappatura e navigazione, riducendo la dipendenza dai punti di controllo a terra.
Quali sorgenti di correzione può usare un rover RTK?
Stazione di base locale
Una stazione base GNSS locale può generare dati di correzione per rover vicini. Questa configurazione dà al progetto pieno controllo sulla sorgente di correzione e funziona bene per siti con comunicazione affidabile tra base e rover.
RTK di rete / Servizio di Correzione
Un rover può anche ricevere dati di correzione da una rete o servizio di correzione RTK, a seconda dell'architettura del sistema e della disponibilità di comunicazione. NTRIP è comunemente utilizzato per fornire dati di correzione GNSS su reti IP.
Cosa dovrebbero considerare gli ingegneri nella scelta di un rover RTK?
- Supporto per costellazioni e frequenze:GPS, Galileo, GLONASS, BeiDou e capacità multi-frequenza, adattati all'ambiente del progetto.
- Compatibilità con la correzione RTK:RTK locale della stazione base o della rete, correzione dei formati dati e metodo di comunicazione.
- Requisiti di accuratezza:Select the positioning mode that fits the application rather than assuming one setting suits every task.
- Antenna:Compatibilità delle antenne, installazione, visibilità del cielo e ambiente multipercorso nel sito.
- Comunicazione:Come il rover riceverà i dati di correzione sul campo, dai collegamenti radio a quelli cellulari.
- Integrazione sul campo:Interfacce, alimentazione, involucro, montaggio e output dati per la piattaforma target.
Soluzioni di posizionamento JUMPSTAR RTK Rover e GNSS
JUMPSTAR fornisce soluzioni di posizionamento GNSS per applicazioni sul campo che dipendono da RTK. Le sue linee di prodotti copronoRicevitori e sistemi RTKper posizionamento sul campo ad alta precisione, moduli GNSS per piattaforme integrate, eSchede OEM GNSSper i produttori che integrano la capacità di rover nelle proprie apparecchiature.
Per i flussi di lavoro di rilevamento specifici, JUMPSTARrilevamento dei rover RTKUnire il ricevitore, l'elaborazione della correzione e l'integrazione sul campo necessari per il lavoro quotidiano di misurazione.
Conclusione
Un rover RTK è il ricevitore di campo che combina osservazioni GNSS con dati di correzione per ottenere una soluzione di posizionamento ad alta precisione. La selezione del rover dipende dalla capacità GNSS, dalla sorgente di correzione, dall'antenna, dalle comunicazioni e dai requisiti applicabili. Per OEM e integratori che valutano rover GNSS RTK, le soluzioni di posizionamento RTK di JUMPSTAR offrono un punto di partenza pratico.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


