












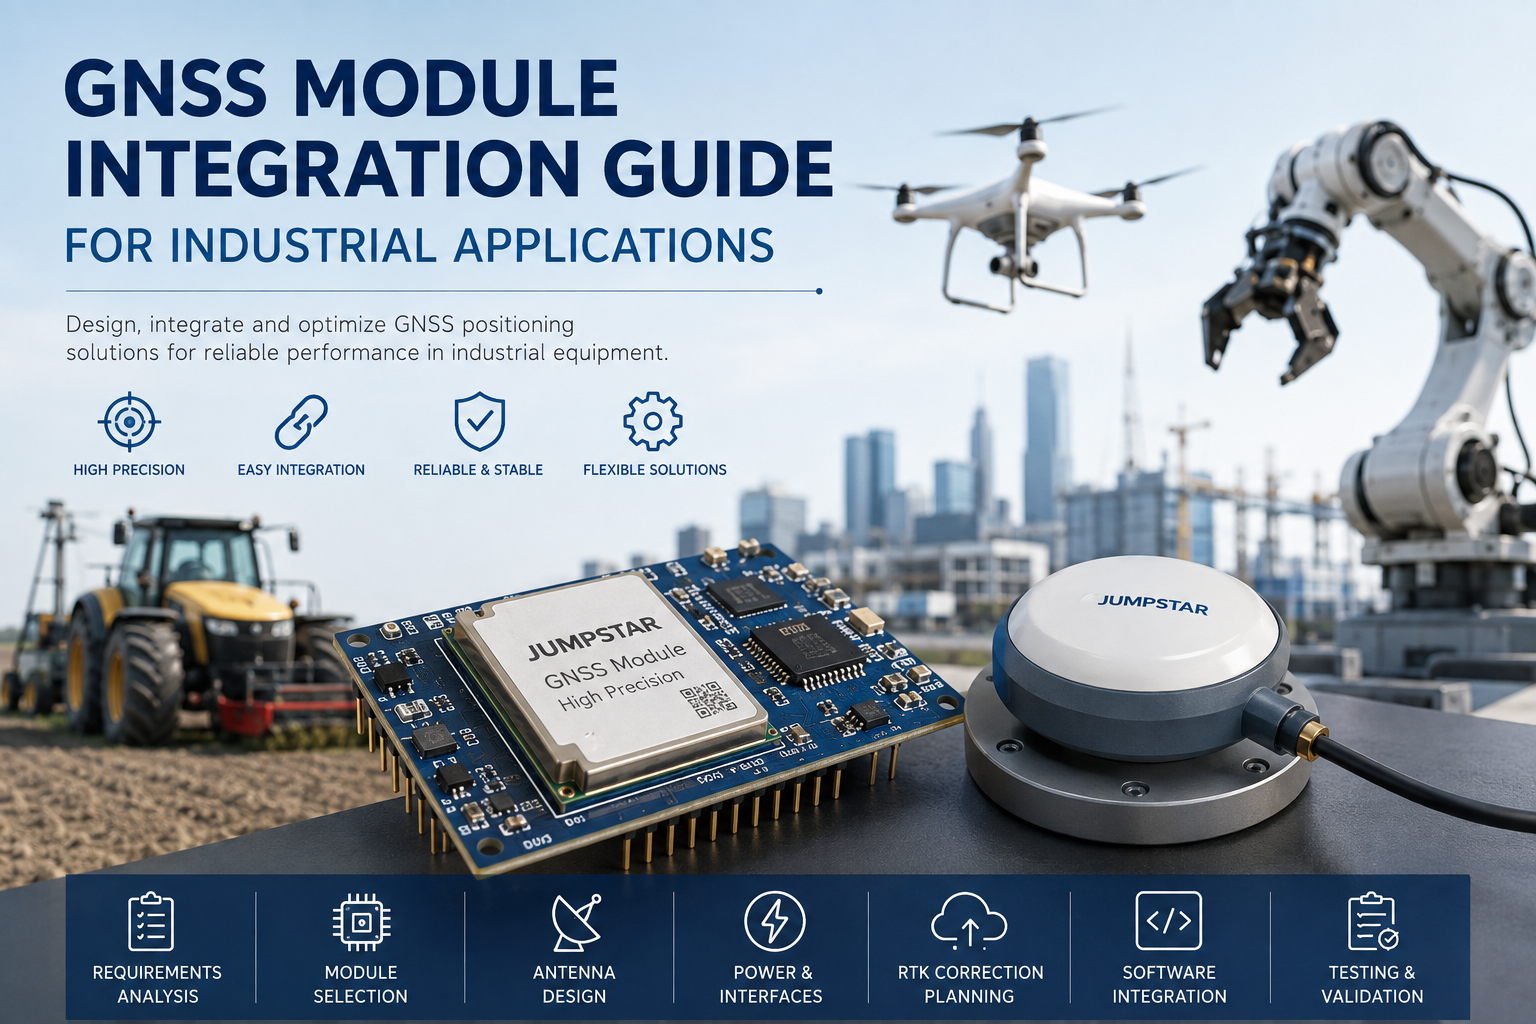
UAV, robot autonomi, macchinari agricoli, attrezzature per rilevamento, veicoli industriali e piattaforme mobili dipendono sempre più dal posizionamento GNSS come sottosistema centrale. Per un OEM, integrare un modulo GNSS non consiste semplicemente nel collegare un'antenna e leggere le coordinate. Le prestazioni che un dispositivo effettivamente ottiene sul campo dipendono dall'antenna, dalla disposizione RF, dall'alimentazione, dalle interfacce, dai dati di correzione, dal software e dall'ambiente di installazione.Integrazione dei moduli GNSSè una disciplina di design a sé stante — e farla bene presto è molto più economico che sistemarla dopo la produzione di massa.
Perché l'integrazione dei moduli GNSS è importante per le attrezzature industriali
Le attrezzature industriali utilizzano il GNSS in diversi modi distinti:Posizionamentoper riportare la posizione in tempo reale del dispositivo,Navigazioneper supportare la pianificazione dei percorsi e la guida automatica,Automazioneper inserire input di posizione in veicoli a guida autonoma, robot e macchinari agricoli,Mappatura e raccolta datiper rilievi e ispezioni, e in alcuni sistemiTempistica e sincronizzazionedall'orologio GNSS. Non tutti i dispositivi industriali hanno bisogno di RTK a livello di centimetro. I requisiti vanno dal GNSS standard per il tracciamento di base, passando per il posizionamento sub-meter, fino all'RTK ad alta precisione per applicazioni in cui la precisione influisce direttamente sulla qualità del lavoro.
Passo 1 — Definire i requisiti di applicazione
Inizia dai requisiti, non dal modulo. Documentare quanto segue prima di valutare qualsiasi hardware: precisione di posizionamento richiesta, funzionamento statico o dinamico, ambiente interno ed esterno, frequenza di aggiornamento, latenza, restrizioni di dimensione, budget energetico, interfacce richieste, configurazione dell'antenna, necessità di correzione dei dati e intervallo di temperatura operativa.
Le diverse piattaforme valutano questi fattori in modo differente. AUAVtipicamente dà priorità a dimensioni, peso, potenza, tasso di aggiornamento, latenza e intestazione RTK.Macchinari agricolienfatizza la precisione RTK, la ripetibilità, il tracciamento stabile dei satelliti e il funzionamento a lunga durata.Apparecchiature di rilevamentorichiede prestazioni RTK, supporto multifrequenza e multi-costellazione e dati di correzione affidabili.Robot autonomiInteressa soprattutto alla continuità della posizione, al tasso di aggiornamento, all'integrazione con rotta e sensori.
Passo 2 — Scegli il modulo GNSS giusto
La selezione inizia dal grado di precisione di cui l'applicazione ha effettivamente bisogno: posizionamento standard, posizionamento sotto misura o RTK a livello centimetrico. Il supporto delle costellazioni (GPS, BDS, GLONASS, Galileo, QZSS, NavIC e SBAS a seconda del prodotto) determina quanti satelliti sono visibili in una determinata regione, quindi conferma cosa ogni modulo supporta rispetto alle specifiche ufficiali. Il supporto alla frequenza è importante per lavori ad alta precisione: la ricezione multifrequenza (ad esempio L1/L2 o L1/L5) permette al ricevitore di stimare e annullare l'errore ionosferico, accelerando così l'inizializzazione RTK e migliorando la robustezza. Infine, controlla la velocità di aggiornamento e la latenza — piattaforme dinamiche come UAV, robot e veicoli autonomi sono particolarmente sensibili all'output di posizione a bassa latenza.
Passo 3 — Selezionare e integrare l'antenna GNSS
Un modulo GNSS e la sua antenna non possono essere progettati in modo indipendente. La compatibilità di frequenza tra modulo e antenna è il primo controllo, seguito dal guadagno dell'antenna, dalle prestazioni LNA, dalla perdita del cavo, dalla scelta del connettore, dalla posizione, dal piano di massa e dall'interferenza RF. L'antenna deve essere posizionata con una vista chiara del cielo, lontana da grandi ostacoli metallici, trasmettitori ad alta frequenza e motori o componenti elettronici ad alta potenza, con un accurato instradamento dei cavi. La distanza fisica accettabile dipende dal progetto specifico, quindi valida la posizione sull'insieme meccanico effettivo invece di assumere una regola fissa.
Per prodotti ad alta precisione, la qualità dell'antenna non è piacevole: il pattern di guadagno, la stabilità del centro di fase e il rifiuto multipath influenzano direttamente le misurazioni che il modulo elabora. Un ricevitore che funziona bene su una panca può avere prestazioni inferiori sul campo se abbinato a un'antenna inadatta. JUMPSTAR offre unAntenne GNSSRange copre i design di patch, elicoidali e anelli di strozzatore per adattarsi a diversi requisiti di integrazione.
Passo 4 — Considera la progettazione di alimentazione e interfaccia
Energia e interfacce sono le parti più sottovalutate dell'integrazione industriale. Sul lato della potenza, controlla l'intervallo di tensione in ingresso, i consumi, la stabilità dell'alimentazione e il rumore elettrico — regolatori e motori a commutazione vicino al modulo possono degradare le prestazioni GNSS. Dal lato delle interfacce, UART, USB, Ethernet, I2C e CAN sono tutti utilizzati nei design industriali, ma le interfacce specifiche disponibili dipendono dal modello del modulo individuale, quindi confermale con la documentazione del prodotto prima di bloccare il progetto host.
Passo 5 — Dati di correzione RTK del piano
Se l'applicazione necessita di RTK, pianifica la sorgente di correzione prima che l'hardware sia completato. Le opzioni includono una stazione base privata, correzioni di rete (servizi in stile CORS) e dati di correzione RTCM forniti via radio, cellulare o internet. La performance finale RTK è determinata congiuntamente dal modulo GNSS, dai dati di correzione, da un'antenna adatta e dalla corretta integrazione del sistema — un modulo RTK forte non può compensare una consegna di correzione inaffidabile o una catena RF mal integrata. JUMPSTAR'sModuli RTK ad alta precisionesono progettati per essere abbinati ai flussi di lavoro standard di correzione.
Passo 6 — Considera ambienti operativi complessi
Le attrezzature industriali lavorano dove i segnali sono sfidati: aree urbane, vicino agli edifici, nei campi agricoli, nei siti industriali, vicino a apparecchiature elettriche e su piattaforme ad alta vibrazione. Tre effetti dominano.Multipath— edifici, veicoli e strutture metalliche riflettono i segnali GNSS prima che raggiungano l'antenna.Interferenza RF— l'elettronica stessa del dispositivo e le apparecchiature radio circostanti possono disturbare la ricezione GNSS.Vibrazione e moto— UAV, robot e macchine agricole combinano movimento dinamico con vibrazione meccanica. Le mitigazioni includono il tracciamento multifrequenza e multi-costellazione, mitigazione di interferenze e multipercorso, posizionamento a doppia antenna e fusione di sensori con un IMU.
Passo 7 — Integrare il GNSS con il sistema host
Un modulo GNSS raramente funziona da solo. Scambia dati con un controllore di volo, un controllore veicolo, un computer industriale, un MCU, un PLC, un software di navigazione o un IMU, a seconda del prodotto. Il flusso tipico è semplice:
Per le piattaforme ad alta dinamica, la fusione GNSS con un IMU mantiene l'output di posizione durante brevi interruzioni del segnale e fornisce la direzione quando il dispositivo è fermo. Ma GNSS da solo non completa un compito di navigazione — fornisce input di posizione, e il sistema host trasforma quell'input in guida, controllo o registrazione dati.
Test e validazione prima della produzione di massa
Valida l'intero dispositivo, non solo il modulo. Testare l'accuratezza del posizionamento rispetto a un riferimento noto, controllare la velocità di inizializzazione RTK e la stabilità del fissaggio, e misurare la disponibilità del segnale in diversi ambienti. Esegui test dinamici sulla piattaforma effettiva — UAV, veicolo, robot o macchina agricola — perché il movimento modifica le prestazioni dell'antenna e il multipath. Testare l'ambiente RF per confermare che l'elettronica del dispositivo non degradi la ricezione GNSS e verificare temperatura e affidabilità su tutto l'intervallo di funzionamento. Le prestazioni in laboratorio e quelle del sistema nel mondo reale non sono sempre identiche, motivo per cui i test su tutta la macchina prima della produzione di massa sono non negoziabili.
Errori comuni nell'integrazione GNSS
Gli errori più frequenti nei progetti GNSS OEM seguono un modello riconoscibile:
- Scegliere un modulo basandosi solo sull'accuratezza— concentrandosi su "livello centimetrico" ignorando interfacce, alimentazione, ambiente e compatibilità con le antenne.
- Ignorare la progettazione delle antenne— un buon ricevitore abbinato a un'antenna mal scelta o mal posizionata non performa sul campo.
- Disposizione RF scadente— circuiti digitali, stadi di potenza e radio di comunicazione interferiscono con la ricezione GNSS.
- Pianificazione insufficiente dei dati di correzione— un sistema RTK senza una sorgente di correzione affidabile non garantisce mai la precisione nominale.
- Test solo in condizioni di cielo aperto— le prestazioni si degradano in ambienti urbani, metallici o industriali che non sono mai stati inclusi nel piano di test.
Soluzioni GNSS JUMPSTAR per l'integrazione OEM
JUMPSTAR fornisce tutti i mattoni di costruzione di un sistema di posizionamento GNSS:Moduli GNSS, moduli RTK,Schede OEM GNSS, ricevitori,Antenne, terminali di posizionamento e soluzioni OEM/ODM. Poiché le esigenze di integrazione variano in termini di precisione, dimensione, potenza, interfaccia, antenna e applicazione, JUMPSTAR adatta l'offerta al dispositivo invece di imporre un modulo unico per tutti. Tre esempi illustrano la portata:
JS-AD56UB8 — Integrazione GNSS Standard
Un modulo compatto multi-GNSS con alta sensibilità (-167 dBm), tasso di aggiornamento di 10 Hz e precisione sub-metrica. La sua piccola superficie e la bassa complessità lo rendono una scelta semplice per UAV, dispositivi portatili, logistica e tracciamento automobilistico dove il posizionamento standard è sufficiente. Vedi ilJS-AD56UB8Per le specifiche complete.
JS-M6D — Integrazione RTK multifrequenza
Un modulo RTK multi-costellazione e multifrequenza con accuratezza a livello di centimetri e 96 canali di ricerca, che supporta GPS, BDS, GLONASS e Galileo. È adatto all'agricoltura di precisione, al rilievo e al controllo delle macchine dove sono disponibili dati di correzione RTK e il tracciamento a doppia frequenza accelera l'inizializzazione. Vedi ilJS-M6DPer le specifiche complete.
JS-BCK43H-3 — RTK + IMU per ambienti complessi
Modulo RTK a doppia antenna con IMU integrato, precisione di rotta di 0,2° e capacità anti-interferenza di 60 dB. Il sensore inerziale integrato mantiene l'output di posizione durante brevi interruzioni GNSS, rendendolo particolarmente adatto a droni, robot e piattaforme autonome che operano vicino a fonti di interferenza. Vedi ilJS-BCK43H-3Per le specifiche complete.
Conclusione
Un'integrazione efficace di moduli GNSS è più che scegliere un modulo ad alta precisione. L'intero sistema — modulo, antenna, progettazione RF, alimentazione, interfacce, dati di correzione, software e test di sistema — determina ciò che il dispositivo finito offre sul campo. Definire prima i requisiti, abbinare il modulo all'applicazione, considerare l'antenna e il layout RF come parte del progetto e validare sulla piattaforma reale prima della produzione di massa. JUMPSTAR fornisce moduli GNSS, soluzioni RTK, schede OEM, ricevitori, antenne e soluzioni di posizionamento personalizzate per i produttori che sviluppano apparecchiature industriali e intelligenti.Contatta JUMPSTAR per discutere i requisiti di integrazione GNSS.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


